
МТК1" КУРЬЕР"
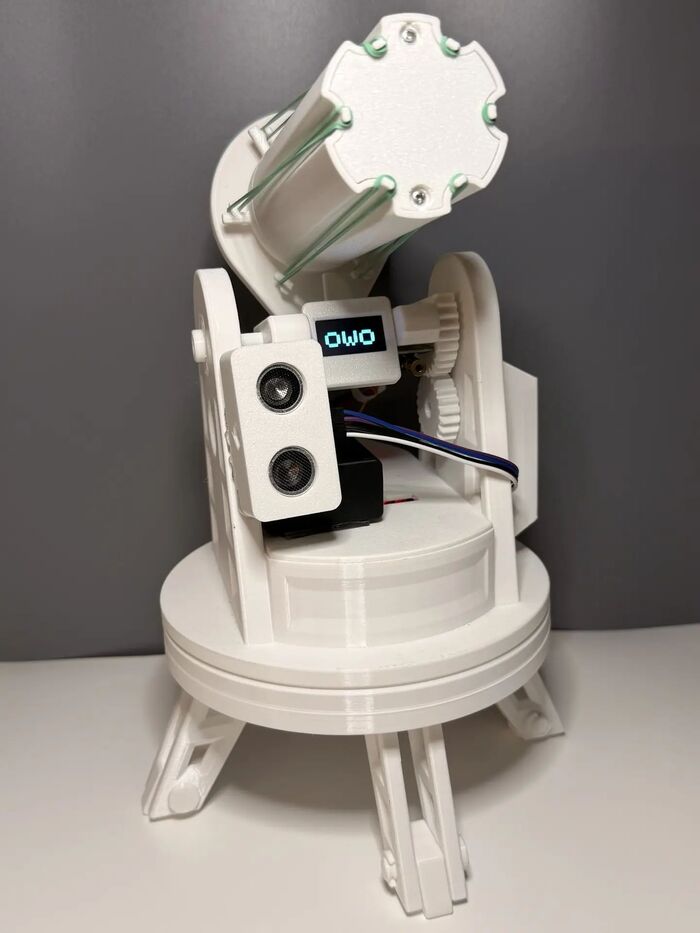
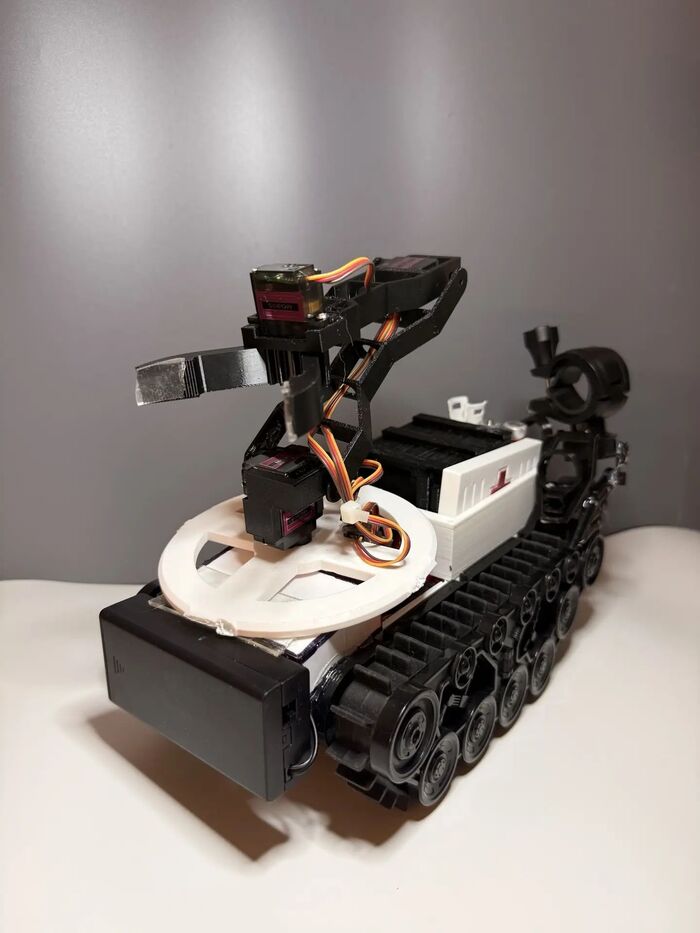
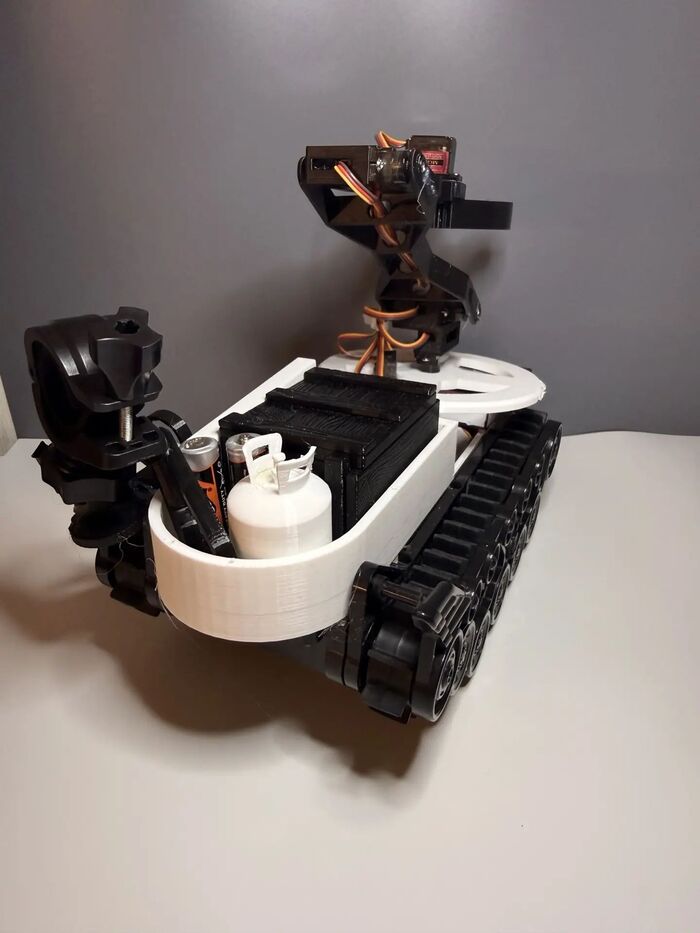
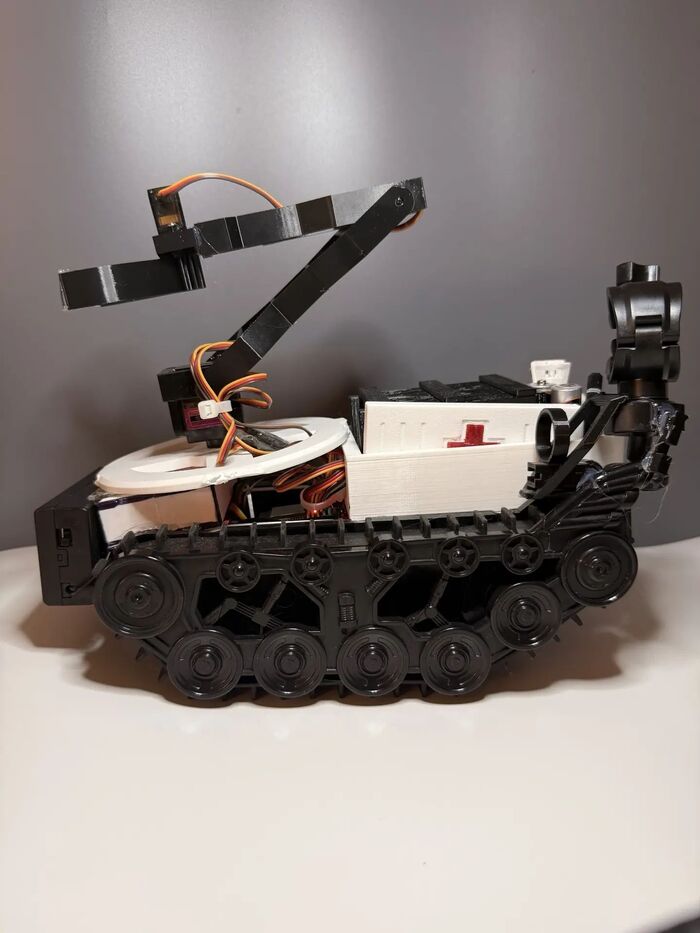
Делюсь своим вторым проектом — автономной гусеничной платформой с активным манипулятором. Корпус и элементы подвески полностью распечатаны на 3D-принтере.
Особенности сборки:
• Манипулятор: Подвижная «клешня» на сервоприводах, способная захватывать и перемещать небольшие предметы.
• Шасси: Гусеничный ход обеспечивает отличную проходимость, катки и траки отпечатаны с высокой детализацией.
• Детализация: Сзади установлен миниатюрный баллон и массивный аккумуляторный отсек, что придает роверу вид реального постапокалиптического или научно-исследовательского дрона.
Отличная база для экспериментов с дистанционным управлением или автономным обходом препятствий.

Показать полностью
4