Alisagao98

Alisagao98

На Пикабу
100 рейтинг 0 подписчиков 0 подписок 118 постов 0 в горячем
1

Какие требования предъявляются к персоналу для работы с рентгеновским аппаратом для исследований ЖКТ?⁠⁠

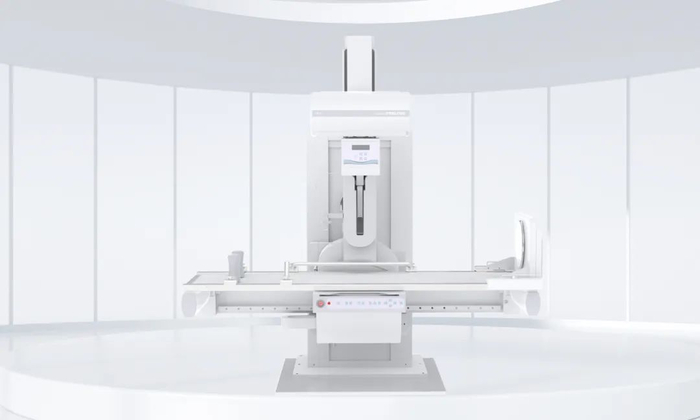
Рентгеновский аппарат для исследований желудочно-кишечного тракта (ЖКТ) — это медицинское оборудование, используемое в отделениях лучевой диагностики для проведения рентгеноскопии и рентгенографии органов пищеварительной системы. Он применяется для контрастных исследований желудка и кишечника, эзофагографии (исследования пищевода), диагностики заболеваний пищеварительного тракта, рентгенографии грудной клетки, черепа и костей скелета, а также для выполнения некоторых видов неваскулярных интервенционных процедур под рентгенологическим контролем.

После установки такого оборудования в медицинском учреждении необходимо определить, какой персонал требуется для его безопасной и эффективной эксплуатации. Ниже приведены основные требования к квалификации сотрудников, численности персонала, профессиональной подготовке и распределению обязанностей с учетом общепринятой практики организации работы отделений лучевой диагностики.

Какие требования предъявляются к персоналу для работы с рентгеновским аппаратом для исследований ЖКТ?

1. Требования к профессиональной квалификации персонала

Требования к врачам

Рентгенологические исследования ЖКТ должны проводиться медицинскими специалистами, имеющими соответствующее образование, квалификацию и право на осуществление медицинской деятельности в соответствии с законодательством страны.

Врач должен обладать профильной подготовкой в области лучевой диагностики или иметь другую соответствующую медицинскую специализацию. Кроме того, необходимо знание методов диагностики заболеваний желудочно-кишечного тракта, принципов проведения контрастных исследований и правил интерпретации рентгенологических изображений.

Требования к рентгенолаборантам и рентгенотехникам

Специалисты, работающие с рентгеновским аппаратом для исследований ЖКТ, должны иметь профильное образование в области медицинской визуализации или рентгенологии, а также необходимые разрешения и документы, подтверждающие право на выполнение соответствующих профессиональных обязанностей.

Персонал должен уверенно владеть методиками работы с оборудованием, понимать основные принципы его функционирования, соблюдать протоколы обследования и знать основы ежедневного контроля технического состояния аппарата.

2. Требования к численности персонала

Количество врачей

Численность врачей, участвующих в проведении и интерпретации исследований ЖКТ, определяется с учетом размера медицинского учреждения, количества пациентов, интенсивности обследований и установленного графика работы отделения.

Для обеспечения надлежащего качества диагностики необходимо назначить квалифицированного врача, ответственного за интерпретацию результатов исследований. Требования к его должности, специализации и квалификационной категории должны соответствовать действующим нормативным актам.

Количество рентгенолаборантов

Численность рентгенолаборантов зависит от количества установленных аппаратов, ежедневной нагрузки и режима работы медицинского учреждения.

При организации сменной работы необходимо обеспечить достаточное количество квалифицированных сотрудников для проведения обследований, подготовки пациентов и соблюдения требований радиационной безопасности.

Если оборудование используется круглосуточно, штатное расписание должно учитывать необходимость непрерывного покрытия всех смен. При этом само наличие рентгеновского аппарата не означает обязательной необходимости его круглосуточной эксплуатации: график определяется потребностями учреждения и применимыми нормативными требованиями.

3. Требования к обучению персонала

Первичное обучение перед началом работы

Перед допуском к работе с рентгеновским аппаратом новые сотрудники должны пройти необходимую подготовку в соответствии со своей должностью и уровнем ответственности.

Обучение может включать следующие темы:

  • Принципы работы и основные функции рентгеновского аппарата.

  • Правила эксплуатации оборудования и выбор соответствующих режимов исследования.

  • Подготовка пациентов к рентгеноскопии и контрастным исследованиям.

  • Последовательность проведения обследования и получение качественных изображений.

  • Требования радиационной безопасности и применение средств индивидуальной защиты.

  • Действия при возникновении неисправностей и нештатных ситуаций.

Регулярное повышение квалификации

Медицинским учреждениям рекомендуется организовывать периодическое обучение персонала, профессиональные семинары и обмен опытом в области рентгенодиагностики.

При работе с современными высокотехнологичными системами, такими как PLD9600, особенно важно обеспечить техническое обучение со стороны производителя или его уполномоченного представителя.

Программа обучения должна охватывать освоение новых диагностических методик, оптимизацию рабочих протоколов, правила технического обслуживания, выявление неисправностей и основные меры по обеспечению стабильной работы оборудования.

4. Распределение обязанностей между сотрудниками

Обязанности врача

В зависимости от должностных полномочий и организации работы медицинского учреждения врач выполняет следующие задачи:

  • Оценивает медицинские показания и противопоказания к исследованию.

  • Анализирует клиническую информацию о пациенте и определяет подходящий протокол обследования.

  • Контролирует диагностический процесс в пределах своей компетенции.

  • Интерпретирует рентгеноскопические и рентгенографические изображения.

  • Формирует диагностическое заключение.

  • Объясняет пациенту результаты обследования и при необходимости дает рекомендации по дальнейшей диагностике и лечению.

Обязанности рентгенолаборанта

Рентгенолаборант отвечает за выполнение технических этапов исследования в соответствии с установленными протоколами и должностными инструкциями.

К основным обязанностям относятся:

  • Подготовка рентгеновского аппарата к работе и проверка его рабочего состояния.

  • Подготовка пациента к исследованию и помощь при правильном позиционировании.

  • Настройка параметров съемки в пределах предоставленных полномочий.

  • Получение, обработка и сохранение рентгенологических изображений.

  • Соблюдение правил радиационной защиты пациента и персонала.

  • Своевременное выявление и сообщение о технических неисправностях.

  • Выполнение предусмотренных процедур ежедневного контроля оборудования.

Распределение обязанностей между врачом, рентгенолаборантом и техническим персоналом должно быть четко определено, чтобы обеспечить безопасность пациентов и эффективность диагностического процесса.

5. Дополнительные требования к организации работы

Взаимодействие между специалистами

Врачи, рентгенолаборанты и другие сотрудники отделения лучевой диагностики должны поддерживать эффективное профессиональное взаимодействие.

При обследовании пациентов со сложными клиническими случаями необходимо обеспечить своевременное обсуждение результатов и, при наличии соответствующих показаний, организовать консультации специалистов смежного профиля.

Радиационная безопасность

При эксплуатации рентгеновского аппарата для исследований ЖКТ необходимо строго соблюдать действующие требования радиационной безопасности.

К основным мерам относятся:

  • Использование предусмотренных средств индивидуальной защиты.

  • Применение протоколов обследования, позволяющих оптимизировать лучевую нагрузку.

  • Контроль и документирование доз облучения в соответствии с применимыми требованиями.

  • Регулярная проверка технического состояния оборудования и контроль качества его работы.

  • Соблюдение установленных правил радиационной защиты пациентов и медицинских работников.

Внимательное отношение к пациентам

Качество медицинского обслуживания зависит не только от технических характеристик оборудования, но и от профессионализма персонала и организации взаимодействия с пациентами.

Перед исследованием сотрудники должны объяснить пациенту порядок проведения процедуры и необходимые подготовительные мероприятия. Во время обследования важно отвечать на возникающие вопросы, учитывать физическое состояние пациента и помогать снизить тревожность.

Заключение

Требования к персоналу для работы с рентгеновским аппаратом для исследований ЖКТ охватывают профессиональную квалификацию, численность сотрудников, обучение, распределение обязанностей и соблюдение правил радиационной безопасности.

Перед приобретением и установкой такого оборудования медицинскому учреждению следует оценить не только технические характеристики аппарата, но и готовность персонала к его эксплуатации, необходимость дополнительного обучения и соответствие кадрового обеспечения действующим нормативным требованиям.

При выборе современного рентгеновского оборудования, в том числе системы PLD9600, также рекомендуется заранее уточнить у производителя условия обучения, технической поддержки и сервисного обслуживания. Это поможет организовать эффективную работу отделения лучевой диагностики, поддерживать качество исследований и обеспечивать безопасность пациентов и медицинского персонала.

Показать полностью 1
1

Мобильная С-дуга PLX C9100: современные технологии визуализации для ЭРХПГ и интервенционных процедур⁠⁠

Одна система — множество клинических возможностей. Точная визуализация для современной медицины.

С развитием малоинвазивных методов диагностики и лечения растут требования к качеству, точности и функциональности медицинского рентгеновского оборудования. Современным медицинским учреждениям необходимы системы визуализации, обеспечивающие получение изображений в режиме реального времени, удобство управления и возможность применения в различных клинических условиях.

Мобильная С-дуга PLX C9100: современные технологии визуализации для ЭРХПГ и интервенционных процедур

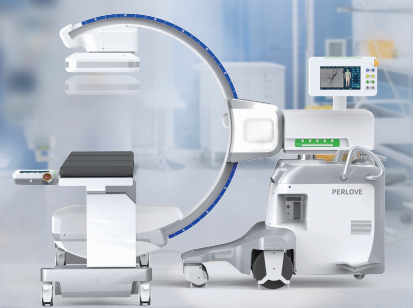
Компания Perlove Medical представляет PLX C9100 — мобильную рентгеновскую систему типа С-дуга с плоскопанельным детектором, предназначенную для эндоскопических и интервенционных процедур.

Система объединяет цифровую субтракционную ангиографию (DSA), цифровую рентгенографию, рентгеноскопию, функцию дорожной карты (Roadmap), специализированный режим визуализации для ЭРХПГ и интеллектуальные функции управления дозой облучения.

Благодаря сочетанию многофункциональности, мобильности и специализированных технологий визуализации PLX C9100 предлагает гибкое решение для различных медицинских подразделений.

1. Одна мобильная С-дуга — множество клинических применений

Современные больницы нуждаются в универсальном оборудовании, способном поддерживать широкий спектр диагностических и лечебных процедур.

Мобильная С-дуга PLX C9100 объединяет несколько функций визуализации в одной системе:

  • Цифровая субтракционная ангиография (DSA) — позволяет визуализировать сосудистые структуры во время интервенционных процедур.

  • Цифровая рентгенография — обеспечивает получение рентгеновских изображений для различных клинических задач.

  • Рентгеноскопия в реальном времени — помогает врачам контролировать положение анатомических структур и медицинских инструментов во время вмешательства.

  • Функция Roadmap («дорожная карта») — обеспечивает визуальную поддержку при навигации инструментов во время интервенционных процедур.

Благодаря интеграции этих функций система PLX C9100 может применяться в различных медицинских направлениях:

  • Гастроэнтерология

  • Онкология

  • Интервенционная радиология

  • Сосудистая хирургия

  • Гепатобилиарная хирургия

  • Лечение боли

  • Гинекология

  • Ортопедия

Многофункциональная конструкция позволяет использовать одну мобильную рентгеновскую систему для различных клинических задач, обеспечивая медицинским учреждениям большую гибкость при распределении оборудования между отделениями.

Одна система. Множество применений. Больше возможностей для клинической практики.

2. Специализированный режим ЭРХПГ для точной эндоскопической визуализации

Почему рентгеноскопия важна при ЭРХПГ?

Эндоскопическая ретроградная холангиопанкреатография (ЭРХПГ, ERCP) — важный диагностический и лечебный метод, применяемый при заболеваниях желчевыводящих путей и поджелудочной железы.

Во время ЭРХПГ рентгеноскопическая визуализация помогает врачу наблюдать за состоянием желчных и панкреатических протоков, контролировать продвижение проводников и оценивать положение катетеров, стентов и дренажных устройств.

Чёткая визуализация в режиме реального времени особенно важна при работе со сложными анатомическими структурами и выполнении точных эндоскопических манипуляций.

PLX C9100: специализированное решение для ЭРХПГ

С учётом особенностей эндоскопических вмешательств компания Perlove Medical разработала для PLX C9100 специализированный режим визуализации ЭРХПГ.

Данный режим использует оптимизированные алгоритмы обработки изображений, учитывающие особенности анатомии и клинического процесса ЭРХПГ.

Он предназначен для улучшения визуализации желчных протоков и интервенционных инструментов, включая проводники, катетеры и стенты, обеспечивая врачам необходимую визуальную информацию во время процедуры.

Система PLX C9100 может обеспечивать рентгеноскопическую поддержку на различных этапах ЭРХПГ:

  1. Позиционирование эндоскопа в области большого дуоденального сосочка.

  2. Введение и продвижение проводника в целевой проток.

  3. Введение контрастного вещества и визуализация желчных протоков.

  4. Установка стента или дренажного устройства.

  5. Контроль положения инструментов и дренажных путей.

Переключение в режим ЭРХПГ одним нажатием

Для упрощения клинического рабочего процесса PLX C9100 поддерживает быстрое переключение в специализированный режим ЭРХПГ.

Это позволяет медицинскому персоналу удобно выбирать соответствующие настройки визуализации, сокращая необходимость повторной ручной регулировки параметров во время вмешательства.

Сочетание специализированных алгоритмов визуализации и удобного управления делает PLX C9100 практичным решением для гастроэнтерологических отделений и центров эндоскопических вмешательств.

Разработано для ЭРХПГ. Оптимизировано для визуализации. Создано для удобства клинической работы.

3. Интеллектуальное управление дозой облучения

Контроль лучевой нагрузки является важным аспектом интервенционных процедур, особенно при длительной или многократной рентгеноскопии.

Система PLX C9100 оснащена рядом функций, направленных на рациональное управление дозой облучения с учётом клинических требований к качеству изображения.

Предварительный просмотр области коллимации

Функция предварительного просмотра коллимации помогает оператору определить и проверить предполагаемую область облучения до выполнения экспозиции.

Это способствует более точному выбору поля визуализации и ограничению ненужного облучения окружающих тканей.

Интеллектуальное управление импульсной рентгеноскопией

Импульсная рентгеноскопия позволяет управлять рентгеновским излучением в процессе динамической визуализации.

PLX C9100 использует интеллектуальные функции импульсного управления для поддержки рационального выбора режимов облучения в соответствии с клиническими потребностями.

Интеллектуальный контроль дозы

Система предусматривает функции интеллектуального управления дозой, предназначенные для согласования параметров рентгеновского излучения с требованиями к визуализации.

Это помогает поддерживать баланс между качеством изображения и лучевой нагрузкой.

Съёмная противорассеивающая решётка

Съёмная противорассеивающая решётка обеспечивает дополнительную гибкость при выборе конфигурации системы для различных клинических задач.

В зависимости от условий исследования медицинский персонал может использовать подходящую конфигурацию для достижения необходимого соотношения качества изображения и дозы облучения.

Благодаря комплексному применению этих функций PLX C9100 поддерживает современный подход к радиационной защите при проведении рентгеноскопических и интервенционных процедур.

Интеллектуальная визуализация. Продуманный контроль лучевой нагрузки.

4. Мобильность и точное позиционирование для современных операционных

Операционные и интервенционные кабинеты отличаются по площади, планировке и требованиям к размещению медицинского оборудования.

В таких условиях мобильность рентгеновской системы и удобство её позиционирования становятся важными факторами эффективной организации клинической работы.

PLX C9100 представляет собой мобильную С-дугу с плоскопанельным детектором, разработанную для гибкого использования в различных медицинских помещениях.

Конструкция системы позволяет изменять положение оборудования в соответствии с требованиями процедуры и обеспечивает удобство его перемещения и установки.

Такая мобильность особенно полезна для медицинских учреждений, где одна рентгеновская система используется несколькими клиническими отделениями.

Благодаря сочетанию многофункциональности и мобильной конструкции PLX C9100 помогает медицинским учреждениям более гибко организовывать использование рентгеновского оборудования.

Точное позиционирование. Удобное перемещение. Широкие клинические возможности.

5. Почему стоит выбрать мобильную С-дугу Perlove PLX C9100?

При выборе мобильного рентгеновского аппарата типа С-дуга важно учитывать функциональность системы, клинические области применения, удобство работы, возможности управления дозой облучения и мобильность оборудования.

PLX C9100 объединяет несколько ключевых преимуществ.

Многофункциональная визуализация

Интеграция DSA, цифровой рентгенографии, рентгеноскопии и функции Roadmap обеспечивает поддержку различных интервенционных процедур.

Специализированный режим ЭРХПГ

Режим визуализации, разработанный с учётом особенностей эндоскопических вмешательств на желчных и панкреатических протоках.

Интеллектуальное управление дозой

Предварительный просмотр коллимации, интеллектуальное импульсное управление, контроль дозы и съёмная противорассеивающая решётка помогают организовать рациональное использование рентгеновского излучения.

Гибкость размещения

Мобильная конструкция позволяет адаптировать систему к различным условиям операционных и интервенционных кабинетов.

Широкий спектр клинических применений

Система предназначена для использования в гастроэнтерологии, интервенционной радиологии, сосудистой хирургии, ортопедии и других медицинских направлениях.

Благодаря этим возможностям PLX C9100 представляет собой универсальное решение для больниц, хирургических центров и медицинских учреждений, которым требуется многофункциональная мобильная рентгеновская система.

6. Perlove Medical: развитие технологий интервенционной визуализации

По мере развития малоинвазивных и рентгеноскопически контролируемых вмешательств медицинское оборудование должно соответствовать меняющимся потребностям клинической практики.

Объединяя многофункциональные технологии визуализации, специализированный режим ЭРХПГ, интеллектуальное управление дозой и мобильную конструкцию, PLX C9100 отражает стремление Perlove Medical разрабатывать практичные решения для современной медицины.

Компания Perlove Medical продолжает совершенствовать медицинские системы визуализации, уделяя особое внимание клиническим потребностям, удобству эксплуатации и расширению возможностей применения оборудования.

Perlove Medical PLX C9100 — одна система, множество применений, новые возможности интервенционной визуализации.


Часто задаваемые вопросы о PLX C9100

Для чего используется мобильная С-дуга PLX C9100?

PLX C9100 — мобильная рентгеновская система с плоскопанельным детектором, предназначенная для рентгеноскопически контролируемых и интервенционных процедур. Она может использоваться в гастроэнтерологии, интервенционной радиологии, сосудистой хирургии, ортопедии и других клинических направлениях.

Подходит ли PLX C9100 для проведения ЭРХПГ?

Да. Система PLX C9100 оснащена специализированным режимом ЭРХПГ, предназначенным для рентгеноскопической визуализации во время эндоскопических вмешательств на желчных и панкреатических протоках.

Какие функции визуализации поддерживает PLX C9100?

Система объединяет цифровую субтракционную ангиографию (DSA), цифровую рентгенографию, рентгеноскопию в реальном времени и функцию Roadmap.

Предусмотрены ли в PLX C9100 функции управления дозой облучения?

Да. Система включает предварительный просмотр коллимации, интеллектуальное импульсное управление, контроль дозы и съёмную противорассеивающую решётку.

Можно ли использовать PLX C9100 в разных отделениях больницы?

Да. PLX C9100 разработана для широкого спектра клинических применений, включая гастроэнтерологию, онкологию, интервенционную радиологию, сосудистую и гепатобилиарную хирургию, лечение боли, гинекологию и ортопедию.


Ищете универсальную мобильную С-дугу для ЭРХПГ и интервенционных процедур?

Узнайте больше о возможностях PLX C9100 и свяжитесь со специалистами Perlove Medical для получения подробной информации о технических характеристиках, клинических применениях и доступных конфигурациях.

Perlove Medical | Современные решения для медицинской визуализации

Официальный сайт: https://www.perlove.com.cn

Показать полностью 1
1

Рентгеновская 3D-визуализация: означает ли большее количество проекций лучшее качество изображения?⁠⁠

В области промышленной рентгеновской 3D-визуализации количество проекционных кадров является одним из важных параметров сканирования. Оно определяет, сколько проекционных изображений будет получено за один цикл сканирования, и влияет на продолжительность сбора данных, процесс трёхмерной реконструкции и общую эффективность контроля.

При промышленном неразрушающем контроле важно найти баланс между качеством изображения и скоростью получения результатов.

Что такое количество проекционных кадров при рентгеновском 3D-сканировании? Всегда ли увеличение их количества улучшает изображение? И как выбрать подходящий режим сканирования?

Рентгеновская 3D-визуализация: означает ли большее количество проекций лучшее качество изображения?

1. Что такое количество кадров при рентгеновской 3D-визуализации?

В отличие от традиционной двухмерной рентгенографии, рентгеновская 3D-визуализация обычно предполагает получение проекционных изображений объекта под разными углами. Затем с помощью алгоритмов трёхмерной реконструкции эти данные преобразуются в объёмное изображение, позволяющее исследовать внутреннюю структуру объекта.

Каждое полученное проекционное изображение можно рассматривать как один кадр данных.

Количество проекционных кадров — это число проекционных изображений, полученных в процессе одного сканирования.

Например, при сканировании со 190 кадрами система получает 190 проекционных изображений, а при сканировании с 380 кадрами — 380 изображений. Каждая проекция содержит информацию об ослаблении рентгеновского излучения при прохождении через объект под определённым углом.

Эти данные служат основой для последующей трёхмерной реконструкции.

Как правило, увеличение количества кадров означает получение большего объёма проекционных данных. Однако само по себе это не гарантирует более высокого качества итогового изображения. Важную роль также играют условия съёмки, геометрия сканирования, характеристики детектора и параметры реконструкции.

2. Почему количество проекционных кадров имеет значение?

2.1. Влияние на угловую дискретизацию

При сопоставимых условиях сканирования увеличение количества проекционных кадров обычно обеспечивает более плотную угловую дискретизацию.

Это позволяет предоставить алгоритмам реконструкции больше проекционной информации, что может быть особенно полезно при исследовании объектов со сложной внутренней структурой.

Однако фактический результат зависит от траектории сканирования, качества проекций, точности геометрической калибровки системы и используемого алгоритма реконструкции.

2.2. Влияние на время сбора данных

При одинаковых или сопоставимых условиях экспозиции и параметрах движения оборудования увеличение количества кадров обычно приводит к увеличению времени сканирования.

Большее количество кадров позволяет получить больше проекционных данных, но одновременно может увеличить продолжительность одного цикла контроля. Поэтому при промышленном применении важно учитывать требования к производительности и времени выполнения проверки.

2.3. Значение для трёхмерной реконструкции

Для восстановления трёхмерной структуры необходимо объединить проекционные данные, полученные под разными углами. На результат влияют количество проекций, их качество и распределение по углам.

При этом количество кадров — далеко не единственный фактор, определяющий качество изображения. На результат также влияют источник рентгеновского излучения, характеристики детектора, условия экспозиции, материал и геометрия объекта, стабильность сканирования и алгоритмы реконструкции.

Поэтому нельзя утверждать, что большее количество кадров автоматически обеспечивает более чёткое изображение.

3. Всегда ли больше кадров означает лучшее качество изображения?

Нет, не всегда.

При сопоставимых условиях увеличение количества проекций может улучшить угловую дискретизацию. Однако степень улучшения качества изображения зависит от конкретной задачи контроля и особенностей исследуемого объекта.

Например, при исследовании сложных внутренних структур или небольших деталей дополнительная проекционная информация может оказаться полезной для трёхмерной реконструкции.

В то же время для объектов с относительно простой структурой или задач, требующих только предварительного визуального анализа, может быть достаточно режима с меньшим количеством кадров.

Увеличение количества кадров также не позволяет полностью компенсировать высокий уровень шума на отдельных проекциях, ошибки движения или неточную геометрическую калибровку системы.

При выборе режима рентгеновского 3D-сканирования следует учитывать несколько факторов:

  • Объём проекционных данных: достаточно ли полученной информации для решения задачи реконструкции?

  • Качество отдельных изображений: обеспечивают ли условия экспозиции и характеристики детектора необходимое качество проекций?

  • Цель контроля: какие внутренние особенности, дефекты или мелкие элементы необходимо выявить?

  • Эффективность сканирования: какое время допустимо для выполнения одного цикла контроля?

Главная задача заключается не в максимальном увеличении количества кадров, а в выборе параметров, соответствующих требованиям конкретного применения.

4. Режимы Normal, Fast и Sub: в чём разница?

Для решения различных задач промышленного контроля системы рентгеновской 3D-визуализации могут поддерживать несколько режимов сбора данных. Они позволяют выбирать разные сочетания количества проекций и времени сканирования в зависимости от требований к результату и производительности.

Например, в соответствующей конфигурации PLX C7700 предусмотрены режимы Normal, Fast и Sub с различным количеством кадров и продолжительностью сбора данных в рамках режима сканирования на 190°.

Режим Normal: 380 кадров, около 60 секунд

Режим Normal предусматривает получение большего количества проекционных изображений в течение одного сканирования.

Он может быть предпочтителен для задач, в которых важны качество трёхмерной реконструкции и анализ внутренних деталей объекта.

Режим Fast: 190 кадров, около 30 секунд

Режим Fast использует меньшее количество проекционных кадров и сокращает время сбора данных, обеспечивая другой баланс между объёмом проекционной информации и эффективностью контроля.

Для типовых задач промышленного контроля этот режим можно оценить с точки зрения достаточности качества изображения и сокращения продолжительности сканирования.

Режим Sub: 100 кадров, около 15 секунд

Режим Sub предусматривает относительно небольшое количество проекций и более короткое время сканирования.

Он может использоваться для быстрого предварительного просмотра и первичной оценки структуры объекта, когда скорость получения данных имеет особое значение.

Для объектов со сложной внутренней структурой или повышенными требованиями к детализации необходимо дополнительно проверить, соответствует ли результат реконструкции требованиям конкретной задачи.

Сравнение параметров режимов представлено ниже.

Режим сканированияКоличество кадровПримерное времяОсновная особенностьNormal38060 секундБольшее количество проекционных данныхFast19030 секундБаланс объёма данных и эффективностиSub10015 секундСокращённое время, быстрый предварительный просмотр

Примечание: приведённые значения являются примерами параметров соответствующей конфигурации PLX C7700. Угол 190° относится к рассматриваемому варианту сканирования данного оборудования и не является универсальным отраслевым стандартом. Фактическое время сканирования и качество изображения зависят от конфигурации системы, условий экспозиции, характеристик объекта и рабочего процесса.

Эти режимы демонстрируют, как количество проекционных кадров и время сбора данных могут различаться в зависимости от поставленной задачи. Выбор подходящего режима следует основывать на характеристиках объекта, требованиях к контролю и результатах реконструкции.

5. Как выбрать подходящее количество кадров для рентгеновского 3D-контроля?

При выборе параметров сканирования рекомендуется учитывать три основных фактора.

Определите цель контроля

Если необходимо исследовать сложные внутренние структуры или выявлять мелкие особенности, следует уделить особое внимание качеству реконструкции.

Если задача заключается в быстром предварительном просмотре или общей оценке структуры объекта, может оказаться достаточным режим с меньшим временем сканирования.

Учитывайте характеристики объекта

Материал, размеры, распределение плотности и сложность внутренней структуры влияют на результаты рентгеновской визуализации.

Для объектов с высоким ослаблением рентгеновского излучения, сложной геометрией или повышенными требованиями к детализации может потребоваться более тщательная оптимизация параметров сбора данных.

Проверяйте результат на практике

Рекомендуется проводить сравнительные испытания на репрезентативных образцах с использованием различных режимов сканирования. По возможности следует сохранять сопоставимые условия экспозиции и реконструкции.

При оценке результатов можно учитывать время сканирования, уровень шума, наличие артефактов, различимость деталей и воспроизводимость результатов контроля.

В условиях серийного производства также важно учитывать время трёхмерной реконструкции и последующей обработки данных, а не только продолжительность самого сканирования.

Практические испытания позволяют определить, обеспечивает ли более быстрый режим необходимое качество для конкретной задачи.

Заключение

Количество проекционных кадров является важным параметром рентгеновской 3D-визуализации. Оно влияет на объём получаемых данных, угловую дискретизацию и продолжительность сбора информации.

Однако количество кадров само по себе не определяет итоговое качество изображения. Существенное значение также имеют характеристики детектора, условия экспозиции, стабильность сканирования, свойства исследуемого объекта и алгоритмы трёхмерной реконструкции.

Режимы Normal, Fast и Sub, предусмотренные в соответствующей конфигурации PLX C7700, демонстрируют различные варианты сочетания количества кадров и времени сканирования.

Понимание взаимосвязи этих параметров и проверка результатов на реальных образцах помогают обоснованно выбирать конфигурацию рентгеновской 3D-визуализации для конкретных задач промышленного контроля.

Главное — не просто получать больше кадров, а собирать данные, необходимые для решения поставленной задачи контроля.

Показать полностью 1
1

Спинальный навигационный робот и UBE-хирургия: повышение точности малоинвазивных операций на позвоночнике⁠⁠

Как оптическое отслеживание, локализация хирургических инструментов и навигация в реальном времени могут способствовать развитию односторонней бипортальной эндоскопической хирургии позвоночника.

Введение: внедрение технологий спинальной навигации в UBE-хирургию

Малоинвазивная хирургия позвоночника продолжает развиваться: хирурги и разработчики медицинских технологий ищут способы повысить точность операций, оптимизировать рабочие процессы и сократить ненужное повреждение окружающих тканей. Среди технологий, формирующих это направление, особое место занимают односторонняя бипортальная эндоскопия (UBE) и роботизированные системы спинальной навигации. Эти технологии обладают взаимодополняющими возможностями и значительным потенциалом для дальнейшей интеграции.

UBE, или односторонняя бипортальная эндоскопия, предполагает использование двух отдельных портов: одного для эндоскопической визуализации, другого — для манипуляций хирургическими инструментами. Такая конфигурация позволяет хирургу наблюдать операционное поле и независимо управлять инструментами при выполнении определённых вмешательств на позвоночнике, включая декомпрессию при поясничной грыже межпозвонкового диска и лечение поясничного стеноза позвоночного канала.

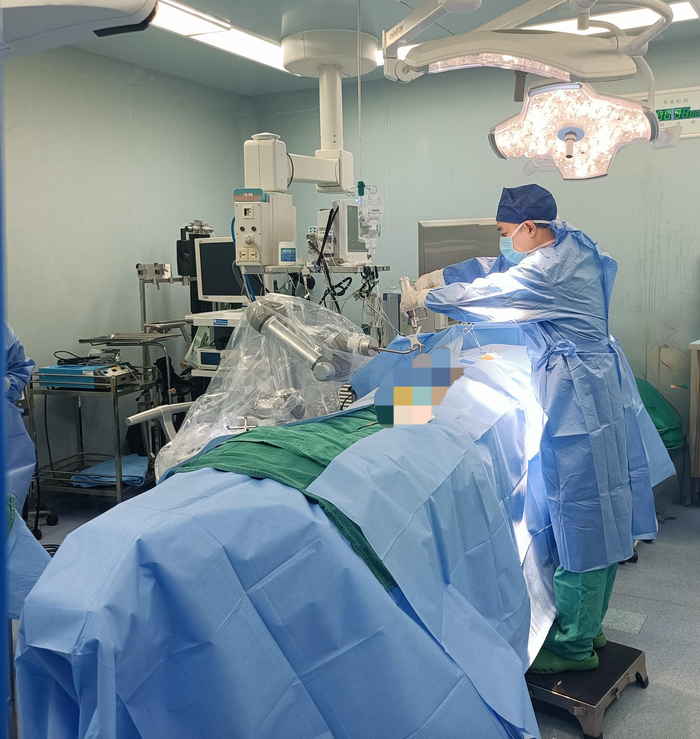
Спинальные навигационные роботы, в свою очередь, используют такие технологии, как оптическое отслеживание, регистрация изображений, локализация инструментов и навигационные дисплеи с отображением данных в реальном времени. Они предоставляют пространственную информацию во время операции. Эти возможности уже применяются в отдельных видах хирургических вмешательств на позвоночнике под визуальным контролем и создают техническую основу для изучения новых областей применения в малоинвазивной хирургии.

Интеграция спинального навигационного робота с UBE-хирургией открывает возможности для объединения трёхмерной анатомической информации с особенностями рабочего процесса при бипортальной эндоскопии.

Для производителей медицинского оборудования это направление особенно актуально, поскольку позволяет оценить возможности применения существующих навигационных технологий в новых хирургических сценариях. Адаптируя проверенные технологии отслеживания и локализации к требованиям UBE, разработчики могут исследовать более интегрированный подход к предоперационному планированию, наведению инструментов и эндоскопической визуализации.

Спинальный навигационный робот и UBE-хирургия: повышение точности малоинвазивных операций на позвоночнике

1. Технические особенности UBE-хирургии

Ключевая особенность UBE-хирургии заключается в разделении порта визуализации и рабочего порта. В отличие от систем, в которых эндоскоп и хирургический инструмент проходят через единый рабочий канал, UBE позволяет независимо управлять эндоскопом и инструментами.

Такая конфигурация обеспечивает гибкость при выполнении ламинотомии, костной декомпрессии, удалении жёлтой связки и лечении поясничных межпозвонковых дисков — в зависимости от состояния пациента и выбранной хирургической методики.

Однако конструкция с двумя портами предъявляет особые требования к пространственной ориентации и координации инструментов.

Независимые порты визуализации и работы

Порт визуализации определяет эндоскопический ракурс, тогда как рабочий порт задаёт доступную траекторию инструмента и пространство для манипуляций.

Взаимное расположение этих портов может влиять на качество визуализации, доступность анатомических структур и возможность хирурга подвести инструмент к целевой области.

Предоперационное планирование и интраоперационная локализация могут предоставить дополнительные пространственные ориентиры для оценки расположения портов и направления инструментов. Однако применение навигационных технологий для этих задач требует соответствия оборудования и программного обеспечения особенностям предполагаемого рабочего процесса UBE.

Пространственная ориентация во время эндоскопических вмешательств

Во время UBE-хирургии хирург обычно опирается на эндоскопическое изображение для оценки анатомических структур и управления движением инструментов.

Понимание трёхмерного взаимного расположения кончика инструмента, костных структур, нервных элементов и целевой области вмешательства требует постоянного визуального контроля и хирургического опыта.

Навигационные технологии могут предоставлять дополнительную пространственную информацию, связывая данные о положении инструментов с зарегистрированными анатомическими изображениями. Такая информация должна дополнять прямую эндоскопическую визуализацию, а не заменять её или клиническое решение хирурга.

Точность костной декомпрессии

Костная декомпрессия является важным этапом некоторых UBE-вмешательств, особенно при лечении стеноза поясничного отдела позвоночного канала.

Хирургу необходимо обеспечить достаточную декомпрессию, сохраняя при этом важные анатомические структуры и стабильность позвоночника.

Возможность применения навигации для этой задачи может быть исследована с целью сопоставления положения инструмента с анатомическими ориентирами, определёнными на этапе планирования. Прежде чем использовать такие данные для клинического наведения, необходимо проверить конфигурацию отслеживания, калибровку инструментов, точность регистрации и совместимость системы с рабочим процессом.

2. Как спинальный навигационный робот может поддерживать UBE-хирургию

Для платформы спинальной навигации, уже оснащённой средствами оптического отслеживания, локализации инструментов и отображения навигационной информации в реальном времени, UBE представляет собой потенциальное направление специализированной разработки.

Цель заключается не просто в добавлении ещё одного устройства в операционную. Важно оценить, каким образом существующие навигационные функции можно адаптировать к требованиям бипортальных эндоскопических вмешательств.

Оптическое отслеживание для пространственной локализации

Системы оптического отслеживания распознают специальные маркеры и рассчитывают положение и ориентацию отслеживаемых объектов в заданной системе координат.

При наличии соответствующей системы пациентских референсных маркеров, регистрации изображений и калибровки инструментов навигационная платформа может предоставлять пространственные данные о положении отслеживаемых инструментов относительно зарегистрированной анатомии.

В контексте UBE эта возможность может стать технической основой для исследования навигационной локализации и наведения инструментов.

Однако отслеживание референсного массива само по себе не определяет точное положение рабочего кончика хирургического инструмента. Для надёжной локализации кончика необходимо подтвердить геометрическую взаимосвязь между отслеживаемым референсом и кончиком инструмента.

При разработке решений для UBE необходимо оценить расположение маркеров, геометрию инструментов, ограничения прямой видимости оптических маркеров и стабильность конфигурации отслеживания при типичных хирургических движениях.

Локализация инструментов в рабочих процессах UBE

Локализация инструментов связывает навигационные данные с фактическим положением и ориентацией хирургического инструмента.

В бипортальной эндоскопии одним из перспективных направлений разработки является оценка возможности адаптации существующих функций локализации к инструментам, вводимым через рабочий порт.

Это может потребовать разработки совместимых конфигураций отслеживания, проверки калибровки кончика инструмента и оценки точности локализации при различных ориентациях и рабочих расстояниях.

После подтверждения характеристик для предполагаемого применения локализация инструментов может предоставлять дополнительные пространственные ориентиры на отдельных этапах операции.

Практическая ценность такого подхода зависит от точности и надёжности метода локализации, а также от его совместимости с привычной техникой работы хирурга.

Отображение навигационной информации в реальном времени

Навигационные дисплеи могут отображать положение отслеживаемых инструментов и зарегистрированную анатомическую информацию для хирургической команды.

В рабочем процессе UBE такие дисплеи можно оценить как дополнительный источник пространственных данных при планировании и выполнении отдельных интраоперационных задач.

В рамках дальнейшей разработки программного обеспечения можно изучить варианты визуализации, ориентированные на UBE, включая более наглядное отображение положения инструмента относительно запланированной целевой области.

При этом важно отличать отображение навигационных данных на отдельном дисплее от непосредственного наложения навигационной информации на эндоскопическое видео. Для интеграции навигационных данных непосредственно в эндоскопическое изображение необходимы дополнительная калибровка камеры, преобразование систем координат, синхронизация данных и соответствующая валидация.

Наличие навигационного дисплея с отображением данных в реальном времени является полезной технической отправной точкой, но само по себе не означает, что функция совмещения изображений уже реализована.

3. Три направления развития навигационной поддержки UBE-хирургии

Интеграцию спинальной навигационной робототехники и UBE можно организовать вокруг трёх взаимодополняющих направлений разработки.

Возможность 1. Планирование портов с поддержкой навигации

Первое направление — изучение того, как предоперационная визуализация и существующие навигационные рабочие процессы могут поддерживать планирование доступа при UBE.

На основе соответствующей КТ-оценки анатомии и трёхмерной визуализации разработчики могут исследовать методы определения целевого уровня позвоночника, предполагаемой рабочей области и планируемых траекторий инструментов.

Взаимное расположение порта визуализации и рабочего порта особенно важно для UBE, поскольку каждый из них выполняет отдельную функцию.

Поэтому специализированный рабочий процесс планирования UBE может предусматривать анализ взаимосвязи между положением портов, направлением инструментов, анатомией пациента и предполагаемой целью хирургического вмешательства.

Возможность реализации и практическая ценность такого подхода будут зависеть от функций визуализации, планирования и навигации, поддерживаемых конкретной платформой.

Возможность 2. Отслеживание инструментов с учётом особенностей UBE

Второе направление — адаптация существующих технологий оптического отслеживания и локализации инструментов к особенностям эндоскопической хирургии позвоночника.

Инструменты для UBE могут отличаться от традиционных спинальных инструментов размерами, особенностями управления, рабочими углами и ограничениями доступа.

Специализированная программа разработки может включать оценку следующих параметров:

  • Совместимость конфигураций оптического отслеживания с отдельными инструментами UBE.

  • Калибровка кончика инструмента и точность его локализации.

  • Повторяемость отслеживания при типичных ориентациях инструментов.

  • Перекрытие прямой видимости оптических маркеров в условиях моделируемых UBE-вмешательств.

  • Стабильность конфигурации отслеживания при обычных манипуляциях инструментами.

  • Совместимость с существующим навигационным дисплеем и рабочим процессом операционной.

Такие испытания помогут определить, какие компоненты существующей навигационной платформы можно использовать повторно, а какие требуют специальной адаптации для нового применения.

Возможность 3. Интеграция навигации с эндоскопической визуализацией

Третье направление — создание надёжной взаимосвязи между навигационной информацией и эндоскопическим изображением.

Навигационные системы описывают положение инструмента в пространственной системе координат. Эндоскопические камеры предоставляют визуальную информацию в координатах изображения. Для объединения этих источников данных необходимо подтвердить корректность преобразования между соответствующими системами координат.

К потенциальным направлениям дальнейшей разработки относятся отображение индикаторов положения инструмента, сопоставление отслеживаемых инструментов с запланированными анатомическими целями и вывод выбранной пространственной информации рядом с эндоскопическим изображением.

Для реализации этих функций могут потребоваться калибровка эндоскопа, калибровка кончика инструмента, преобразование координат, синхронизация видеопотока и соответствующая программная интеграция.

Система также должна учитывать перемещение камеры, оптические искажения, прерывания отслеживания, ошибки регистрации и изменения анатомии в ходе операции.

Поэтому интеграцию навигации с эндоскопом следует рассматривать как отдельную инженерную задачу, а не как автоматически доступную функцию существующего спинального навигационного робота.

4. Практический план интеграции спинального навигационного робота с UBE

Поэтапная стратегия разработки позволяет производителям медицинского оборудования опираться на существующие технологии, чётко разграничивая уже подтверждённые функции и возможности, которые ещё предстоит разработать.

Этап 1. Оценка возможностей существующей платформы

На первом этапе необходимо документально описать архитектуру действующей навигационной системы и оценить её совместимость с UBE-вмешательствами.

Ключевые области оценки включают характеристики оптического отслеживания, методы локализации инструментов, конфигурации пациентских референсов, процессы регистрации изображений и функции отображения навигационных данных в реальном времени.

Цель — определить, какие возможности уже прошли необходимую валидацию, какие можно адаптировать, а какие требуют дальнейшей разработки.

Результат этапа: техническая оценка реализуемости и спецификация интеграции с рабочим процессом UBE.

Этап 2. Проверка локализации инструментов для UBE

Второй этап сосредоточен на конфигурации отслеживания и калибровке выбранных инструментов UBE.

Стендовые испытания и оценки в условиях моделируемого применения должны охватывать ошибку локализации, повторяемость, стабильность отслеживания и работу системы при типичных условиях перекрытия прямой видимости маркеров.

Взаимосвязь между отслеживаемым референсом и фактическим кончиком инструмента должна быть установлена и проверена.

Результат этапа: документированный метод отслеживания и калибровки инструментов для предполагаемого применения.

Этап 3. Разработка интеграции навигации с эндоскопом

После подтверждения базовых характеристик локализации можно перейти к разработке взаимосвязи между навигационной информацией и эндоскопической визуализацией.

Ключевые задачи включают:

  • Калибровку эндоскопической камеры.

  • Валидацию локализации кончика инструмента.

  • Преобразование координат между системами отсчёта пациента, инструмента, навигационной системы и камеры.

  • Синхронизацию навигационных данных и эндоскопического видео.

  • Разработку интерфейса визуализации, ориентированного на UBE.

  • Обнаружение и информирование о потере отслеживания или ненадёжной регистрации.

Цель — создать технически надёжную основу для последующей интеграции изображений и разработки функций пространственного наведения.

Результат этапа: интегрированный прототип с документально подтверждёнными результатами инженерной верификации.

Этап 4. Верификация и клиническая оценка

До клинического внедрения интегрированная система должна пройти соответствующую инженерную верификацию, оценку рисков, проверку удобства использования и регуляторную экспертизу.

Если требуется клиническое исследование, оно должно проводиться с соблюдением применимых этических и регуляторных требований.

Показатели оценки могут включать ошибку локализации кончика инструмента, точность регистрации, надёжность отслеживания, совместимость с рабочим процессом, удобство использования и клинически значимые показатели безопасности и результатов лечения.

Возможное влияние системы на продолжительность операции, использование рентгеноскопии или клинические исходы необходимо изучать в рамках надлежащим образом спроектированных исследований, а не предполагать только на основании повышения точности локализации.

Результат этапа: основанная на объективных данных оценка характеристик системы и её готовности к предполагаемому применению.

5. Основные инженерные сложности интеграции навигации с UBE

Разработка надёжного рабочего процесса UBE с навигационной поддержкой требует внимания к нескольким взаимосвязанным техническим задачам.

Регистрация нескольких систем координат

Анатомия пациента, система оптического отслеживания, референс инструмента и эндоскопическая камера могут работать в разных системах координат.

Точное преобразование между этими системами необходимо для отображения корректной пространственной информации. Ошибки калибровки любого компонента могут снизить надёжность итоговой визуализации.

Надёжность отслеживания и оптическая видимость

Оптическое отслеживание зависит от достаточной видимости специальных маркеров.

Движение инструментов, оборудование операционной, а также положение эндоскопа или хирургической бригады могут перекрывать линию оптической видимости.

Интегрированная система должна чётко отображать состояние отслеживания и определять условия, при которых данные локализации больше нельзя считать надёжными.

Динамические изменения анатомии

Во время UBE-вмешательств используются ирригация, манипуляции с тканями, удаление костных структур и многократное перемещение инструментов.

Эти действия могут изменять операционную среду и влиять на соответствие между предоперационными изображениями и анатомическими структурами, доступными для визуального контроля.

Поэтому в навигационном рабочем процессе необходимо определить, как оценивается актуальность регистрации и какие действия требуются при снижении надёжности пространственных ориентиров.

Взаимодействие человека и системы

Навигационная информация полезна только тогда, когда хирург может быстро и правильно интерпретировать её в ходе операции.

При проектировании интерфейса следует уделять приоритетное внимание ясности, видимости и правильной иерархии информации, не отвлекая хирурга от эндоскопического изображения без необходимости.

Система должна поддерживать принятие решений хирургом, сохраняя непосредственную визуализацию и контроль над ходом операции.

Верификация и клинические доказательства

Технические характеристики и клиническая эффективность — это разные вопросы.

Система может демонстрировать приемлемую точность локализации в контролируемых условиях, но это не обязательно означает улучшение хирургических результатов.

Поэтому для определения практической ценности навигационной поддержки UBE необходимы как инженерная верификация, так и соответствующая клиническая оценка.

6. Будущее эндоскопической хирургии позвоночника под визуальным контролем

Сближение технологий спинальной навигации и UBE отражает более широкую тенденцию в медицинских технологиях: объединение анатомической визуализации, пространственного отслеживания, хирургической визуализации и программной поддержки в рамках согласованного рабочего процесса.

Для существующих навигационных платформ UBE предоставляет возможность исследовать области применения за пределами традиционного использования спинальных инструментов. К ним относятся планирование портов, локализация эндоскопических инструментов и интеграция навигационной информации с визуализацией.

Для разработчиков медицинского оборудования основная задача заключается в преобразовании существующих технических возможностей в решение, отвечающее специфическим требованиям бипортальной эндоскопической хирургии.

В будущих исследованиях также может изучаться применение искусственного интеллекта для распознавания анатомических структур, определения этапов операции и формирования контекстных навигационных подсказок. Для этих функций потребуются отдельная разработка, оценка производительности и соответствующая валидация до того, как их можно будет представлять как подтверждённые возможности системы.

Долгосрочная цель заключается не в замене опыта хирурга, а в исследовании того, как пространственная информация и эндоскопическая визуализация могут совместно поддерживать обоснованные хирургические решения.

Заключение: расширение применения навигационных технологий в малоинвазивной хирургии позвоночника

Интеграция спинального навигационного робота с односторонней бипортальной эндоскопией представляет собой перспективное направление исследований в области малоинвазивной хирургии позвоночника под визуальным контролем.

UBE обеспечивает раздельные каналы визуализации и работы, тогда как платформы спинальной навигации могут предоставлять возможности оптического отслеживания, локализации инструментов и отображения пространственной информации в реальном времени.

Объединение этих технологий требует большего, чем аппаратная совместимость. Оно предполагает адаптацию рабочего процесса к особенностям UBE, подтверждённую локализацию кончика инструмента, надёжную регистрацию систем координат и тщательно спроектированную интеграцию навигационной информации с эндоскопической визуализацией.

Для производителей, уже располагающих технологиями спинальной навигации, поэтапный подход обеспечивает практический путь от оценки платформы до валидации инструментов, программной интеграции и клинической оценки.

Объединяя существующие навигационные возможности с особыми требованиями UBE-хирургии, разработчики медицинских технологий могут исследовать новые области применения систем точного наведения, сохраняя ключевые принципы принятия решений под руководством хирурга, технической надёжности и безопасности пациента.

Следующий этап развития хирургии позвоночника под визуальным контролем заключается не просто в добавлении новых технологий, а в создании эффективного взаимодействия между ними — с результатами, которые имеют практическое значение, поддаются проверке и соответствуют требованиям клинической практики.

Показать полностью 1
1

Что такое функция трёх полей зрения в рентгеновском аппарате? Объяснение режимов L, M и S⁠⁠

Что такое функция трёх полей зрения в рентгеновском аппарате? Объяснение режимов L, M и S

Введение

В медицинской визуализации чёткость изображения и возможность изучать анатомические структуры в разных масштабах имеют большое значение для правильной интерпретации снимков. Современные системы рентгеновской визуализации могут поддерживать несколько настроек поля зрения (FOV, Field of View), позволяя оператору переключаться между обзорным изображением большой анатомической области и более детальным отображением отдельного участка.

Одной из таких функций является режим трёх полей зрения, обычно обозначаемый буквами L, M и S, которые означают Large (большое), Medium (среднее) и Small (малое).

Что означают эти три режима? Почему при уменьшении поля зрения изображение кажется крупнее на мониторе? И когда следует использовать каждый из режимов?

В этой статье мы рассмотрим настройки поля зрения L, M и S, их различия и роль в отображении рентгеновских изображений.

Что такое функция трёх полей зрения в рентгеновском аппарате? Объяснение режимов L, M и S

1. Что такое функция трёх полей зрения в рентгеновском аппарате?

Функция трёх полей зрения — это возможность системы визуализации или отображения изображений использовать три различных диапазона просмотра. В зависимости от модели рентгеновского аппарата эти настройки позволяют оператору просматривать большую анатомическую область или сосредоточиться на меньшей целевой зоне.

Три распространённых режима:

  • L — Large (большое поле зрения): отображает более широкую анатомическую область.

  • M — Medium (среднее поле зрения): обеспечивает промежуточный диапазон просмотра.

  • S — Small (малое поле зрения): охватывает меньшую область, благодаря чему выбранные структуры выглядят крупнее на экране.

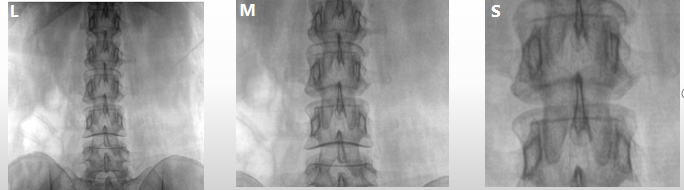
Как показано на иллюстрации к статье, режим L охватывает наибольшую область, а режимы M и S обеспечивают последовательное сужение отображаемой области.

Эта функция помогает оператору переключаться между общим обзором анатомических структур и более детальным просмотром конкретного участка без изменения основного назначения системы визуализации.

Примечание: точная реализация режимов L, M и S зависит от модели рентгеновского аппарата. Они могут обозначать выбираемые области отображения, режимы электронного увеличения или другие конфигурации поля зрения.

2. Три режима поля зрения рентгеновского аппарата

L: большое поле зрения (Large Field of View)

Режим Large Field of View отображает широкую анатомическую область и позволяет получить общий обзор исследуемой зоны.

Например, при просмотре поясничного отдела позвоночника большое поле зрения может охватывать несколько позвонков, окружающие костные структуры и соседние анатомические ориентиры.

Такой широкий обзор помогает оператору оценить взаимное расположение анатомических структур и определить интересующую область перед переходом к более узкому полю зрения.

Основные преимущества большого поля зрения:

  • Охватывает большую анатомическую область.

  • Помогает при первоначальном позиционировании и определении анатомической ориентации.

  • Позволяет оценить взаимное расположение окружающих структур.

  • Обеспечивает общий обзор перед детальным изучением изображения.

M: среднее поле зрения (Medium Field of View)

Режим Medium Field of View отображает промежуточную область между большим и малым полями зрения.

Благодаря сужению отображаемой области выбранные анатомические структуры становятся более заметными на мониторе, при этом сохраняется достаточно окружающей информации для понимания их расположения.

Например, при исследовании поясничного отдела позвоночника оператор может использовать среднее поле зрения, чтобы сосредоточиться на определённой группе позвонков.

Основные преимущества среднего поля зрения:

  • Обеспечивает баланс между охватом области и детализацией изображения.

  • Упрощает изучение целевой анатомической зоны.

  • Уменьшает количество периферических структур, отображаемых на экране.

  • Позволяет сосредоточиться на нужной области без чрезмерного сужения обзора.

S: малое поле зрения (Small Field of View)

Режим Small Field of View обеспечивает наименьшую область просмотра из трёх доступных вариантов.

Если размер области отображения на экране остаётся примерно одинаковым, показ меньшей части исходного изображения приводит к тому, что выбранные анатомические структуры занимают большую часть экрана и выглядят крупнее.

Например, оператор может использовать малое поле зрения для более внимательного изучения определённого участка позвоночника.

Основные преимущества малого поля зрения:

  • Помогает сосредоточиться на конкретной анатомической области.

  • Увеличивает видимый размер локальных структур на экране.

  • Облегчает визуальное изучение выбранных особенностей изображения.

  • Поддерживает детальную визуальную оценку, когда это необходимо.

Фактическая детализация зависит от системы визуализации, параметров получения изображения, разрешения детектора и применяемой обработки. Малое поле зрения само по себе не означает, что система получила дополнительную анатомическую информацию.

3. Почему при уменьшении поля зрения рентгеновское изображение выглядит крупнее?

Один из наиболее распространённых вопросов о настройках поля зрения заключается в том, почему анатомические структуры кажутся крупнее при переключении с L на M или S.

Объяснение достаточно простое: если меньшая часть изображения отображается на примерно такой же площади экрана, структуры внутри неё выглядят крупнее.

Представим, что на мониторе отображается рентгеновское изображение поясничного отдела позвоночника.

  • В режиме L видна относительно большая область позвоночника.

  • В режиме M отображение сосредоточено на меньшей части этой области.

  • В режиме S показывается ещё меньший участок, поэтому выбранные анатомические структуры занимают большую часть экрана.

Этот процесс похож на увеличение масштаба цифровой фотографии.

Однако визуальное увеличение и разрешение изображения — не одно и то же. Если система просто увеличивает существующие пиксели, это не обязательно позволяет увидеть дополнительные анатомические детали. Уровень детализации зависит от исходных данных изображения и технических возможностей рентгеновской системы.

Также важно отличать увеличение изображения на экране от физического увеличения рентгеновского изображения. Физическое увеличение зависит, в частности, от взаимного расположения источника рентгеновского излучения, исследуемого объекта и детектора.

4. Каковы преимущества функции трёх полей зрения?

Конфигурация с тремя полями зрения делает просмотр изображений более гибким, позволяя оператору выбирать диапазон отображения в соответствии с поставленной задачей.

Улучшение анатомической ориентации

Большое поле зрения обеспечивает широкий обзор исследуемой области и помогает понять положение и взаимное расположение анатомических структур.

Более целенаправленный просмотр изображения

Среднее поле зрения сужает отображаемую область до выбранного участка, помогая оператору сосредоточиться на важных структурах без полной потери окружающего анатомического контекста.

Удобное локальное увеличение

Малое поле зрения делает выбранную область визуально крупнее на экране, что может упростить её осмотр.

Гибкая навигация по изображению

Переключение между L, M и S позволяет оператору при необходимости переходить от общего обзора к более детальному отображению отдельных участков, делая рабочий процесс более гибким.

Фактические преимущества зависят от конструкции оборудования, метода получения изображений, программных функций и клинического рабочего процесса. Само по себе уменьшение поля зрения не гарантирует повышения диагностической точности или снижения дозы облучения.

5. Всегда ли малое поле зрения лучше?

Не обязательно. Оптимальное поле зрения зависит от цели исследования.

Большое поле зрения полезно, когда оператору необходимо оценить общую анатомическую область. Среднее поле зрения может лучше подходить для изучения определённой группы структур. Малое поле зрения помогает сосредоточиться на конкретном участке.

Использование чрезмерно узкого поля зрения может привести к исключению важных окружающих структур или затруднить понимание расположения обнаруженного изменения.

Оператору следует выбирать подходящий режим с учётом требований исследования, инструкций производителя оборудования и применимых клинических протоколов.

Доза рентгеновского облучения также зависит от того, как именно система реализует выбор поля зрения. Увеличение только отображаемого изображения, электронное ограничение поля и изменение фактической области получения рентгеновских данных — это разные операции, которые не следует считать эквивалентными.

6. Часто задаваемые вопросы о поле зрения в рентгеновской визуализации

Что означает FOV в рентгеновской визуализации?

FOV — это сокращение от английского Field of View, то есть «поле зрения». Термин обозначает область анатомии или изображения, которая отображается либо охватывается системой визуализации. Точное значение зависит от того, относится ли настройка к области получения изображения, охвату детектора, реконструированному изображению или отображаемой области.

Что означают буквы L, M и S на рентгеновском аппарате?

Обычно L, M и S означают Large (большое), Medium (среднее) и Small (малое). Эти обозначения соответствуют трём различным диапазонам просмотра: режим L обычно охватывает наибольшую область, а S — наименьшую.

Улучшает ли малое поле зрения качество рентгеновского изображения?

Не автоматически. При отображении меньшей области локальные структуры выглядят крупнее, но это не обязательно увеличивает пространственное разрешение исходного изображения. Качество зависит от характеристик детектора, параметров получения изображения, обработки и других технических факторов.

Влияет ли изменение поля зрения на дозу рентгеновского облучения?

Это зависит от конструкции системы. Если изменяется только масштаб отображения, доза облучения может оставаться неизменной. Если выбранный режим меняет фактическую область получения изображения или параметры съёмки, влияние может быть другим. Всегда руководствуйтесь руководством по эксплуатации оборудования и применимыми протоколами визуализации.

Одинаковы ли режимы трёх полей зрения на всех рентгеновских аппаратах?

Нет. Хотя обозначения L, M и S обычно соответствуют большому, среднему и малому полям зрения, доступные функции и их техническая реализация различаются в зависимости от производителя и модели оборудования.

Заключение

Функция трёх полей зрения в рентгеновском аппарате позволяет удобно просматривать анатомические структуры в разных масштабах.

Большое поле зрения (L) обеспечивает общий обзор анатомической области, среднее поле зрения (M) предлагает промежуточный диапазон отображения, а малое поле зрения (S) помогает сосредоточиться на меньшем участке, благодаря чему локальные структуры выглядят крупнее на экране.

Понимание этих режимов помогает операторам выбирать подходящий диапазон отображения для различных задач визуализации.

Проще говоря, L позволяет увидеть общую картину, M приближает целевую область, а S помогает сосредоточиться на небольшом участке.

Понимая взаимосвязь между полем зрения, увеличением изображения на экране и разрешением, пользователи могут эффективнее применять функции визуализации, предусмотренные в их рентгеновском оборудовании.

Показать полностью 1
1

Ножная педаль рентгеновского аппарата: принцип работы и управление экспозицией⁠⁠

Ножная педаль рентгеновского аппарата играет важную роль в системах медицинской визуализации, стоматологическом рентгеновском оборудовании и некоторых установках промышленной радиографии. Это простое устройство управления позволяет оператору активировать определённые функции с помощью ножной педали, обеспечивая удобство рабочего процесса и оставляя руки свободными для выполнения других задач.

Но как работает ножная педаль рентгеновского аппарата? Приводит ли нажатие на педаль непосредственно к генерации рентгеновского излучения? Чем отличается одноступенчатая педаль от двухступенчатой?

В этом руководстве мы рассмотрим принцип работы ножного переключателя рентгеновского аппарата, его роль в управлении рентгеновской экспозицией, основные типы конструкций, требования безопасности и правила технического обслуживания.

Ножная педаль рентгеновского аппарата: принцип работы и управление экспозицией

Что такое ножная педаль рентгеновского аппарата?

Ножная педаль рентгеновского аппарата — это механическое или электронное устройство управления, которое позволяет оператору передавать команды рентгеновской системе с помощью нажатия ногой.

В зависимости от конструкции оборудования педаль может инициировать запрос на выполнение экспозиции, запускать этап подготовки или активировать другую назначенную функцию. Затем система управления обрабатывает входной сигнал в соответствии с установленной логикой работы оборудования.

Типичная ножная педаль рентгеновского аппарата может включать следующие компоненты:

  • Педаль: поверхность, на которую оператор нажимает для активации управления.

  • Механизм переключения: механические контакты или электронные датчики, распознающие движение педали.

  • Возвратный механизм: пружина или другой механизм, возвращающий педаль в исходное положение, если это предусмотрено конструкцией.

  • Корпус: защищает внутренние компоненты от механических повреждений и воздействия окружающей среды.

  • Кабель и разъём: передают управляющий сигнал к рентгеновскому оборудованию.

  • Электрические контакты или датчики: преобразуют движение педали в электрический сигнал, распознаваемый системой управления.

Производители выбирают конструкцию переключателя с учётом области применения, предполагаемого срока службы, условий эксплуатации и требований к совместимости с рентгеновской системой.

Как работает ножная педаль рентгеновского аппарата?

Чтобы понять, как ножная педаль управляет экспозицией, необходимо различать команду оператора и непосредственную генерацию рентгеновского излучения.

Рентгеновская трубка генерирует рентгеновское излучение, когда система обеспечивает необходимые электрические условия. Сама ножная педаль, как правило, не генерирует рентгеновские лучи, а передаёт управляющий сигнал оборудованию.

Типичный процесс управления рентгеновской экспозицией включает следующие этапы.

Шаг 1. Оператор нажимает на педаль

При нажатии на педаль внутренний механизм переключения меняет своё состояние. В механической конструкции может замыкаться электрический контакт, а в электронной системе датчик определяет движение педали.

После этого переключатель передаёт входной сигнал подключённому оборудованию.

Шаг 2. Система управления получает сигнал

Контроллер рентгеновского аппарата получает входной сигнал через предусмотренный электрический интерфейс.

Затем контроллер интерпретирует сигнал в соответствии с конфигурацией системы. В зависимости от конструкции он может обозначать запрос на экспозицию, команду подготовки или другую назначенную функцию.

Шаг 3. Система проверяет условия работы

Перед началом экспозиции система управления проверяет соответствие установленным рабочим условиям и разрешениям безопасности.

Такие условия могут включать состояние оборудования, выбранный режим экспозиции, срабатывание блокировок безопасности и другие требования, определённые производителем.

Если система обнаруживает условие, препятствующее экспозиции, она должна действовать в соответствии с предусмотренной конструкцией безопасности, а не автоматически выполнять поступившую команду.

Шаг 4. Система запускает экспозицию

Если все необходимые условия выполнены, контроллер активирует соответствующую последовательность экспозиции.

Рентгеновский генератор и трубка работают в соответствии с заданными параметрами, которые могут включать напряжение на трубке, ток трубки и продолжительность экспозиции.

Ножная педаль передаёт команду оператора, а система управления оборудованием контролирует процесс экспозиции.

Шаг 5. Система завершает экспозицию

Экспозиция может завершиться по истечении заданного времени, при достижении условия отключения автоматической системы управления экспозицией, после отпускания педали оператором или при наступлении другого предусмотренного условия.

Точный алгоритм зависит от конструкции оборудования и выбранного режима работы. Операторы должны следовать инструкциям производителя и не предполагать, что все рентгеновские аппараты используют одинаковую логику управления педалью.

Какова роль ножной педали управления рентгеновской экспозицией?

Ножная педаль экспозиции позволяет оператору удобно передавать команды без необходимости нажимать кнопку рукой.

В зависимости от конструкции оборудования педаль может выполнять одну или несколько следующих функций:

  • Инициировать запрос на выполнение экспозиции.

  • Поддерживать запрос на экспозицию, пока оператор удерживает педаль нажатой, если такая функция предусмотрена.

  • Отменять запрос после отпускания педали, если это поддерживается системой.

  • Обеспечивать последовательность подготовки и экспозиции благодаря многоступенчатой конструкции.

  • Активировать другую функцию, назначенную педали производителем оборудования.

Такое решение повышает удобство рабочего процесса, особенно когда оператору необходимо использовать обе руки для позиционирования пациента, работы с оборудованием или выполнения других задач.

При этом конкретные функции педали определяются конструкцией оборудования и настройками системы управления. В некоторых рентгеновских системах вместо ножных педалей используются ручные переключатели, дистанционные пульты или другие устройства ввода.

Одноступенчатая и двухступенчатая ножная педаль рентгеновского аппарата

Производители выпускают различные варианты ножных переключателей для рентгеновских аппаратов в соответствии с требованиями эксплуатации. К распространённым вариантам относятся одноступенчатые и двухступенчатые модели.

Одноступенчатая ножная педаль

Одноступенчатая ножная педаль рентгеновского аппарата имеет один основной переключающий канал или этап срабатывания.

При нажатии оператором педаль передаёт сигнал подключённому оборудованию. В зависимости от логики управления этот сигнал может запускать определённую функцию или поддерживать запрос, пока педаль остаётся нажатой.

Одноступенчатые модели отличаются простотой управления, компактной конструкцией и понятным пользовательским интерфейсом. Они подходят для задач, в которых требуется одна основная команда, управляемая ногой.

Двухступенчатая ножная педаль

Двухступенчатая ножная педаль рентгеновского аппарата имеет два отдельных этапа срабатывания или два положения переключения.

Например, в определённой системе первая ступень может запускать подготовительную функцию, а вторая — формировать запрос на экспозицию. Такая конструкция позволяет оператору выполнять разные действия в заданной последовательности.

Однако универсального определения функций двухступенчатой педали не существует. В разных системах каждой ступени могут соответствовать разные команды.

Перед выбором двухступенчатой педали необходимо уточнить схему контактов, электрические выходы, распиновку разъёма и логику управления, предусмотренные для конкретного рентгеновского оборудования.

Основные типы ножных педалей для рентгеновских аппаратов

Производители могут классифицировать ножные переключатели по технологии переключения, количеству ступеней управления и типу электрического интерфейса.

1. Механическая контактная ножная педаль

Механическая ножная педаль использует физические электрические контакты, которые замыкаются или размыкаются при перемещении педали.

При оценке такого переключателя инженерам следует учитывать несколько факторов:

  • Надёжность электрических контактов.

  • Механический ресурс переключения.

  • Ход педали и усилие нажатия.

  • Работу возвратного механизма.

  • Конфигурацию контактов.

  • Прочность корпуса и степень защиты от внешних воздействий.

Механические ножные переключатели отличаются понятным принципом работы и могут использоваться во многих системах управления оборудованием.

2. Электронная ножная педаль с датчиком

Электронная ножная педаль использует датчик или электронную схему для определения движения педали и формирования управляющего сигнала.

Такая конструкция может обеспечивать характеристики сигнала, отличающиеся от характеристик механического контактного переключателя. Перед выбором подходящей модели инженерам следует оценить технологию датчика, требования к питанию, параметры электрического интерфейса и условия эксплуатации.

Электронная конструкция не обязательно обеспечивает более высокую производительность по сравнению с механической. Выбор должен основываться на области применения и технических требованиях.

3. Педали с одним или несколькими выходами

В некоторых приложениях требуется один переключающий выход, тогда как в других необходимы несколько независимых выходов или ступеней переключения.

Производитель оборудования определяет необходимую конфигурацию с учётом количества управляемых функций и возможностей доступного интерфейса.

При сравнении ножных переключателей для рентгеновских аппаратов покупателям следует изучать электрические характеристики, а не ориентироваться исключительно на внешний вид педали или количество органов управления.

Требования безопасности при использовании ножной педали рентгеновского аппарата

Рентгеновская система объединяет электрическое оборудование и источник ионизирующего излучения. Поэтому надёжность входных сигналов управления является важной частью общей системы безопасности.

Надёжный возврат педали

Если конструкция предусматривает возврат педали в исходное положение после отпускания, возвратный механизм должен работать надёжно.

Заклинивание педали, невозможность её возврата или нестабильные сигналы могут привести к непредсказуемому поведению оборудования. При обнаружении неисправности следует прекратить использование переключателя и организовать соответствующую проверку.

Защита от случайного срабатывания

Конструкция переключателя должна помогать снижать вероятность случайной активации при обычной эксплуатации.

При разработке изделия производители могут учитывать форму педали, усилие нажатия, ход переключения, положение установки, конструкцию корпуса и механическую устойчивость.

Подходящее конструктивное решение определяется предполагаемыми условиями эксплуатации и оценкой рисков оборудования.

Совместимость с блокировками безопасности

Ножная педаль рентгеновского аппарата не заменяет блокировки безопасности и защитные функции всей рентгеновской системы.

Контроллер должен обрабатывать запросы на экспозицию в соответствии с установленными рабочими условиями. Оборудование также должно обрабатывать нештатные ситуации согласно предусмотренной системе безопасности.

Правильная работа отдельной ножной педали сама по себе не подтверждает, что вся рентгеновская система соответствует применимым требованиям безопасности.

Электрическая и механическая совместимость

Перед установкой или заменой ножной педали рентгеновского аппарата инженерам следует проверить следующие характеристики:

  • Номинальные напряжение и ток.

  • Конфигурацию контактов и логику переключения.

  • Требования к изоляции и электрической развязке.

  • Тип разъёма и назначение контактов.

  • Длину кабеля и требования к его прокладке.

  • Механические размеры и способ монтажа.

  • Требования к защите от внешних воздействий.

В медицинских приложениях производитель оборудования должен оценивать всю сборку на соответствие применимым требованиям безопасности и эксплуатационных характеристик. Отдельные спецификации компонента не подтверждают соответствие готовой системы всем необходимым требованиям.

Как обслуживать ножную педаль рентгеновского аппарата

Регулярный осмотр помогает выявлять износ, повреждения и нарушения работы до того, как они начнут мешать эксплуатации оборудования.

1. Осмотрите корпус и педаль

Проверьте корпус, поверхность педали, точки крепления и видимые механические элементы на наличие трещин, ослабленных деталей и чрезмерного износа.

Убедитесь, что педаль перемещается плавно и возвращается в предусмотренное положение.

2. Проверьте кабель и разъём

Осмотрите кабель на предмет повреждения изоляции, чрезмерных изгибов, повреждений из-за натяжения и других видимых дефектов.

Проверьте разъём на наличие механических повреждений и ненадёжных соединений. При обращении с переключателем и его отключении соблюдайте инструкции производителя.

3. Выполните предусмотренную функциональную проверку

Используйте утверждённую производителем процедуру, чтобы убедиться, что система распознаёт сигнал педали и правильно реагирует на него.

Не проводите самодельные испытания с рентгеновской экспозицией и не пытайтесь проверить переключатель путём обхода защитных функций.

4. Организуйте профессиональное техническое обслуживание

Квалифицированный сервисный персонал должен проверять нестабильную работу переключателя, прерывистые сигналы, механическое заклинивание и предполагаемые электрические неисправности.

Перед возвратом оборудования в эксплуатацию специалисты должны соблюдать инструкции производителя по ремонту и выполнить необходимые функциональные проверки и проверки безопасности.

Запрещается обходить блокировки безопасности, замыкать контакты управления накоротко или изменять проводку в качестве упрощённого способа устранения неисправностей.

Как выбрать подходящую ножную педаль рентгеновского аппарата

При выборе ножной педали недостаточно просто подобрать изделие, внешне похожее на существующий переключатель. Необходимо убедиться, что педаль соответствует используемому оборудованию, условиям эксплуатации и требованиям к управлению.

Требования к области применения

Определите предполагаемую область применения: медицинская визуализация, стоматологическое рентгеновское оборудование, ветеринарная диагностика или промышленная радиография.

Для разных областей применения могут потребоваться различные механические конструкции, степени защиты и интерфейсы управления.

Конфигурация переключения

Определите, требуется ли оборудованию одноступенчатая педаль, двухступенчатый ножной переключатель или несколько независимых переключающих выходов.

Перед заказом сменной детали или разработкой новой конструкции уточните функции, назначенные каждой ступени.

Электрические характеристики

Проверьте номинальные электрические параметры, конфигурацию контактов, логику переключения, требования к изоляции и характеристики интерфейса.

Эти сведения помогают инженерам определить, подходит ли переключатель для конкретного оборудования.

Механическая конструкция и срок службы

Оцените размеры педали, усилие нажатия, ход переключения, возвратный механизм, механическую прочность и ожидаемый ресурс переключений.

Переключатель должен обеспечивать надёжную работу в предполагаемых условиях эксплуатации.

Защита от внешних воздействий

Учитывайте возможное воздействие пыли, жидкостей, чистящих средств и механических ударов.

Выбирайте корпус и степень защиты с учётом реальных условий эксплуатации и требований производителя оборудования.

Совместимость разъёма и кабеля

Уточните тип разъёма, распиновку, длину кабеля и требования к его прокладке.

Разъём, внешне похожий на оригинальный, может иметь другую электрическую конфигурацию. Перед установкой необходимо проверить распиновку и назначение сигналов.

OEM-кастомизация и техническая поддержка

Для OEM-проектов (производства оборудования под собственной торговой маркой или по заказу производителя оригинального оборудования) инженерам могут потребоваться индивидуальные размеры педали, кабельные сборки, конфигурации разъёмов, материалы корпуса или специальные функции переключения.

Квалифицированный производитель ножных переключателей может изучить требования конкретного приложения, подтвердить доступные варианты конструкции и предоставить соответствующую техническую документацию.

Предварительная техническая оценка помогает уменьшить проблемы интеграции и снизить риск выбора несовместимого компонента.

Часто задаваемые вопросы о ножных педалях рентгеновских аппаратов

1. Для чего нужна ножная педаль рентгеновского аппарата?

Ножная педаль передаёт управляющий сигнал в рентгеновскую систему. В зависимости от конструкции оборудования она может инициировать запрос на экспозицию, запускать последовательность подготовки или активировать другую назначенную функцию.

2. Приводит ли нажатие на ножную педаль непосредственно к генерации рентгеновского излучения?

Нет. Как правило, педаль передаёт управляющий сигнал оборудованию. Рентгеновская трубка генерирует излучение только тогда, когда система управления разрешает экспозицию и выполнены необходимые рабочие условия.

3. Чем отличается одноступенчатая педаль от двухступенчатой?

Одноступенчатая педаль имеет один основной этап переключения. Двухступенчатая педаль предусматривает два отдельных этапа, которым производитель оборудования может назначить разные функции. Перед выбором необходимо уточнить назначение каждой ступени.

4. Прекращается ли рентгеновская экспозиция после отпускания педали?

Это зависит от логики управления и рабочего режима оборудования. В некоторых системах экспозиция продолжается только при удержании педали, тогда как в других она завершается по заданному времени или в соответствии с алгоритмом автоматического управления экспозицией. Всегда следуйте инструкциям производителя оборудования.

5. Можно ли использовать любую ножную педаль с рентгеновским аппаратом?

Нет. Переключатель должен соответствовать электрическим номинальным параметрам оборудования, конфигурации контактов, распиновке разъёма, требованиям к сигналам и механическим характеристикам. Изделия со схожим внешним видом не обязательно электрически или функционально совместимы.

6. Как часто необходимо проверять ножную педаль рентгеновского аппарата?

Следует соблюдать график технического обслуживания, установленный производителем, с учётом интенсивности использования, условий эксплуатации и оценки рисков оборудования. Регулярные визуальные осмотры и плановое профессиональное обслуживание помогают своевременно выявлять потенциальные неисправности.

7. Что делать, если ножная педаль рентгеновского аппарата перестала работать?

Если переключатель работает нестабильно или проявляет другие признаки неисправности, прекратите использование оборудования. Следуйте предусмотренной производителем процедуре диагностики и организуйте проверку квалифицированным сервисным персоналом. Не обходите блокировки безопасности и не изменяйте проводку для восстановления работы.

Заключение

Ножная педаль рентгеновского аппарата может выглядеть как простая педаль, но она играет важную роль во взаимодействии между оператором и системой управления рентгеновской экспозицией.

Понимание принципа её работы помогает производителям оборудования, инженерам, специалистам сервисного обслуживания и отделам закупок принимать обоснованные решения при выборе компонентов, организации технического обслуживания и интеграции систем.

При подборе сменных компонентов и разработке OEM-решений следует уделять особое внимание надёжности переключения, однозначному определению сигналов, механической долговечности, электрической совместимости и проверке компонента в составе всей рентгеновской системы.

Ищете ножную педаль для рентгеновского аппарата? Сначала определите область применения и требования к управлению, а затем обратитесь к квалифицированному производителю, чтобы подтвердить совместимость и подобрать подходящую техническую конфигурацию.
Показать полностью 1
1

Вращающийся и неподвижный анод рентгеновской трубки: отличия, преимущества и области применения⁠⁠

Введение

Рентгеновские технологии играют важнейшую роль в современной медицинской диагностике. Они используются в стоматологической рентгенографии, общей рентгенодиагностике, компьютерной томографии (КТ) и других методах медицинской визуализации. Ключевым компонентом этих систем является рентгеновская трубка, которая генерирует рентгеновское излучение, необходимое для получения диагностических изображений.

Одним из важнейших конструктивных элементов рентгеновской трубки является анод. В зависимости от области применения и требований к производительности рентгеновские трубки обычно оснащаются неподвижным или вращающимся анодом.

Обе конструкции генерируют рентгеновское излучение за счёт взаимодействия высокоскоростных электронов с материалом мишени. Однако они различаются способами отвода тепла, допустимой мощностью, механической конструкцией и областями применения.

Понимание различий между рентгеновскими трубками с вращающимся и неподвижным анодом помогает производителям медицинского оборудования, дистрибьюторам, инженерам и медицинским организациям оценивать различные технологии визуализации и выбирать оборудование с учётом эксплуатационных требований.

В этом руководстве рассмотрим принципы работы обеих конструкций, сравним их преимущества и ограничения, а также разберём основные критерии выбора рентгеновской трубки для медицинской визуализации.

Вращающийся и неподвижный анод рентгеновской трубки: отличия, преимущества и области применения

1. Что такое рентгеновская трубка и как она работает?

Рентгеновская трубка — это вакуумное устройство, преобразующее электрическую энергию в рентгеновское излучение. Обычно она состоит из катода, анода и герметичной вакуумной колбы.

Во время работы нить накала катода нагревается и испускает электроны в результате термоэлектронной эмиссии. Высокое напряжение ускоряет электроны в направлении анодной мишени.

При столкновении электронов с мишенью возникает рентгеновское излучение двух основных типов: тормозное и характеристическое. При этом большая часть энергии электронов преобразуется в тепло, а не в рентгеновское излучение.

Поэтому управление тепловыми нагрузками является одним из важнейших аспектов проектирования рентгеновских трубок.

Анод должен выдерживать интенсивную электронную бомбардировку, обеспечивая необходимую интенсивность излучения, характеристики фокусного пятна и эксплуатационную надёжность. Конструкции с неподвижным и вращающимся анодом решают эту задачу разными способами.

2. Что такое рентгеновская трубка с неподвижным анодом?

В рентгеновской трубке с неподвижным анодом используется стационарная мишень. Во время экспозиции электронный пучок воздействует на один и тот же участок мишени, генерируя рентгеновское излучение и тепло.

Такие трубки обычно имеют относительно простую механическую конструкцию. Мишень и её опорные элементы проектируются таким образом, чтобы отводить тепло от фокусной области и выдерживать предусмотренные рабочие нагрузки.

В качестве материала анодной мишени часто используется вольфрам благодаря его высокому атомному номеру и высокой температуре плавления.

Преимущества рентгеновских трубок с неподвижным анодом

Простая механическая конструкция

Для неподвижного анода не требуется вращающийся узел мишени, что уменьшает механическую сложность устройства.

Экономичность

Относительно простая конструкция может обеспечивать более доступное решение для систем, которым не требуется высокая кратковременная мощность.

Отсутствие вращающегося механизма

Отсутствие вращающегося узла исключает износ, непосредственно связанный с вращением анода.

Ограничения рентгеновских трубок с неподвижным анодом

Основным ограничением является локальная концентрация тепла. Поскольку электронный пучок многократно воздействует на одну и ту же область, температура мишени в этой зоне может значительно повышаться.

В результате трубки с неподвижным анодом обычно обладают меньшей допустимой кратковременной мощностью по сравнению с сопоставимыми трубками с вращающимся анодом.

Типичные области применения

Рентгеновские трубки с неподвижным анодом широко используются в следующих устройствах:

  • Стоматологическое рентгеновское оборудование

  • Некоторые портативные рентгеновские системы

  • Отдельные промышленные системы неразрушающего контроля с относительно небольшой мощностью

  • Специализированное диагностическое оборудование с умеренными требованиями к экспозиции

В приложениях с относительно небольшой тепловой нагрузкой неподвижный анод обеспечивает практичный баланс производительности, конструктивной простоты и стоимости.

3. Что такое рентгеновская трубка с вращающимся анодом?

В рентгеновской трубке с вращающимся анодом используется диск-мишень, который во время работы вращается с высокой скоростью.

При вращении анода электронный пучок последовательно воздействует на различные участки кольцевой фокусной дорожки. Благодаря этому тепловая нагрузка распределяется по большей площади мишени, а не концентрируется в одной неподвижной точке.

Главное преимущество рентгеновской трубки с вращающимся анодом заключается в возможности работы при более высокой кратковременной мощности за счёт распределения тепла по фокусной дорожке.

Как работает вращающийся анод?

Узел вращающегося анода обычно включает диск-мишень, ротор, статор и опорный вал или подшипниковую систему.

Статор создаёт вращающееся магнитное поле, которое приводит в движение внутренний ротор. Ротор вращает диск анода, обеспечивая непрерывное перемещение поверхности мишени во время экспозиции.

Хотя электронный пучок в каждый конкретный момент сфокусирован на относительно небольшой области, при вращении анода положение фокусной дорожки относительно мишени постоянно меняется.

Это помогает уменьшить локальные термические нагрузки и позволяет трубке выдерживать более высокую кратковременную мощность при соответствующих условиях эксплуатации.

Однако вращение не устраняет тепловыделение. Анод и вся рентгеновская трубка по-прежнему имеют ограниченную теплоёмкость и определённые возможности охлаждения.

Преимущества рентгеновских трубок с вращающимся анодом

Более высокая допустимая кратковременная мощность

Распределение тепла по большей площади мишени позволяет трубкам с вращающимся анодом обычно выдерживать более высокую кратковременную мощность, чем сопоставимым моделям с неподвижным анодом.

Больше возможностей при выборе режимов экспозиции

Более высокая допустимая нагрузка на трубку позволяет использовать короткое время экспозиции, когда требуется значительная интенсивность рентгеновского излучения.

Широкий спектр медицинских применений

Технология вращающегося анода широко применяется в общей рентгенографии, компьютерных томографах и других системах, предъявляющих повышенные требования к характеристикам рентгеновской трубки.

Гибкость при проектировании

Конструкция с вращающимся анодом предоставляет инженерам больше возможностей для согласования размера фокусного пятна, выходной мощности и тепловых характеристик.

Ограничения рентгеновских трубок с вращающимся анодом

Несмотря на преимущества, такие трубки имеют ряд особенностей:

  • Более сложная механическая конструкция

  • Более высокие затраты на производство и замену во многих исполнениях

  • Возможный износ вращающихся компонентов

  • Механический шум и вибрация

  • Сохраняющиеся ограничения по тепловой нагрузке при повторных или продолжительных экспозициях

Для обеспечения надёжной работы необходимо использовать трубку в пределах электрических и тепловых параметров, установленных производителем.

4. Сравнение рентгеновских трубок с вращающимся и неподвижным анодом

Основные различия между двумя типами рентгеновских трубок связаны с конструкцией анода, распределением тепла, допустимой мощностью и требованиями к обслуживанию.

КритерийНеподвижный анодВращающийся анодКонструкцияОтносительно простаяБолее сложнаяПоложение мишениОстаётся неподвижнымМишень вращаетсяРаспределение теплаТепло концентрируется в локальной областиТепло распределяется по фокусной дорожкеКратковременная мощностьОбычно нижеОбычно вышеМеханический износНет износа вращающегося узла анодаВозможен износ вращающихся компонентовСтоимостьЧасто нижеЧасто вышеТипичные примененияСтоматология и системы с умеренной нагрузкойОбщая рентгенография, КТ и другие системы с высокой нагрузкой

Фактические характеристики зависят от конкретной модели, номинальных параметров, системы охлаждения и условий эксплуатации. Поэтому при выборе оборудования следует сравнивать технические характеристики конкретных изделий, а не только тип анода.

5. Как конструкция анода влияет на качество изображения?

Конструкция анода влияет на тепловые характеристики рентгеновской трубки и на соотношение между размером фокусного пятна и пространственным разрешением изображения.

Фактическое фокусное пятно представляет собой область анодной мишени, на которую воздействуют электроны. Благодаря принципу линейного фокуса наклонная поверхность мишени позволяет получить меньший эффективный размер фокусного пятна при наблюдении со стороны системы формирования изображения.

Меньшее эффективное фокусное пятно может уменьшать геометрическую нерезкость и повышать пространственное разрешение. Однако уменьшение фактического фокусного пятна также приводит к концентрации тепла на меньшей площади.

Технология вращающегося анода помогает инженерам управлять этим компромиссом, распределяя тепловую нагрузку электронного пучка по большей площади фокусной дорожки.

Тем не менее качество изображения определяется всей системой визуализации. На результат также влияют характеристики детектора, параметры экспозиции, геометрия съёмки, движение пациента, рассеянное излучение и алгоритмы обработки изображений.

Вращающийся анод обеспечивает большую гибкость при выборе сочетания выходной мощности и характеристик фокусного пятна, но сам по себе не гарантирует более высокое качество изображения во всех приложениях.

6. Области применения рентгеновских трубок с вращающимся и неподвижным анодом

Выбор подходящей рентгеновской трубки начинается с определения задач, для которых предназначена система визуализации.

Стоматологические рентгеновские системы

Многие стоматологические системы работают при относительно небольшой экспозиционной нагрузке. Внутриротовые стоматологические аппараты часто оснащаются трубками с неподвижным анодом, поскольку их конструкция и выходные характеристики соответствуют требованиям стандартных стоматологических исследований.

Общая медицинская рентгенография

Системы общей рентгенографии должны обеспечивать подходящую интенсивность излучения, гибкость режимов экспозиции и необходимое качество изображения при обследовании различных анатомических областей.

В этой сфере широко применяются рентгеновские трубки с вращающимся анодом.

Компьютерная томография (КТ)

Компьютерные томографы получают проекционные данные под различными углами вокруг пациента. Их рентгеновские трубки должны обеспечивать значительную выходную мощность и выдерживать высокие тепловые нагрузки.

Поэтому технология вращающегося анода широко используется в системах КТ.

Портативное рентгеновское оборудование

Портативные рентгеновские системы различаются по конструкции и требованиям к мощности. В одних моделях применяются трубки с неподвижным анодом, в других — с вращающимся.

Выбор зависит от назначения оборудования и его технических характеристик.

Главное при выборе — не только определить тип анода, но и убедиться, что электрические параметры, тепловые характеристики, варианты фокусного пятна и механическая конструкция трубки соответствуют требованиям всей системы визуализации.

7. Как выбрать подходящую рентгеновскую трубку для медицинского оборудования?

Для производителей медицинского оборудования, системных интеграторов и покупателей выбор рентгеновской трубки не должен ограничиваться сравнением закупочных цен.

При выборе следует учитывать следующие факторы.

1. Назначение оборудования

Определите, будет ли трубка использоваться в стоматологической диагностике, общей рентгенографии, КТ, портативном оборудовании или другой системе.

2. Электрические характеристики

Проверьте требуемое напряжение трубки (кВ), ток трубки (мА), продолжительность экспозиции и допустимые сочетания рабочих параметров.

3. Тепловые характеристики

Оцените теплоёмкость анода, характеристики теплоотвода, теплоёмкость защитного кожуха, требования к охлаждению и допустимую последовательность экспозиций.

4. Требования к фокусному пятну

Определите необходимые размеры фокусного пятна с учётом требуемого разрешения изображения, нагрузки на трубку и конструкции системы визуализации.

5. Механическая и электрическая совместимость

Сопоставьте монтажные размеры, интерфейсы, систему охлаждения и электрические соединения трубки с техническими требованиями производителя оборудования.

6. Надёжность и обслуживание

Учитывайте предполагаемую интенсивность эксплуатации, ожидаемый срок службы, доступность технического обслуживания, наличие запасных частей и условия гарантии.

7. Совокупная стоимость владения

Сравнивайте не только первоначальную цену покупки, но и предполагаемые расходы на техническое обслуживание, замену компонентов, простой оборудования и эксплуатацию.

Подходящая рентгеновская трубка должна соответствовать техническим требованиям системы визуализации и обеспечивать надёжную работу в течение предусмотренного срока службы.

8. Почему технические характеристики рентгеновской трубки важны при закупке компонентов для медицинской визуализации?

Для производителей и дистрибьюторов медицинского оборудования техническая совместимость имеет решающее значение при выборе рентгеновских трубок.

Две трубки со схожими описаниями могут различаться конфигурацией фокусного пятна, электрическими характеристиками, требованиями к охлаждению, монтажными интерфейсами и допустимой тепловой нагрузкой.

Перед выбором изделия покупателям следует изучить техническую документацию и подтвердить совместимость трубки с оборудованием, в котором она будет использоваться.

К важным техническим характеристикам относятся:

  • Номинальные значения напряжения и тока трубки

  • Размеры фокусного пятна

  • Теплоёмкость анода и характеристики охлаждения

  • Габаритные размеры трубочного узла и требования к монтажу

  • Электрические интерфейсы и интерфейсы управления

  • Применимая техническая документация по качеству и соответствию нормативным требованиям

Требования зависят от типа изделия и целевого рынка. Покупателям необходимо проверять документацию, применимую к конкретной модели и предполагаемой области использования, а не исходить из предположения, что все рентгеновские трубки имеют одинаковые сертификаты и интерфейсы.

При реализации OEM-проектов раннее техническое взаимодействие между производителем оборудования и поставщиком рентгеновских трубок помогает выявлять проблемы совместимости до этапов интеграции и испытаний.

9. Часто задаваемые вопросы об анодах рентгеновских трубок

В чём основное различие между рентгеновскими трубками с вращающимся и неподвижным анодом?

Неподвижный анод остаётся в одном положении во время работы, тогда как вращающийся анод распределяет тепловую нагрузку по кольцевой фокусной дорожке. Трубки с вращающимся анодом обычно поддерживают более высокую кратковременную мощность.

Почему в компьютерных томографах используются рентгеновские трубки с вращающимся анодом?

Системы КТ часто требуют значительной интенсивности рентгеновского излучения и должны выдерживать высокие тепловые нагрузки во время сканирования. Вращающийся анод помогает распределять локальное тепло и удовлетворять тепловым требованиям многих КТ-систем.

Подходят ли рентгеновские трубки с неподвижным анодом для стоматологии?

Да. Такие трубки широко используются во многих стоматологических рентгеновских системах, поскольку их выходные и тепловые характеристики могут соответствовать требованиям стандартных стоматологических исследований.

Обеспечивает ли вращающийся анод более высокое качество изображения?

Не обязательно. Вращающийся анод предоставляет больше возможностей для согласования размера фокусного пятна и нагрузки на трубку, однако качество изображения также зависит от детектора, геометрии визуализации, параметров экспозиции и других компонентов системы.

Как выбрать рентгеновскую трубку для медицинского оборудования?

Начните с определения назначения оборудования. Затем проверьте электрические параметры, требования к фокусному пятну, тепловые характеристики, механическую совместимость, нормативную документацию и предполагаемую интенсивность эксплуатации. Если совместимость вызывает сомнения, обратитесь к производителю трубки и оборудования.

Какую информацию необходимо предоставить для получения коммерческого предложения на рентгеновскую трубку?

Укажите модель или артикул существующей трубки, модель оборудования, предполагаемую область применения, основные технические характеристики, необходимое количество и целевой рынок поставки.

Если имеются технический паспорт трубки или сервисная документация оборудования, приложите их для оценки совместимости.

10. Ищете подходящую рентгеновскую трубку для своего оборудования?

Выбор подходящей рентгеновской трубки требует тщательной оценки требований к выходной мощности, отводу тепла, характеристикам фокусного пятна и совместимости с оборудованием.

Независимо от того, разрабатываете ли вы медицинскую систему визуализации, ищете компоненты для замены или оцениваете технологии рентгеновских трубок для нового проекта, предварительная проверка технических требований помогает упростить процесс выбора.

Свяжитесь с нашей командой, чтобы обсудить требования к рентгеновской трубке и запросить техническую информацию.

Сообщите область применения, модель оборудования или требуемые технические характеристики трубки, чтобы мы могли оценить подходящие варианты для вашего проекта.

Перед покупкой или установкой рентгеновской трубки необходимо подтвердить техническую совместимость на основании соответствующей документации производителя.

Показать полностью 1
1

Perlove Medical способствует развитию высокоточной ортопедии в Сюаньвэе и Чжухае⁠⁠

Недавно мобильные плоскопанельные 3D С-дуги Perlove Medical были последовательно установлены и введены в эксплуатацию в больнице традиционной китайской медицины города Сюаньвэй (провинция Юньнань) и в Пятой народной больнице города Чжухай (провинция Гуандун).

Внедрение этой инновационной технологии визуализации в двух медицинских учреждениях демонстрирует значительный прогресс в развитии возможностей точной ортопедической диагностики и лечения — как на уровне местной медицины, так и в региональных медицинских центрах. Современные технологии помогают сделать высокотехнологичную помощь в области хирургии позвоночника более доступной для пациентов и способствуют дальнейшему развитию ортопедической медицины.

Больница традиционной китайской медицины города Сюаньвэй: новый этап развития профильного отделения

Больница традиционной китайской медицины города Сюаньвэй — медицинское учреждение уровня 3A, объединяющее лечебную, образовательную и научно-исследовательскую деятельность.

Отделение травматологии и ортопедии является первым в городе Сюаньвэй профильным отделением традиционной китайской медицины, получившим статус ключевого специализированного отделения провинции Юньнань, а также признано ведущим отделением традиционной китайской медицины города Цюйцзин.

Ежедневно отделение оказывает значительный объём ортопедической помощи пациентам из города и прилегающих районов. Введение в эксплуатацию 3D С-дуги Perlove Medical не только восполняет существовавший дефицит высокотехнологичного оборудования для интраоперационной визуализации, но и открывает новые возможности для малоинвазивного и высокоточного лечения. Это позволит больнице эффективнее оказывать специализированную ортопедическую помощь населению Сюаньвэя и близлежащих районов.

Пятая народная больница города Чжухай: укрепление ведущих позиций в регионе

Отделение ортопедии Пятой народной больницы города Чжухай имеет статус клинического профильного отделения муниципального уровня. Его уровень диагностики и лечения считается одним из ведущих в западной части Чжухая, а медицинская помощь охватывает район Цзиньвань и прилегающие территории.

Установка 3D С-дуги Perlove Medical направлена на дальнейшее развитие технических возможностей отделения и укрепление его роли в качестве регионального центра ортопедической помощи.

Использование современных цифровых технологий визуализации позволит врачам более точно контролировать хирургические вмешательства и обеспечивать пациентам более безопасное и эффективное лечение, одновременно расширяя технологические возможности и клинический потенциал больницы.

«Интраоперационная КТ»: больше точности и безопасности при сложных операциях

3D С-дуга Perlove Medical, которую часто называют «интраоперационной КТ», позволяет непосредственно во время хирургического вмешательства быстро получать объёмные 3D-изображения, а также изображения в аксиальной, сагиттальной и корональной плоскостях.

Оборудование оснащено плоскопанельным детектором большого размера — 30 × 30 см, что позволяет за один сеанс визуализации охватывать несколько сегментов поясничного отдела позвоночника. Большая апертура системы также облегчает позиционирование пациента и повышает эффективность работы операционной команды.

По сравнению с традиционной двумерной рентгеноскопией данная технология позволяет преодолеть ряд ограничений при выполнении сложных операций, включая репозицию переломов и коррекцию деформаций позвоночника.

Во время операции хирург может в режиме реального времени оценивать качество репозиции, положение имплантов и результаты вмешательства. Это снижает необходимость многократного проведения рентгеноскопии и позволяет избежать дополнительного послеоперационного сканирования для проверки положения имплантов.

Таким образом, интраоперационная 3D-визуализация способствует повышению точности хирургических манипуляций и может снижать риск осложнений и повторных вмешательств. Для пациентов это означает возможность получать современные малоинвазивные ортопедические процедуры ближе к месту проживания, с меньшей хирургической травмой и более быстрым восстановлением.

Perlove Medical способствует развитию высокоточной ортопедии в Сюаньвэе и Чжухае

Комплексный эффект: развитие клинической практики, образования и научных исследований

Внедрение нового оборудования приносит обеим больницам комплексные преимущества:

Расширение возможностей выполнения сложных операций.
Новая технология усиливает техническую базу профильных отделений и расширяет возможности проведения сложных хирургических вмешательств, включая операции высокой степени сложности.

Повышение эффективности операционной работы.
Интраоперационная 3D-визуализация позволяет быстрее оценивать положение имплантов и результаты коррекции, сокращая время, необходимое для принятия хирургических решений, и повышая эффективность использования операционных.

Более рациональное использование медицинских ресурсов.
Малоинвазивные методы лечения могут способствовать сокращению сроков госпитализации, ускорению оборота коечного фонда и более эффективному распределению медицинских ресурсов.

Поддержка научной и образовательной деятельности.
Современная система визуализации предоставляет дополнительные возможности для внедрения новых хирургических технологий, клинических исследований, подготовки медицинских специалистов и совершенствования образовательных программ. Это создаёт условия для дальнейшего развития региональных центров малоинвазивной ортопедической помощи.

В будущем Perlove Medical продолжит развивать собственные инновационные технологии медицинской визуализации и сотрудничать с медицинскими учреждениями, предоставляя клиницистам современные инструменты для точной диагностики и лечения и совместно способствуя высококачественному развитию ортопедической медицины в Китае.

Показать полностью 1
Отличная работа, все прочитано!

Темы

Политика

Теги

Популярные авторы

Сообщества

18+

Теги

Популярные авторы

Сообщества

Игры

Теги

Популярные авторы

Сообщества

Юмор

Теги

Популярные авторы

Сообщества

Отношения

Теги

Популярные авторы

Сообщества

Здоровье

Теги

Популярные авторы

Сообщества

Путешествия

Теги

Популярные авторы

Сообщества

Спорт

Теги

Популярные авторы

Сообщества

Хобби

Теги

Популярные авторы

Сообщества

Сервис

Теги

Популярные авторы

Сообщества

Природа

Теги

Популярные авторы

Сообщества

Бизнес

Теги

Популярные авторы

Сообщества

Транспорт

Теги

Популярные авторы

Сообщества

Общение

Теги

Популярные авторы

Сообщества

Юриспруденция

Теги

Популярные авторы

Сообщества

Наука

Теги

Популярные авторы

Сообщества

IT

Теги

Популярные авторы

Сообщества

Животные

Теги

Популярные авторы

Сообщества

Кино и сериалы

Теги

Популярные авторы

Сообщества

Экономика

Теги

Популярные авторы

Сообщества

Кулинария

Теги

Популярные авторы

Сообщества

История

Теги

Популярные авторы

Сообщества

Недвижимость и ремонт

Теги

Популярные авторы

Сообщества