Интересный комплект для конструирования интеллектуального робота-автомобиля. После сборки и программирования на Arduino или Python робот сможет отслеживать линии, обходить препятствия, дистанционно управляться и тд. Имеет контроллер esp32. Стоит такой набор около 4 900 руб. Кому интересно, ссылкана такого робота
Похожий набор от Acebott для сборки робота с манипулятором. Прекрасная возможность для детей и взрослых начать увлекаться робототехникой и программированием. Стоит такой около 8 600 руб. Ссылка на него
Прикольный набор для сборки двуного мини-робота, который умеет выполнять различные команды, ходить, танцевать, следить за объектом и тд. Стоит такой около 4 000 руб. Ссылка на него
Набор для сборки робота на гусеницах и с камерой 3МП. Умеет распознавать препятствия, ездить по линии, воспроизводить мелодии и тд. Стоит такой около 8 700 руб. Ссылка на него
Интересный умный дом для Arduino. Обучающий набор подойдёт для начинающих программистов и детей от 8 лет. Простой и увлекательный способ освоить основы электроники и программирования. Используя среду ACECode и Arduino IDE, вы можете изучить логику написания кода на C++ и научиться применять его в своих проектах. Стоит такой набор 3 600 руб. Кому интересно, ссылка на него
P.S
Уважаемые подписчики, если у вас не отображаются ссылки, то, скорее всего, у вас включен блокировщик рекламы, нужно просто временно его отключить и перезагрузить страницу.
Также не забывайте добавлять страницу в закладки, чтобы не потерять и заказать понравившиеся наборы роботов позже.
Начал попытки к продвижению своего увлечения на логично следующий этап - внедрение электроники. Купил набор Ардуино и у меня глаза разбежались: столько датчиков, столько котроллеров.
Идея, конечно, была очевидная и грандиозная - замоделить и собрать автокормушку для животинки с таймером и настройками, но что то это сложно.
Поэтому моим первым творением стала полуавтоматическая кормушка для меня 🤡
Дозированная подача качковского порошка осуществляется путем вращения шнека внутри кормушки. Вращающий шаговый мотор 28BYJ-48 (очень слабый) запитан от ардуинки и включается по нажатию кнопки, выключается по таймеру в скрипте.
Если вдруг кто-то скачал мою прошивку, то сейчас можете скачать её опять. Я доработал алгоритм управления шасси, а то при движении назад повороты были инвертированы( например стик назад и вправо, а танк едет назад и влево). Теперь едет как надо.
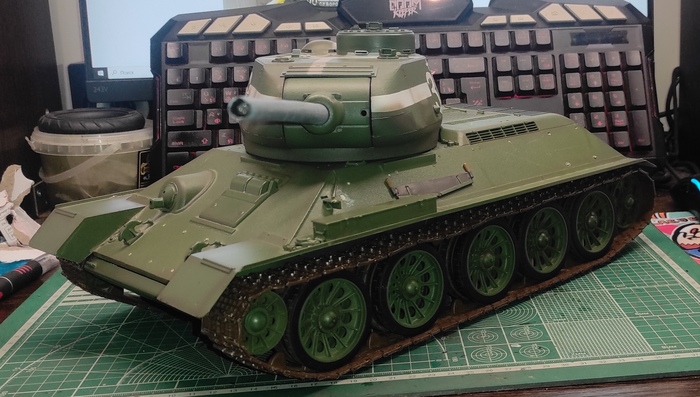
Вид модели на момент написания поста
Всем Здравствуйте. Досталась мне от друзей модель танка Т 34-85, точнее то что от неё осталось. Модель изначально была радио управляемой, но жизнь её изрядно помотала и радиоуправление осталось в чьих-то воспоминаниях. Я, как моделист-любитель, мимо такого подарка пройти ну ни как не мог и решил попытаться дать этой модели вторую жизнь. Хоть до этого я собирал только стендовые модели, но ведь наверняка многим моделистам хотелось бы что бы их модель поехала, да и с таким большим масштабом интересно поработать. О начале работы по оживлению модели я и буду рассказывать в своем посте, постараюсь по возможности кратко, но это уж как получится)))
Итак, машина попала в мои руки уже в таком печальном , но всё еще узнаваемом виде.
1/3
Ствол пушки не сохранился, механизм пушки и отката- скорее обломки. Обвеса также почти не осталось, топливных бочек нет, поручни обломаны все. Но корпус самого танка и башня сохранились, а главное ходовая сохранилась в рабочем состоянии, гусеницы на месте, катки крутятся и подвеска работает,моторы с редукторами на месте. Также сохранился привод башни и вертикальной наводки орудия. Из электронной начинки сохранилась только одна плата да динамик. Пульта естественно нет.
По началу я думал что это одна из ранних версий моделей фирмы HengLong и надеялся найти в продаже подходящий пульт, но ничего подходящего не нашел, возможно это очень старая версия. Ещё что очень интересно внутри на дне обнаружил надпись из которой следует что это модель 2003 года производства Trumpeter. Посмотрев в сети фото и видео радиоуправляемых Т34 я предположил что HengLong взяли за основу модель от Трампа, впихнули начинку и продают. Это видно как и по самой модели, что у старых что у новых абсолютно одинаковые корпуса и деталировка, так и по окраске и декалям. Больше ничего интересного по истории этой модели выяснить не удалось и пора приступить к работе по её оживлению.
Перебирая варианты как сделать систему управления наткнулся на канал @AlexGyver, есть и в Ю тубе и нашем тубе тоже есть, и свой сайт у него имеется с кучей всякого интересного, посмотрев что он там создает, да еще и объясняет как это работает, я решил попробовать сделать управление на основе микроконтроллера Arduino, заодно и изучить немного новое для себя направление, благо на этом канале есть и обучающие ролики и статьи. За основу взял проект AlexGyver-а роборука на гусеничном шасси, там как раз есть и управление гусеничной платформой и сервоприводами, только у меня они будут приводить в движение не манипулятор а пушку.
Начал с ходовой. Прикупил Ардуинку нано, модули драйверов двигателей, пару сервоприводов. В ходе дальнейшей работы понабрал ещё довольно много всяких модулей, но это уже потом. Потихоньку написал прошивку для шасси, получилось конечно не сразу, но получилось. Собрал всё на макетной плате. Питание собрал из двух последовательных аккумов 18650 подключенных к контроллеру заряда, получился такой модуль питания. Подключил двигателя, сложил все в ванну корпуса и попробовал запустить. Заработало, правда гусеницы крутились в разные стороны))) Переподключил двигатели и вот первые испытания.
Шасси поехало!!! Ну круто же! Подобным образом попробовал поуправлять башней и орудием. Там привода тоже на электромоторах с редукторами. Так как ствол не сохранился воткнул пипетку с шариковой ручкой))).
Башня ожила, но мне не понравилась система привода орудия. Изначально было сделано так что задняя часть пушки опирается своим весом на горизонтальную шестерню, на которой сделан бортик переменной высоты и орудие по нему просто качалось вверх-вниз пока не остановится привод. В дальнейшем вертикальную наводку я реализовал на сервоприводе.
Для озвучки я использовал модуль DFPlayer mini. Интересная штука, есть возможность подключить к нему динамик до 3Вт, но тогда он начинает греться довольно сильно. К тому же динамик в модели, который тоже сохранился, установлен 5Вт. Пришлось докупить модуль усилителя звука, с ним и динамик хорошо работает и модуль плеера не греется. Ещё заказал дымогенератор для моделей. Он очень долго шел из Китая, хотя сейчас всё очень долго идет от туда.
Чтобы менялся звук озвучки двигателя и дымогенератор дымил с разной интенсивностью в программе вывел переменную, выводящую среднюю скорость машины из сигналов скорости поданных на моторы шасси, и от неё уже зависит работа звука и дыма.
У друга появился 3д принтер и он распечатал мне ствол орудия, с ним уже похоже на танк, правда пришлось повозиться что бы ствол стал более-менее гладким. Из остатков родного привода отката соорудил направляющую для пушки, что-то типа казенной части, прикрепил туда еще одну серву для имитации отката. И под имитацию выстрела написал еще прошивку. Правда уже не совсем сам, пришлось использовать ИИ немного. Код может помочь написать как и Алиса в яндекс браузере так и хроме тоже есть ИИ. Мне больше понравилось то что пишет гугловский алгоритм. Главное подробнее описать задачу и условия и потом то что получилось адаптировать под себя.
В итоге у меня получилось несколько прошивок: для шасси, для башни, имитация выстрела и для включения и выключения фары(самая маленькая). Объеденил их в единую прошивку, получилось красиво с разделением на функции))) Профессионалы программисты конечно найдут в ней много чего, к чему придраться. Если кому она интересна в файлах моей группы она лежит. Вот https://vk.ru/doc-226814710_710909919?hash=xHn9qXXncnEAQijpn...
Теперь надо собрать всё это воедино в корпус танка.
Кстати для дистанционного включения приспособил миниатюрное радиореле, которое управляет модулем реле для подачи питания на всё остальное. Вообще по ходу работы было использовано довольно много разных реле, все они будут отображены на схеме далее.
Красивое)))
Так же в программе изменил алгоритм работы двигателей шасси, что бы движение было больше похоже на то как едет танк, а то уж слишком резко он поворачивал.
Недавно у меня был день рождения и на подаренные деньги я купил себе фотополимерный 3д принтер. С его помощью я напечатал перехоники для выхлопа, которые сам смоделировал в Fysion360 (теперь и его ещё осваиваю потихоньку). Прикольная штука 3д принтер, уже напечатал кое чего для танка, запасные траки и ствол курсового пулемета. Кстати если у кого есть stl файлы чего-нибудь для моделизма, типа фигурок, обвеса для техники и тому подобное, буду рад если поделитесь.
1/2
переходник и шланги выхлопа
Теперь выхлоп пошел в выхлопные трубы, уже прикольно смотрится.
На этом работу над электронной начинкой модели я закончил, все модули и их подключение есть на схеме. Может не самая красивая и правильная схема, но и я не инженер-электронщик)))
Теперь предстоят работы по сборке самой модели, восстановлении поручней и прочей мелочевки и перекраска модели танка. Пока ещё продумываю варианты конечного внешнего вида машины. Что в результате получится опишу и покажу в следующем посте. Надеюсь было интересно, продолжение следует…
В тыл летят беспилотники построенные на Ардуино. На микросд лежит бинарник. В нем полётное задание. Чем можно открыть его чтобы узнать информацию? Какой программой или ещё как-то. Кто-то может подсказать?
Всем привет! Это мой первый пост, так что не судите строго :)
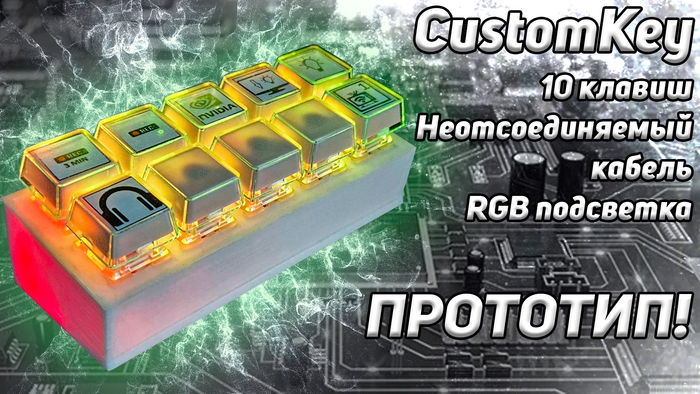
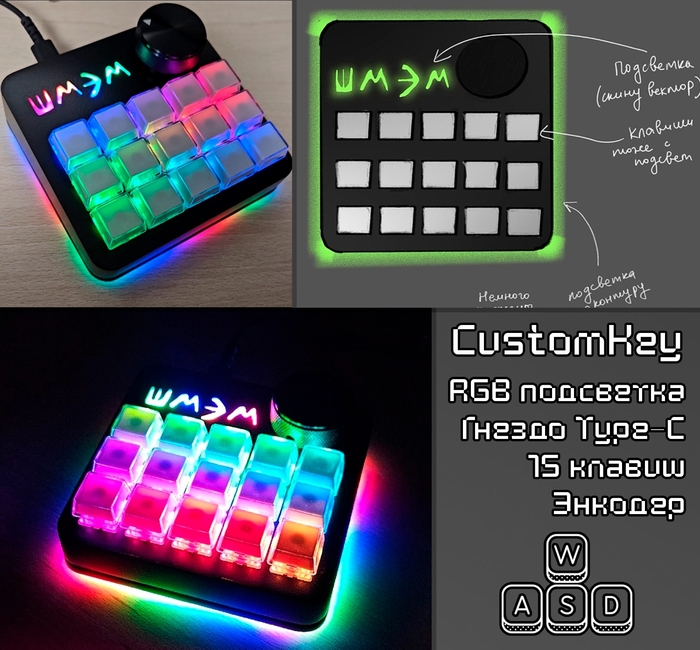
Меня зовут Алексей, живу в Красноярске, учусь в аспирантуре СФУ и последние несколько лет паяю макропады — маленькие программируемые клавиатуры, которые помогают дизайнерам, монтажёрам и стримерам не быть пианистами во время работы за компьютером. Проект называется CustomKey (ТГ, YouTube, VK).
В августе 2026 года я подписал договор с Фондом содействия инновациям и получил грант на миллион рублей на разработку своего устройства (не прототипа). Расскажу всю дорогу — как обычно и бывает, не с первого раза и не без нелепых ошибок.
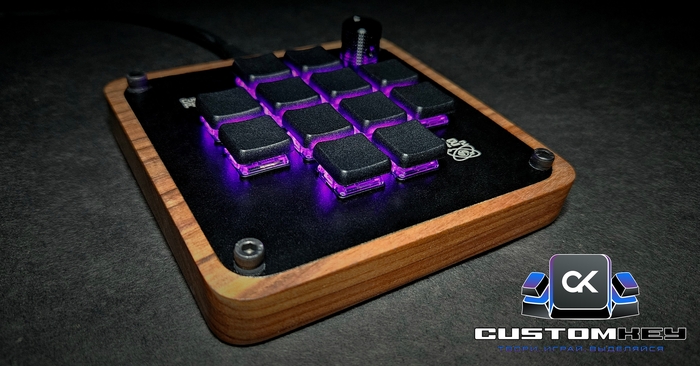
Один из моих прототипов
Как всё начиналось: макропад для себя на десять хардкод-функций
Макропад — это по сути компактная программируемая клавиатура с несколькими кнопками, каждой из которых можно назначить своё действие: одиночную клавишу, сочетание клавиш, целый макрос. Штука, которая экономит время всем, кто целыми днями сидит в профессиональном софте и постоянно тянется к «горячим клавишам».
Я инженер-строитель по первому образованию, но руки всегда тянулись к электронике. Самый первый макропад я собрал наскоро и чисто для себя — без всякого прицела на продукт. В прошивку (микроконтроллер Atmega) намертво «зашил» десяток функций под свои же привычки: перекинуть картинку с одного из трёх мониторов на телевизор, быстро переключиться между наушниками, колонками и большой акустикой, приглушить яркость мониторов вечером, чтобы не бить по глазам при просмотре фильма в темноте, управлять записью экрана и оверлеем Nvidia. Никакой программы настройки при этом не было в принципе — что зашил в прошивку, то и работало. Тот самый первый макропад я с тех пор ни разу не перепрошивал — оставил как память о том, с чего всё начиналось.
Первый макропад CustomKey
Друг Денис, первые заказы и три жизни программы настройки
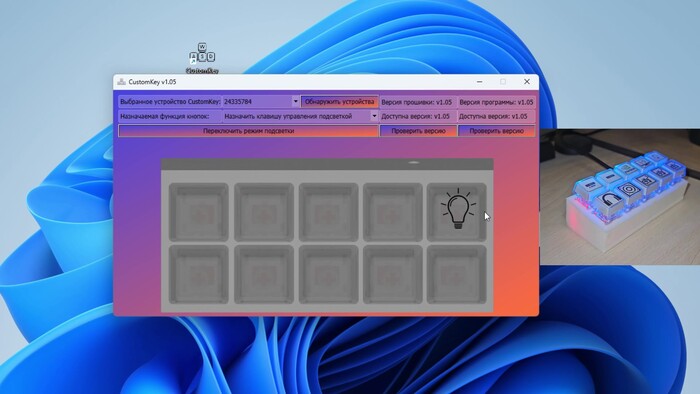
Дальше на устройство обратили внимание друзья. Один из них, Денис, увидел мой макропад и сказал, что тоже такой хочет — я сделал ему свой. И вот тут стало окончательно ясно: если и дальше «зашивать» функции под каждого человека вручную, дальше пары друзей дело не уедет. Нужен был нормальный конфигуратор, чтобы клавиши переназначал сам пользователь, а не я руками в коде.
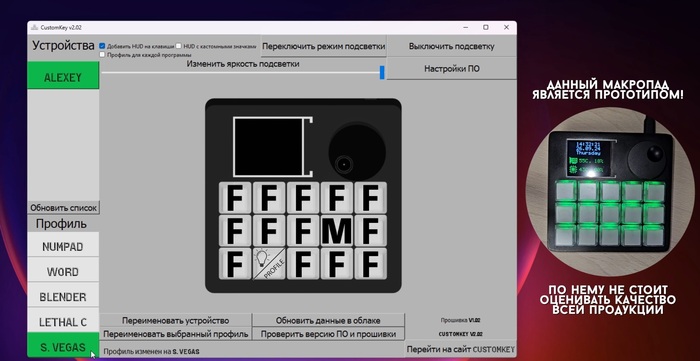
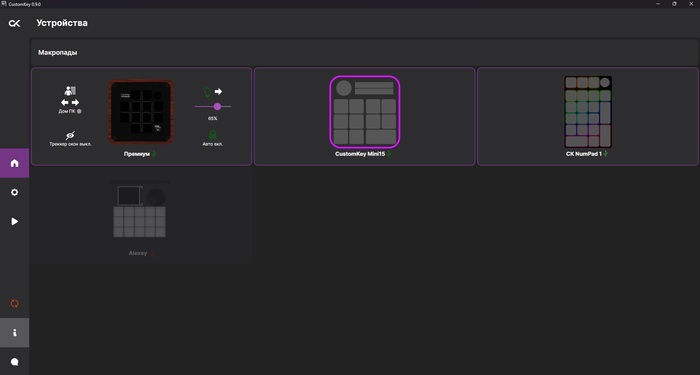
Первая версия программы настройки получилась совсем сырой — по сути, минимальный интерфейс, лишь бы дать возможность переназначить клавишу, без особых затей. Дальше я переписал её с нуля на Python — стало удобнее, но всё ещё далеко от того, что хотелось. Нынешняя версия — уже полноценное десктопное приложение на C#: профили, которые переключаются автоматически по активному окну, редактор через виртуальную клавиатуру, отдельные типы клавиш (обычная, LED, Multi), настройка энкодера. Прошивку и всю эту программу от первой до нынешней версии писал сам, с нуля, без готовых чужих решений.
1/3
3 жизни ПО CustomKey
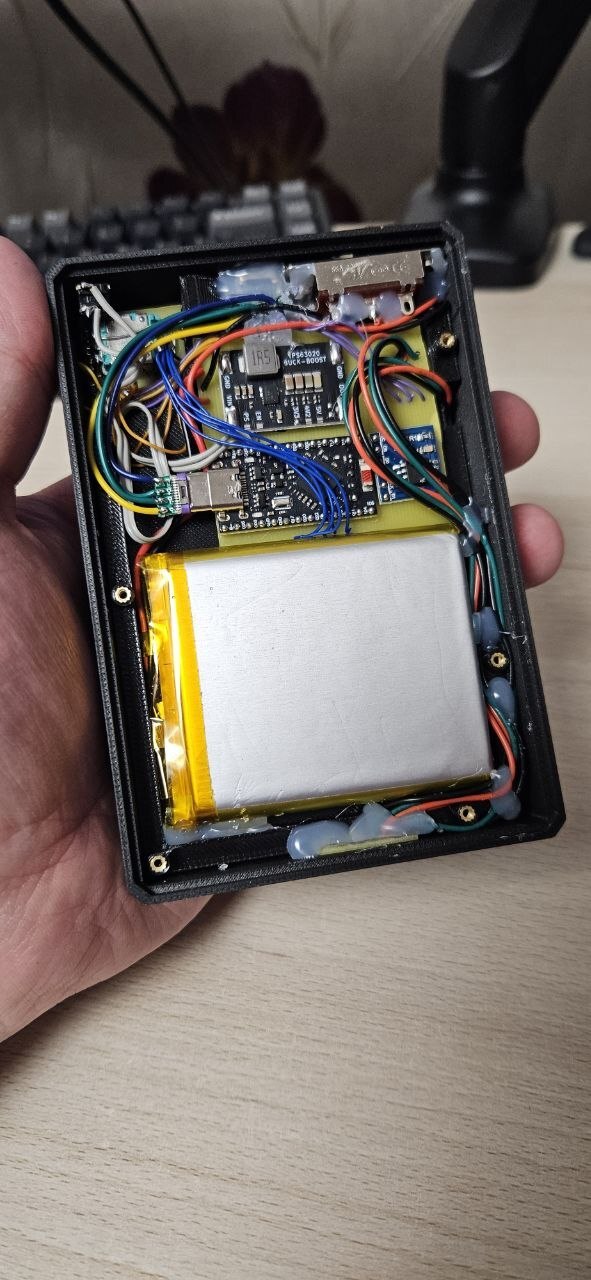
Каждый макропад по-прежнему собирается и паяется вручную — платы, светодиоды, микроконтроллер и вся начинка помещаются в корпус на голом столе, а не на конвейере.
Пока софт взрослел, потихоньку рос и спрос: сначала друзья друзей, потом уже незнакомые люди — заказы, предзаказы, отзывы (в среднем по 6-8 тыс. ₽ за устройство). Один из макропадов делал под конкретного стримера — с именной подсветкой и его логотипом на корпусе.
Параллельно снимал видео на YouTube — какие-то ролики набирали по 3, а какие-то и по 35 тысяч просмотров. В общем, к 2023 году у меня было: рабочий продукт, реальные продажи, база подписчиков и твёрдое ощущение, что дело можно вырастить в нормальный бизнес.
Попытка №1: как не надо писать заявку на грант
Логичный следующий шаг — государственная поддержка. В России есть программа «Студенческий стартап» от Фонда содействия инновациям: студентам и аспирантам дают миллион рублей на превращение проекта в компанию. Раз я аспирант — почему бы не попробовать.
Я подал заявку в 2023–2024 году. И тут вскрылась моя главная ошибка: я презентовал макропад как продукт для всех. В заявке фигурировали TAM/SAM/SOM в духе «весь мировой рынок компьютерных аксессуаров», «281 миллиард рублей общий объём рынка», «потенциальная выручка 433 миллиарда к 2029 году». Звучит внушительно, но по факту это никакая не рыночная стратегия, а красивая обёртка вокруг того, что я и сам не мог чётко сформулировать: а кто конкретно это купит и почему именно у меня?
Итог немного предсказуем — я не прошёл. Неприятно, но полезно: стало ясно, что от красивых цифр в презентации толку нет, если за ними не стоит понятного клиента.
Между попытками: сужаем нишу и переделываем всё
После неудачи я не бросил проект, а начал уточнять, для кого именно я его делаю. Ответ был прямо перед глазами — это уже были мои реальные покупатели: видеомонтажёры, дизайнеры, стримеры, звукорежиссёры, разработчики. Люди, у которых очень большое количество рабочего времени уходит на переключение рук между клавиатурой и мышью и зажимание одних и тех же комбинаций.
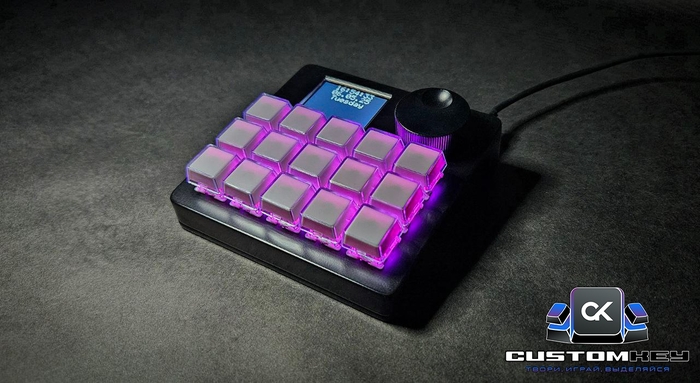
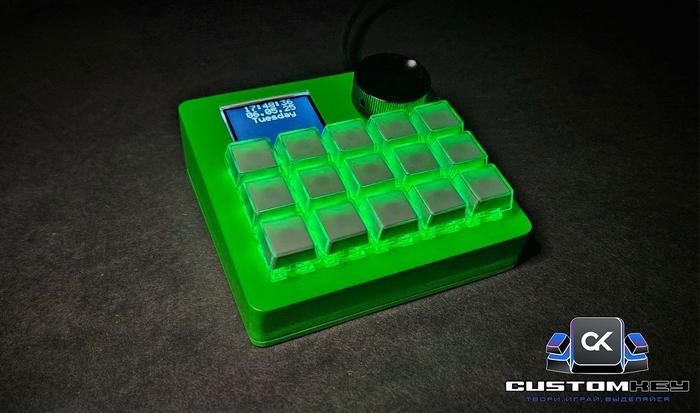
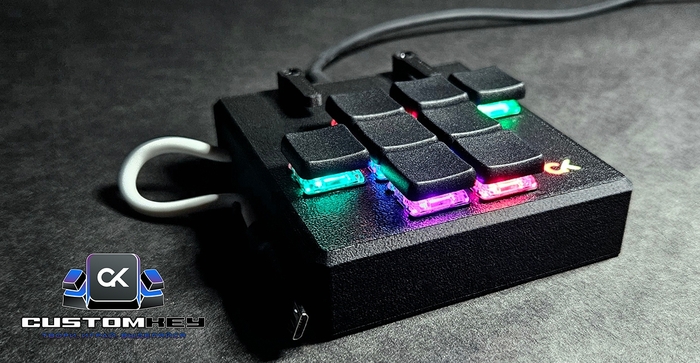
Заодно продолжал развивать сам продукт — тестировал разные корпуса и тип их обработки, версии с мини-дисплеем и без, логотипом CK и USB-Hub.
1/3
Как в команде появился Нияз и при чём тут Mini15
Примерно тогда же мне на глаза случайно попался чужой макропад — проект «procg 23» дизайнера Нияза Шакирова. Он сам возится с собственной макроклавиатурой больше пяти лет: не устроили ни китайские маркетплейсы, ни дорогие зарубежные решения — вот и стал делать своё, с нуля, для ежедневной работы в Photoshop, Blender, Cinema 4D, After Effects и Premiere Pro. В общем, истории моя и его показались мне очень похожими.
Я написал ему, что понравился подход, показал свои наработки и предложил объединиться. Так соло-проект стал командой: Нияз занимается дизайном, 3D-моделированием и продвижением, он уже работал с Виталием, который занят разработкой печатных плат, а я закрываю прошивку и софт. Дальше уже развивались под общим брендом CustomKey.
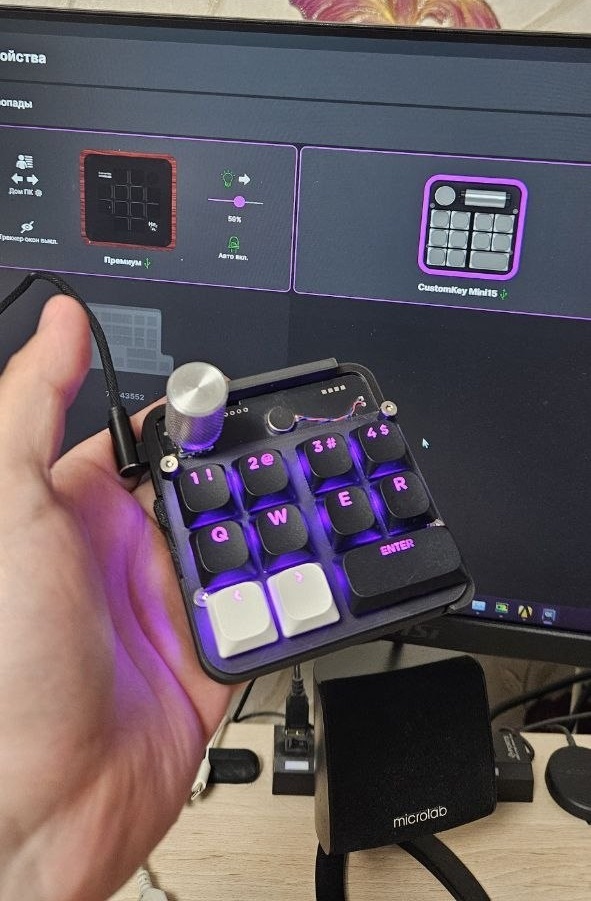
Отдельная линейка внутри бренда — Mini15. Это полностью идея и разработка Нияза: уменьшенная версия его большого макропада. 11 основных клавиш, угловая кнопка, боковая качелька и два энкодера — вертикальный с кнопкой и горизонтальный, который в перспективе можно будет заменить на сенсорную панель. Я в Mini15 отвечаю только за прошивку и программу настройки. Софт уже готов, сейчас портируем под macOS и Linux.
Важный момент, чтобы никого не путать: Mini15 — отдельный от гранта продукт. Грант Фонда идёт на разработку макропада с нуля, до уровня готовности (TRL) 6 (об этом подробнее - далее), а не на Mini15 — но развиваются они параллельно, под одной крышей. Дизайн и эргономика грантового макропада будут продумываться в рамках гранта. Первые наработки уже есть, но делиться ими пока рановато :)
Прототип Mini15
Попытка №2: та же идея, но с прицельным выстрелом
К заявке 2026 года я подошёл совсем иначе. Никакого «рынка всех пользователей ПК» — только конкретная аудитория: специалисты креативных индустрий. В России это около 5 миллионов человек с совокупной выручкой сектора около 9 триллионов рублей в год. Даже небольшое сокращение времени на рутину в этом сегменте даёт огромный экономический эффект — и это можно посчитать и объяснить конкретно, а не абстрактно.
Конкурентов тоже назвал прямо: Logitech, Razer, Elgato (Stream Deck), Loupedeck и бюджетные азиатские пады. Их профессиональные решения стоят от 20 тысяч рублей и заточены в основном под игровые и стриминговые сценарии, а не под рабочий процесс — и это ниша, где у отечественной разработки есть реальное преимущество.
Заявка была подана в начале марта 2026, и дела с ней шли подозрительно тихо. Я уже и не ждал, что будет какой-то результат, и было четкое ощущение впустую потраченного времени. Но летом, 16 июля, я вернулся с отдыха и обнаружил в своем электронном почтовом ящике заветное письмо от фонда, прочитав которое подпрыгнул на месте. Радости не было предела - я выиграл в конкурсе! Далее предстояла долгая работа над доработкой заявки, подачей и подписанием договора, созданием ТЗ и так далее.
На что дают грант и что уже сделано
Грант устроен в два этапа:
Срок 1 месяц. Зарегистрировать юрлицо + написать техническое задание на устройство;
Срок 11 месяцев. Собрать прототип, протестировать, довести до TRL-6.
Что за TRL-6? Это уровень готовности технологии. Грубо говоря, 6 уровень - это еще прототип, которому предстоит пережить еще 3 уровня вплоть до TRL-9, чтобы гордо называться серийным устройством. В моем случае, для того, чтобы макропад имел уровень TRL-6, нужно собрать его предсерийную модель и протестировать в условиях, приближенных к реальным. Да, размытая формулировка, но что есть, то есть :) Будем с этим работать, тестить и отчитываться!
Этап 1 я закрыл очень быстро. Благо рядом есть люди, знающие за юридические лица (родители, жена-юрист, знакомые, ранее получавшие такой же грант), и нейросеточки, конечно же! Куда без них, любимых? :)
Начал я с того, что доработал заявку на грант, там все просто, делай как пишет куратор и будет счастье. Параллельно начал получать различные электронные подписи (УКЭП), и вот тут уже все куда интереснее и запутаннее.
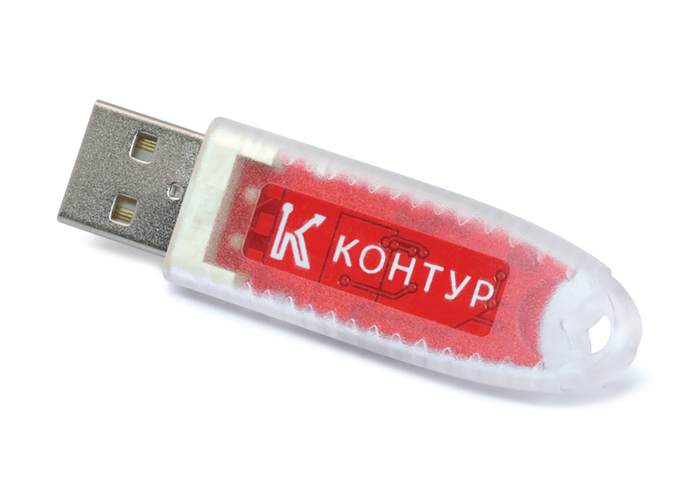
Сначала нужно было подписать договор с фондом как физическое лицо. Для этого нужна была УКЭП со своим токеном - по сути, обычной флешкой, но защищенной всякими алгоритмами. Грубо говоря, при помощи этой флешки можно подписывать документы прямо через браузер, как-будто бы вы подписали документ ручкой. Я просто купил готовый пакет из всех нужных программ и токена у Контур (не реклама) за, примерно, 8500 рублей на 15 месяцев. Ура, у меня теперь есть электронная подпись! Что дальше?
Подписал договор, дал реквизиты счета своей карты, и вот, спустя каких-то 5 дней, миллион рублей у меня на счету. Что дальше? Конечно же положил их на вклад под % и тянул до последнего, чтоб залутать побольше деняк начал разбираться с открытием ООО и расчетного счета. Тут ЕЩЕ интереснее.
Открыть ООО можно разными способами, но расскажу именно про свой путь. Решил открывать юр. лицо через Сбербанк. Мне показалось это самым простым вариантом, и нет, тут не будет подводных камней. Это действительно оказалось очень просто. Зашел в приложение Сбербанк Онлайн, и прямо через него начал регистрацию. Придумал название (ООО "КастомКей Лаб", да-да, сейчас все на русском, но можно продублировать и на английском, что я и сделал), при помощи Claude собрал список подходящих ОКВЭДов и вписал их, выбрал главный и отправил заявку. Через несколько часов уперся в то, что, оказывается, для создания ООО моя ранее сделанная УКЭП не подходит, и надо создать подпись в Госключ, чем я и занялся. Тоже ничего трудного не было в этом действии. Спустя пару дней мое ООО было зарегистрировано.
Теперь о расчетном счете. Сразу говорю, будьте готовы к бесконечным звонкам от разных банков. Все они захотят, чтобы вы открыли расчетный счет именно у них, но я такой человек, который наоборот миллион раз подумает, стоит ли открывать счет в этом банке, если он занимается откровенным спамом сутки напролет. Выбор банка у меня был самым сложным вопросом. Я долго сидел, изучая их стоимость обслуживания, эквайринг и другую "важную" дичь, но в итоге все уперлось в тот факт, что основные траты в рамках гранта у меня будут на Озоне. Изучив вопрос с зелеными ценниками и расчетами от юридических лиц в этом замечательном маркетплейсе, я всерьез задумался об открытии счета именно в их банке. И, изучив инфу о них, сопоставляя то, что изучил о других банках, я был, да и остаюсь в шоке, почему до сих пор весь бизнес в РФ не перешел на Озон-банк для бизнеса xD (НЕ РЕКЛАМА!). Ну правда - открыть счет - бесплатно, ведение счета - бесплатно, онлайн бухгалтерия - БЕСПЛАТНО, а самый сок - накопительный счет внутри расчетного счета, УХххх! Про бухгалтерию, кстати, почему я акцентировал внимание - даже если у вас нет доходов, вы обязаны каждый месяц сдавать даже нулевые отчеты по своему ООО. Это значит, что в банках без онлайн-бухгалтерии вам придется или делать и разбираться во всем самому, либо платить бахгалтеру-фрилансеру (минимум тысяч 5 рублей каждый месяц). А тут все автоматически! Какой восторг!
И вот, я закончил работу над первым этапом стартапа. На момент написания статьи я жду, когда мне одобрят отчет и я перейду на второй этап.
Этап 2. А вот тут начинается самое интересное — собственно разработка предсерийного образца: прототипирование, тестирование, доработка по фидбэку, доведение устройства до уровня готовности технологии TRL-6 (то есть по сути до состояния «готово для мелкосерийного производства»).
Целевая конфигурация устройства на сейчас: 14–18 клавиш, 1–2 энкодера, опциональный мини-дисплей. Корпус — литьё двухкомпонентного пластика в силиконовую форму. От контроллеров Atmega в рамках гранта отказался, и перехожу на более современные — NRF52840 (RTOS Zephyr, с прицелом на беспроводное соединение) и на контроллеры семейства RP.
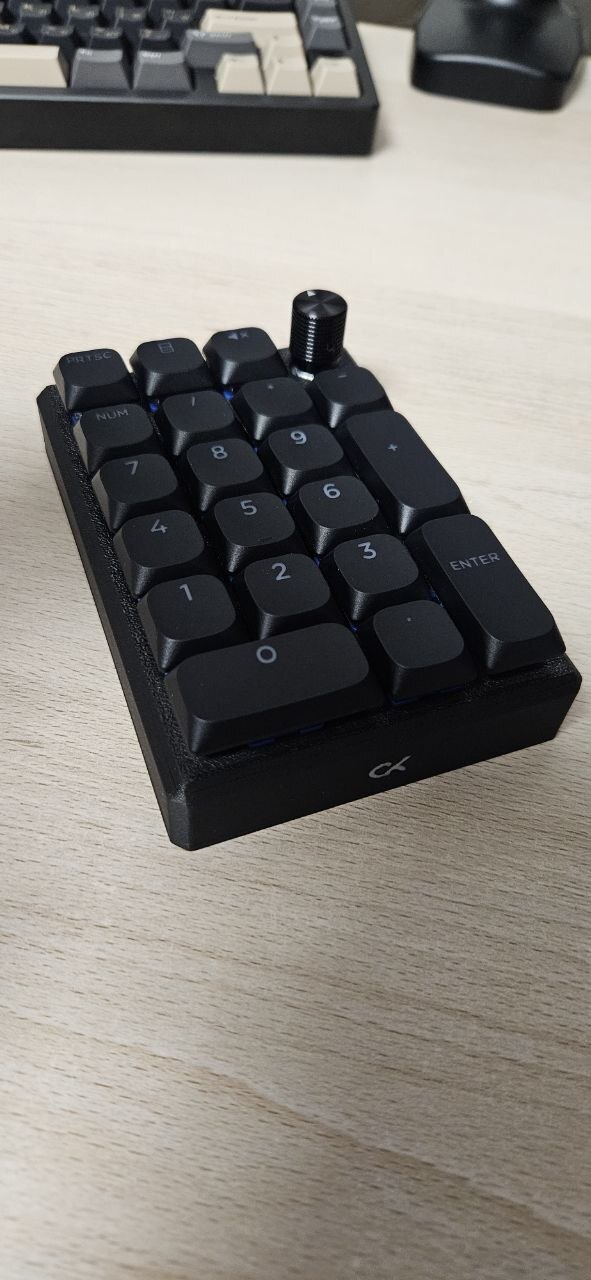
Пока даже прототипа грантового пада нет, прошивку для новых микроконтроллеров разрабатываю на давным-давно собранном на коленке прототипе NumPad.
1/4
Заключение
Вот такая история. Пишите вопросы, комментарии. В процессе продвижения в рамках гранта буду публиковать новые статьи, если будет хороший отклик и время :)
Бывало ли у вас такое, что копеечная деталь стоимостью чуть больше доллара намертво запирала ваш проект, лишала сна и заставляла проводить за лабораторным столом часы напролет? Думаю, у каждого DIY-разработчика найдется пара таких историй. Сегодня я хочу поделиться результатами своего детального 7-часового исследования, которое началось с банального «почему эта железка не работает?», а закончилось полноценным аппаратным расследованием с привлечением микроскопа, мультиметра и швейной.
В этой статье я шаг за шагом восстановлю всю хронологию событий, разберу анатомию скрытого брака китайского конвейера и покажу, к каким катастрофическим внутренним последствиям может привести копеечная экономия на флюсе или температурном режиме печи оплавления.
## Глава 1. Загадка пустого сканера и первые подозрения
Всё началось стандартно. В моих закромах около года мирно лежал новенький, ни разу не использованный модуль цифрового барометра и термометра **BMP280** на фиолетовой печатной плате (популярная китайская ревизия GY-BM E/P 280). Наконец-то дошли руки собрать на его основе домашнюю цифровую метеостанцию.
Я подключил модуль к контроллеру по всем правилам:
Питание подал на строго номинальный для этого чипа пин 3.3 Вольта.
Землю завел на GND.
Линии данных и тактирования SDA и SCL подключил к соответствующим аппаратным выводам I2C.
Включаю систему, пишу стандартную утилиту I2C-сканер (которая циклически опрашивает абсолютно всё адресное пространство шины от 0x08 до 0x7F) и открываю монитор порта в полной уверенности, что сейчас увижу заветный адрес `0x76` или `0x77`. Но экран остался девственно пуст. Сканер выдавал глухую тишину. Перезагрузка, проверка контактов, замена проводов — ноль реакции. Модуль был абсолютно «слеп» и «нем».
У меня включился спортивный и исследовательский азарт. Мне стало жизненно необходимо понять: почему визуально целая плата намертво заблокировала цифровую шину?
## Глава 2. Мультиметр.
Я полностью обесточил схему, отключил все провода и перешел к чистым, системным замерам. Вот тут скрытая электрическая структура платы начала выдавать первые реальные улики.
### Тест 1: Фиксация черного щупа (GND)
Я плотно прижал черный (минусовой) щуп к контакту заземления модуля, а красным прошелся по остальным пинам:
`SDA` — глухая единица (полный обрыв / бесконечное сопротивление).
`SCL` — глухая единица.
`CSB` — глухая единица.
`SDO` — внезапно стабильные 9.5 кОм!
### Тест 2: Фиксация черного щупа (VCC)
Переставляю черный щуп на линию питания 3.3В и снова прозваниваю сигнальные выводы красным щупом:
### Тест 3: Прозвонка внутренних диодов (Режим ➔|)
Я переключил мультиметр в режим проверки диодов, зафиксировал красный щуп на `VCC`, а черным коснулся сигнальных линий. Результат: пины `SDA`, `SCL` и `CSB` абсолютно синхронно показали падение напряжения в районе 1800 мВ. Пин `SDO` снова выдал единицу.
Что мне дали эти замеры?
Во-первых, кратковременные вспышки значений при касании и отрыве щупов — это был физический процесс зарядки и разрядки высокочастотных фильтрующих SMD-конденсаторов, распаянных на плате.
Во-вторых, падение в 1800 мВ доказало, что кремниевая структура защитных ESD-диодов (диодов защиты от статического разряда), которые встроены в чип для защиты от статики, физически цела и одинакова на всех линиях.
Но самое главное: тест показал, что на плате установлена правильная подтяжка линий I2C к плюсу питания через резисторы 9.5 кОм (10 кОм по номиналу). Но почему пин адреса `SDO` намертво привязан к «земле» через такой же резистор, а при обратной полярности уходит в глухую изоляцию? В схеме явно присутствовала тяжелая аппаратная аномалия.
## Глава 3. Вскрытие купола и микрохирургия швейной иглой
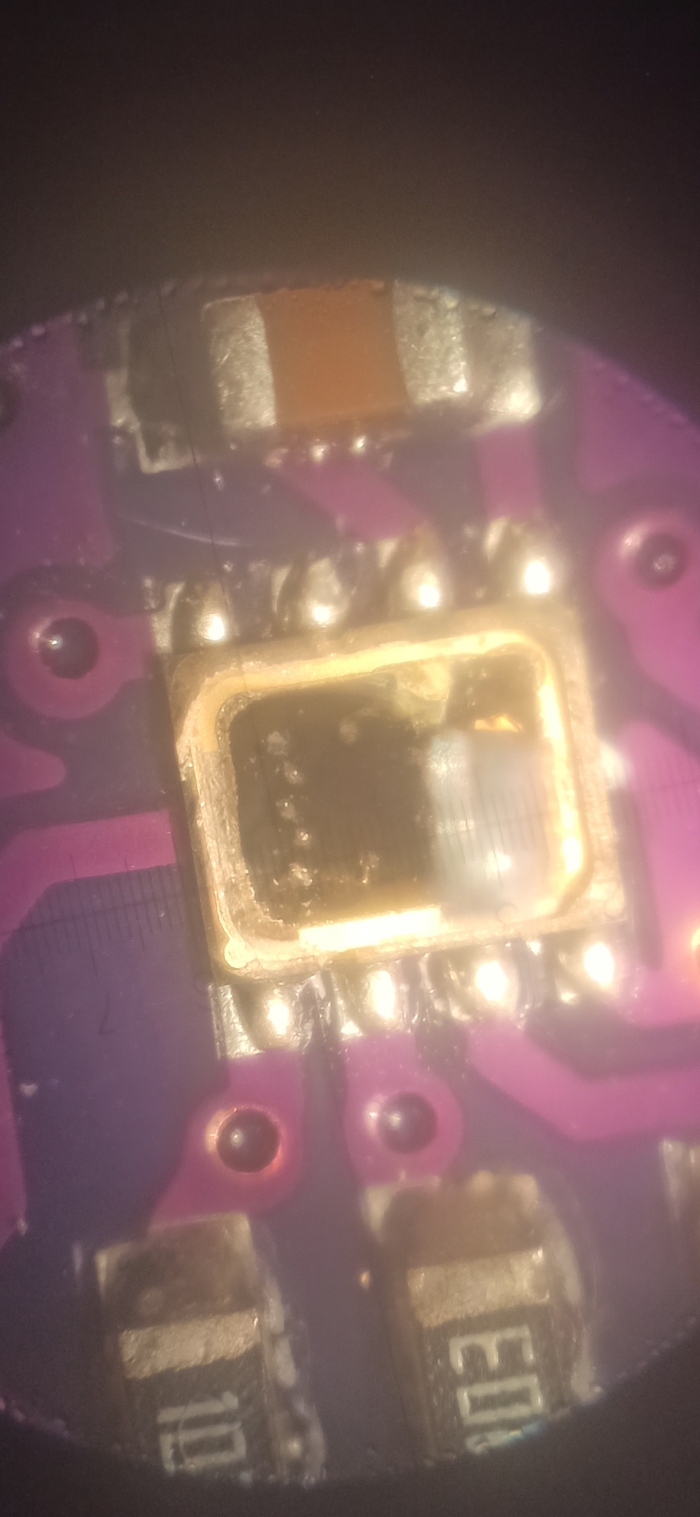
Для того чтобы совместить показания электрических цепей с реальной визуальной картиной, пришло время радикальных мер. Я аккуратно демонтировал с датчика верхний блестящий металлический кожух, обнажив его внутреннее устройство, и закрепил плату под объективом микроскопа.
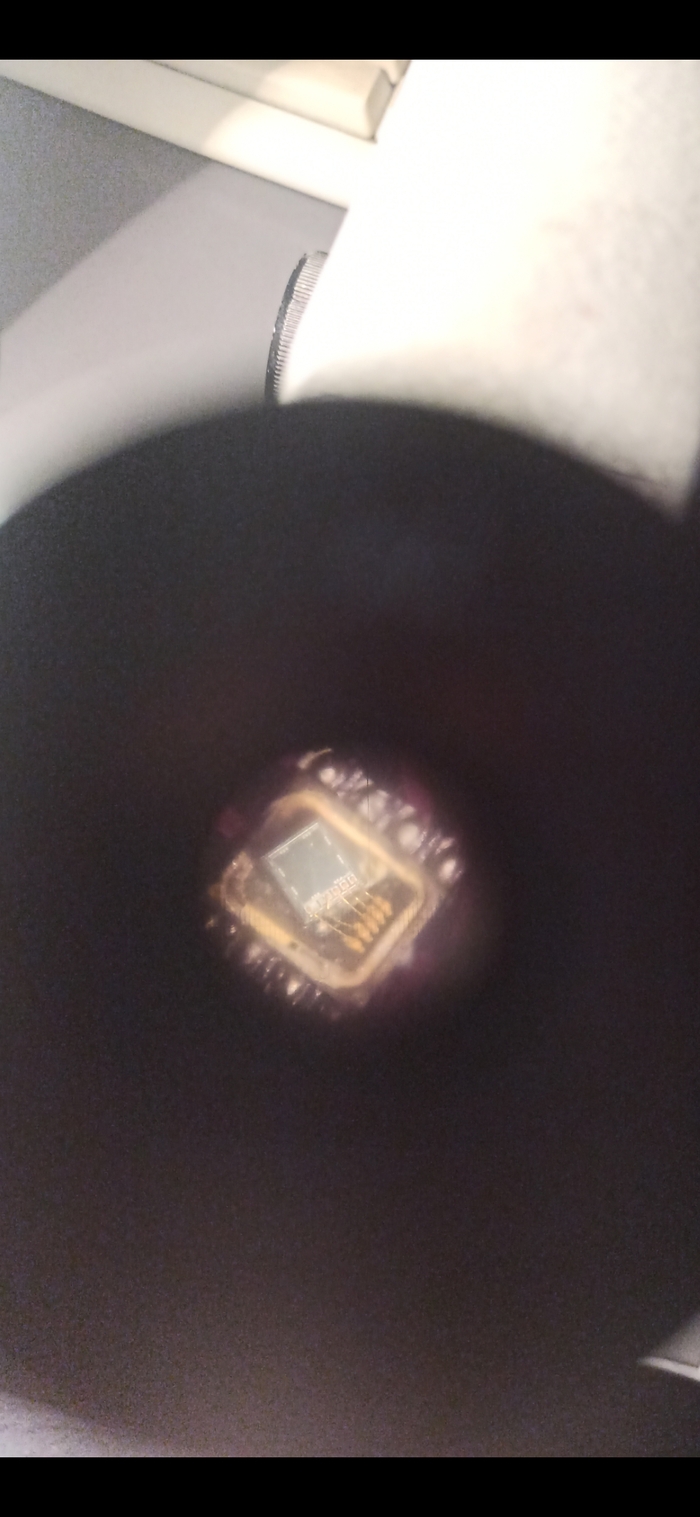
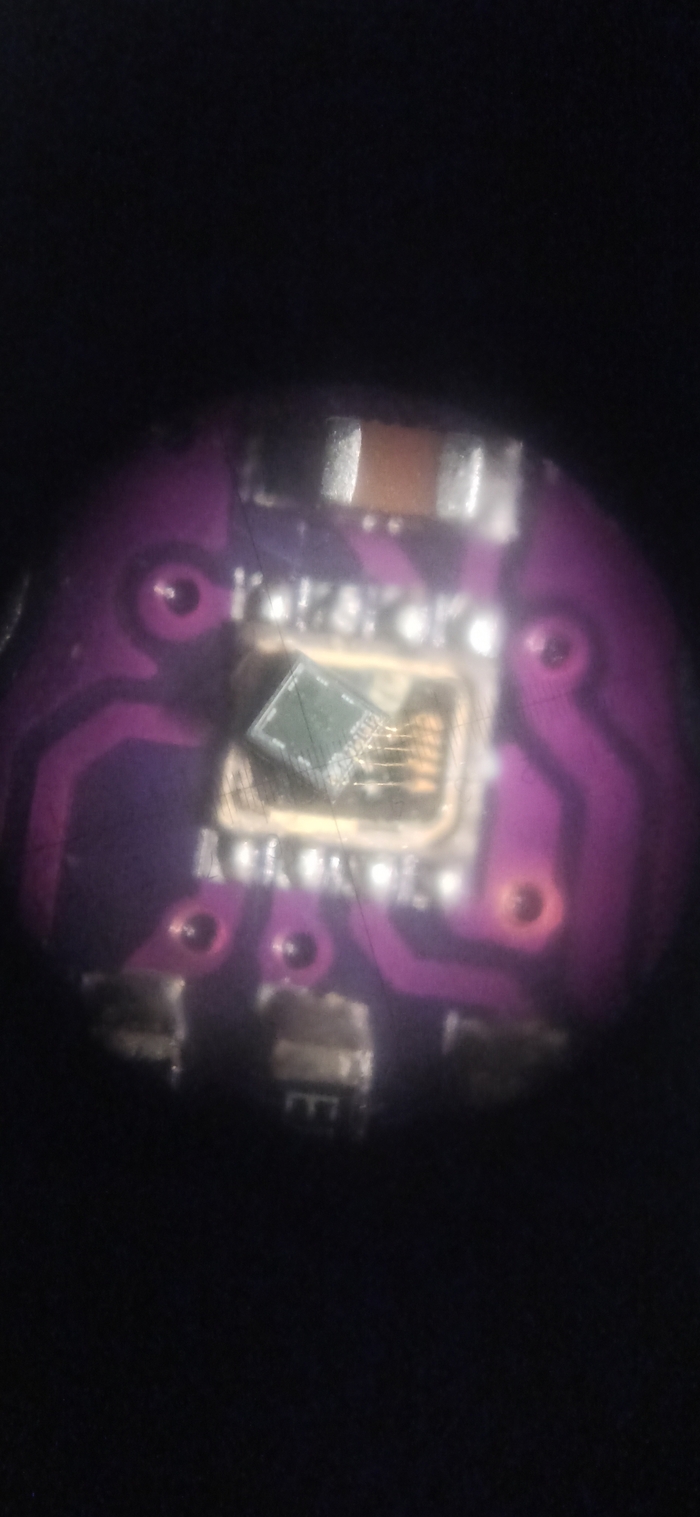
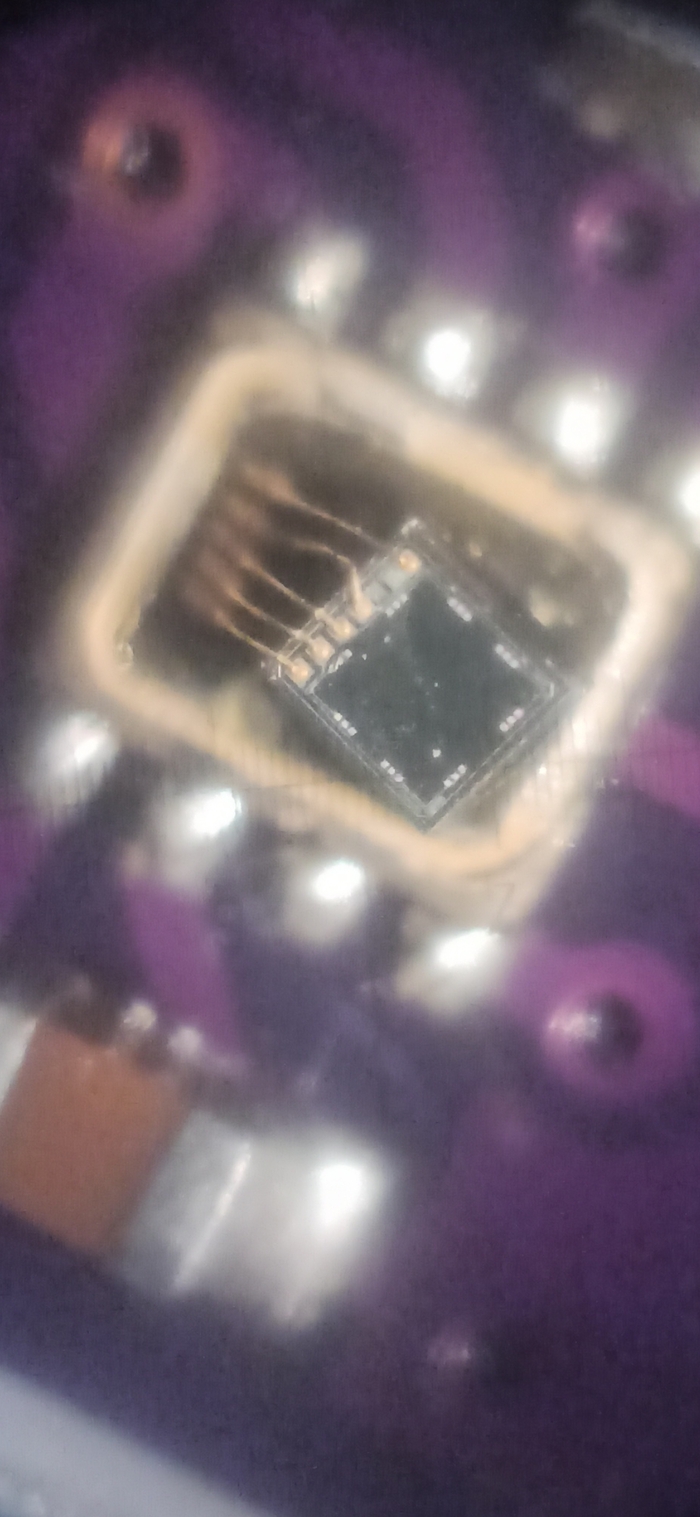
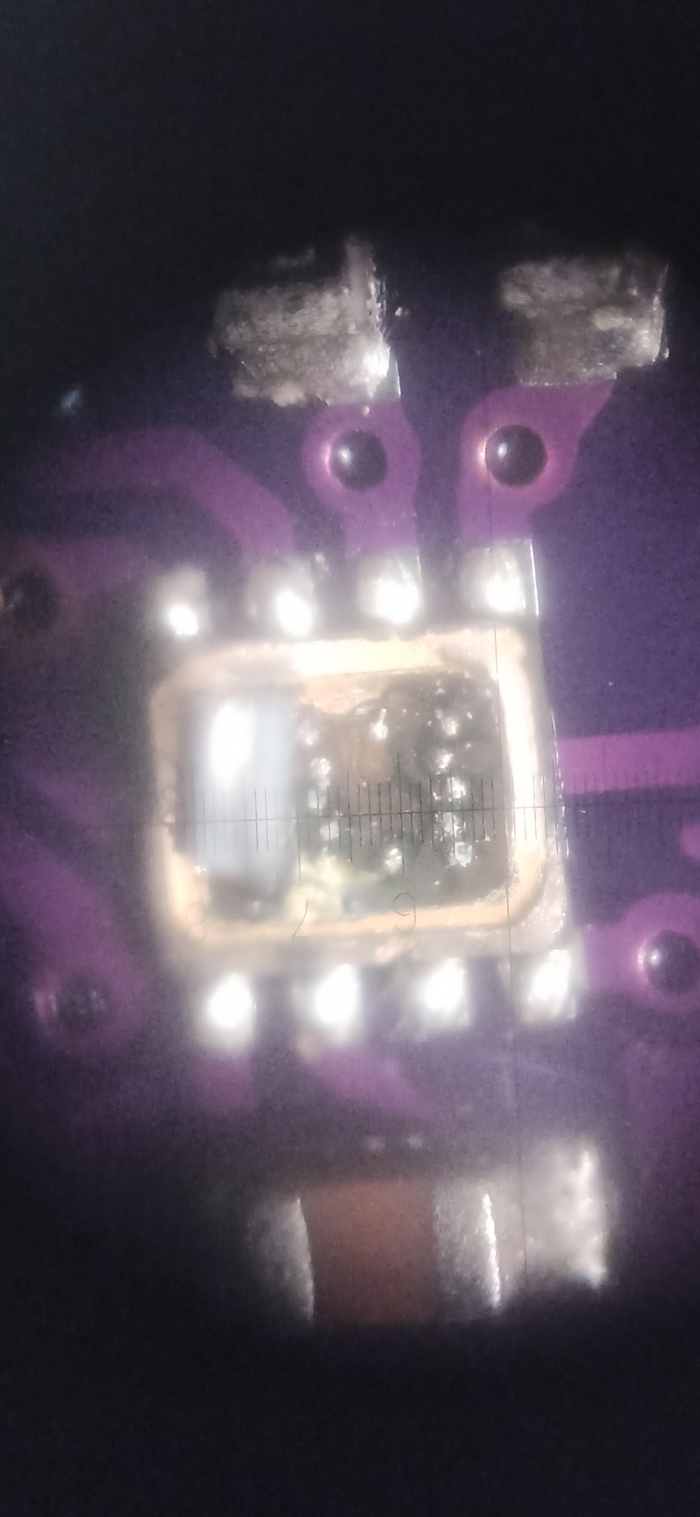
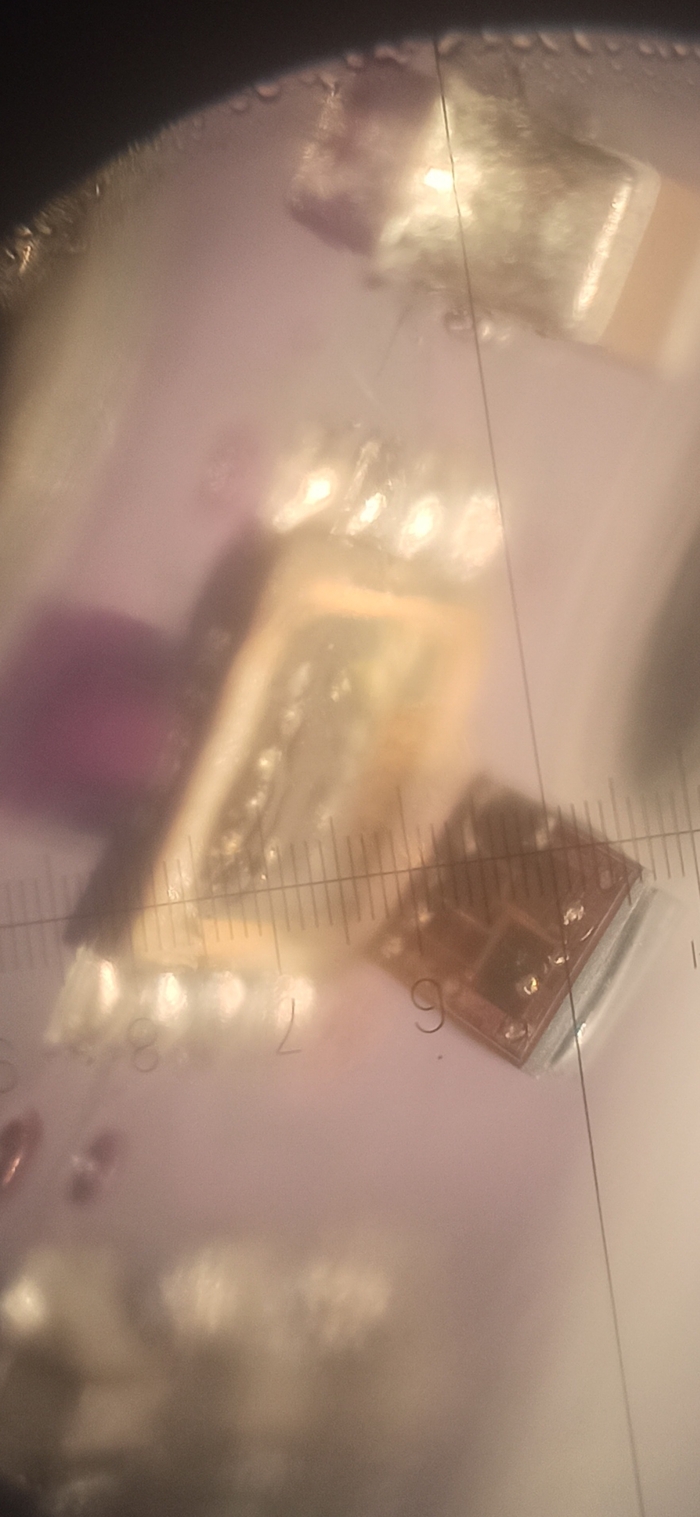
То, что я увидел в окуляре, заставило меня сильно удивиться. Кристалл датчика лежал внутри своей монтажной ванночки совершенно неестественно: он катастрофически сместился влево и развернулся по диагонали относительно центральной оси корпуса почти на 45 градусов. Из-за этого мощного сдвига геометрия внутренних проводников разварки была полностью нарушена.
С правой стороны кристалла тянулись четыре золотых волоска (их толщина в микроэлектронике составляет всего около 15–20 микрометров — это в несколько раз тоньше человеческого волоса). Они были натянуты как струны из-за уплывшего влево чипа. Хуже того, два крайних золотых проводника от сильного натяжения изогнулись, сблизились и плотно легли друг на друга, образовав межвыводное короткое замыкание.(на фото уже разомкнуто)
В этот момент во мне проснулся дух микрохирурга. Терять плате было уже нечего, и я решил провести ювелирную операцию. Взяв обычную швейную иглу (которая под микроскопом выглядела как огромный строительный лом), я попытался развести замкнувшие нити. Работа требовала предельной концентрации, ведь золото разварки обладает высокой пластичностью, но практически лишено упругости — малейшее избыточное давление, и проводник просто отломился бы от контактной площадки. Мне удалось аккуратно поддеть деформированный усик, отодвинуть его в сторону и пустить параллельно соседнему. Физическое замыкание линий было успешно устранено!
Затем я проверил еще одну смелую гипотезу. Раз пин адреса `SDO` выдавал аномальные параметры, я решил принудительно подтянуть его к линии `VCC` (3.3В). Чтобы не устроить короткое замыкание, я сделал это безопасно — через внешний ограничительный резистор на 4.7 кОм.
Так как металлическая крышка была снята, голый кремний оказался под воздействием комнатного света. А кремний, как известно, обладает фоточувствительностью: под действием фотонов он начинает работать как микроскопическая солнечная батарея, генерируя паразитные токи, которые намертво вешают цифровую логику чипа. Чтобы исключить этот фактор, я собрал тестовый стенд с резистором, запустил I2C-сканер и полностью накрыл датчик плотным светонепроницаемым куполом, устроив ему абсолютную темноту. К сожалению, чуда не произошло — сканер по-прежнему выдавал пустоту. Но этот эксперимент подвел меня к главному открытию.
## Глава 4. Разоблачение века: Flip-Chip без припоя
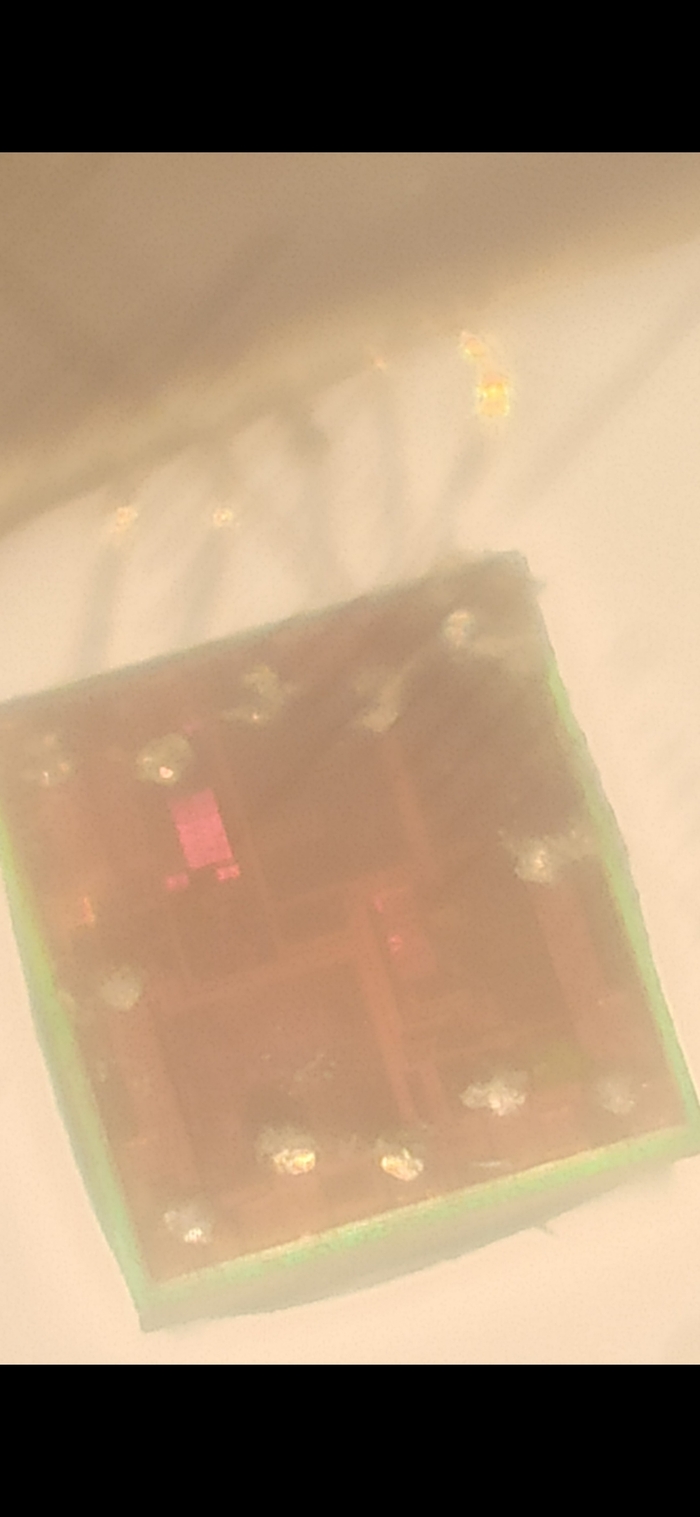
Мне стало интересно проверить, насколько прочно сам смещенный кристалл удерживается на своем посадочном месте. Я аккуратно, едва касаясь, подтолкнул торец серого кремниевого квадрата кончиком швейной иглы. Кристалл мгновенно и легко зашатался в воздухе! Оказалось, что он вообще не зафиксирован на подложке. Он держался исключительно за счет прочности тех самых четырех золотых нитей разварки, которые работали как удерживающие канаты-растяжки.
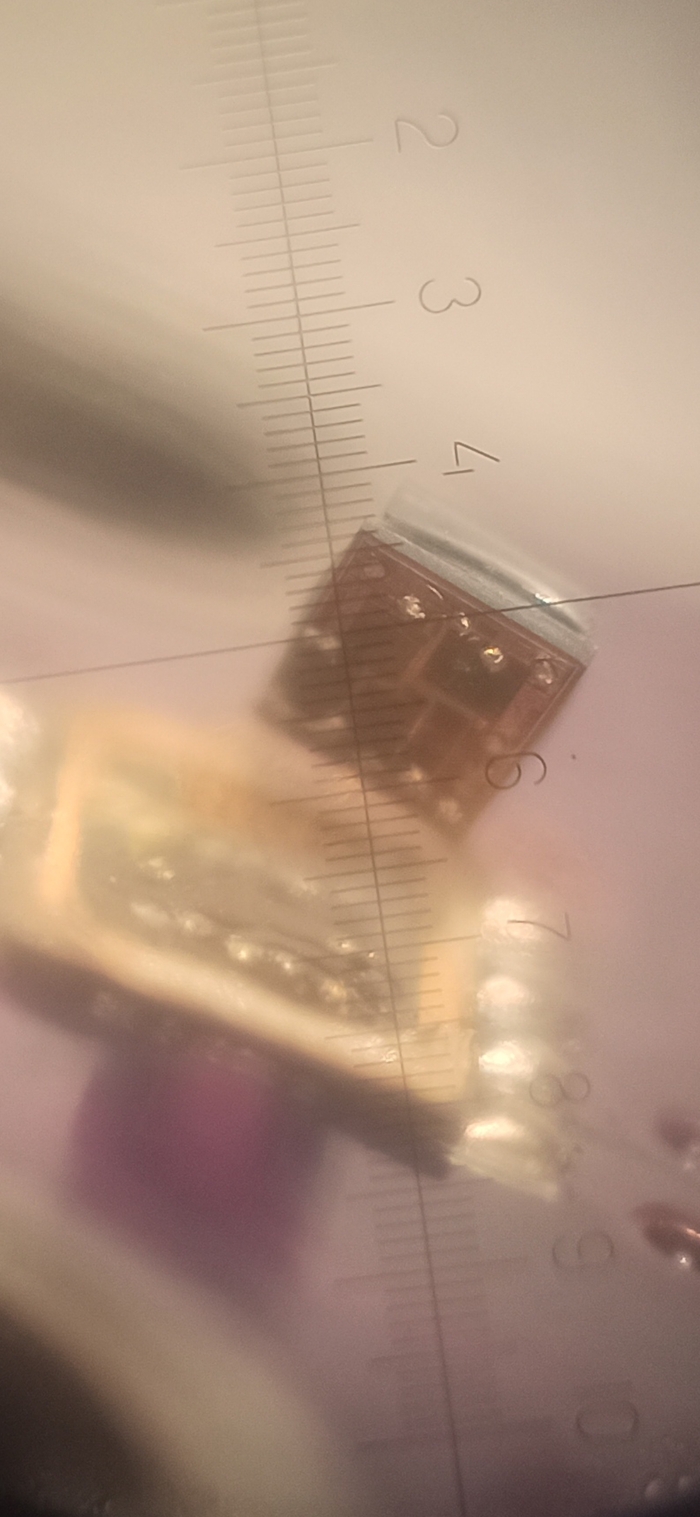
Когда я аккуратно приподнял кристалл и перевернул его, под микроскопом открылась потрясающая технологическая картина, которая окончательно расставила все точки над «i».
На черном донышке освободившейся полости корпуса в идеальный вертикальный ряд были выстроены микроскопические блестящие точки. Это были переходные микроотверстия и внутренние тестовые площадки подложки. Никаких следов заводского фиксирующего клея или компаунда на подложке не было вообще.
Но самое интересное было на обратной стороне («брюшке») самого кремниевого кристалла. По его краям располагались ровные, идеально круглые, выпуклые серебристые полусферы. Это были контактные площадки (бампы) Flip-Chip монтажа. Их поверхность была абсолютно гладкой, зеркальной и глянцевой.
1/2
Эта картина раскрыла грандиозный брак фабрики.
Датчик BMP280 собирается по сложной технологии: кремниевый кристалл переворачивается «лицом вниз», совмещается этими серебряными шариками припоя с контактами на дне ванночки, и вся плата отправляется в конвейерную печь оплавления. Там припой должен расплавиться, растечься и намертво на молекулярном уровне соединить чип с подложкой.
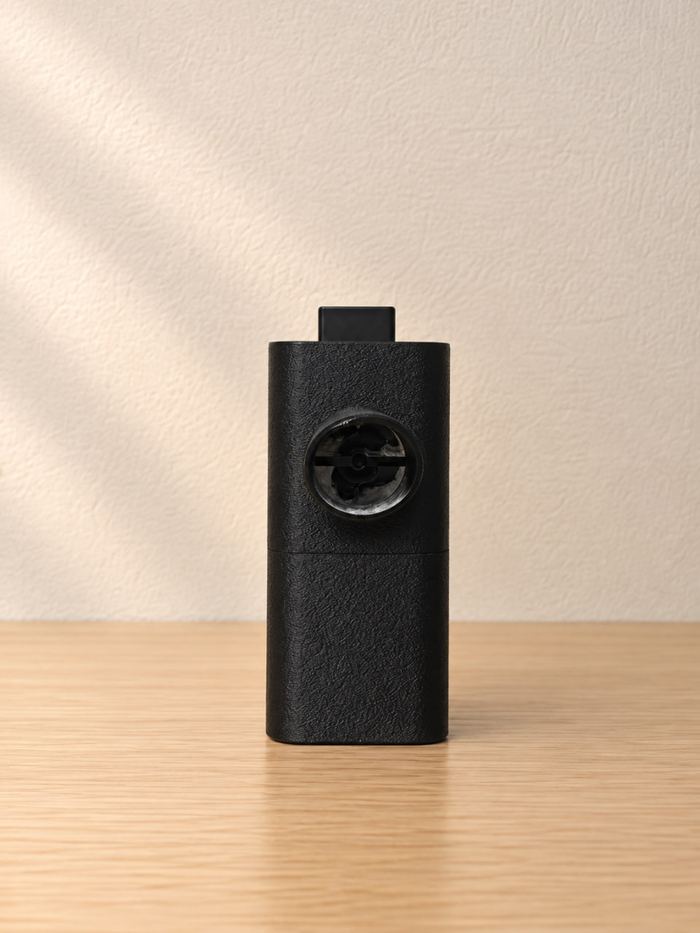
Низ кристалла
В моем случае произошел тяжелейший дефект — холодная пайка (Cold Solder) или полное отсутствие флюса. Припой на брюшке кристалла даже не попытался расплавиться и прилипнуть к контактам подложки. Он так и застыл идеальными круглыми сферами. На заводе под чип забыли нанести фиксирующий клей. Кристалл просто положили внутрь корпуса «на сухую», закрыли сверху металлической крышкой, которая прижала его своим весом, и отправили деталь на продажу.
## Глава 5. Полная хронология гибели.
Проведя за этим исследованием в общей сложности не менее 7 часов, я смог детально воссоздать всю причинно-следственную цепочку событий — от конвейера в Китае до экранов моего мультиметра:Фабричный брак: Датчик запечатали в герметичный металлический корпус с абсолютно неприпаянным и неприклеенным кристаллом из-за сбоя температурного режима печи.Транспортировка длиною в год: Пока модуль ехал ко мне, а затем целый год лежал в закромах, незакрепленный кремниевый квадрат внутри своей металлической камеры давления свободно болтался и скользил от малейшей вибрации, как мыло в мыльнице.
Механический сдвиг: Постепенно чип уплыл в левый угол и развернулся на 45 градусов. Нити проявили удивительную пластичность — они не порвались, а натянулись как канаты, удерживая чип на весу. При этом от перекоса две нити перекрестились и легли друг на друга.Электрическая смерть: Когда я впервые подключил модуль к питанию 3.3В, ток через замкнувшиеся между собой золотые усики пошел по нештатному пути. Высокое напряжение ударило в обход защит напрямую по внутренней логической микроплате (ASIC-чипу), расположенной на нижнем уровне подложки. Микросхема интерфейса мгновенно получила тепловой пробой и выгорела изнутри за первую миллисекунду работы. Именно поэтому внешние резисторы подтяжки и диоды звонились как живые, но сам чип был аппаратно мертв и физически не мог ответить I2C-сканеру.
Заключение и выученные уроки
Это расследование стало для меня потрясающим опытом. Я потратил 7 часов времени на деталь ценой в один доллар, которую в итоге пришлось перевести в статус красивого сувенира. Но взамен я получил колоссальное понимание того, как устроена микроэлектроника на физическом уровне.Никогда нельзя недооценивать китайский заводской брак. Даже если деталь выглядит идеально снаружи, внутри нее может скрываться настоящий хаос и свободно летающие кристаллы.Метод дедукции, системный анализ электрических параметров и внимательный осмотр под микроскопом позволяют со 100% точностью восстановить хронологию поломки без дорогого лабораторного оборудования.Надеюсь, мой опыт препарирования BMP280 будет полезен обществу и поможет кому-то сэкономить время при поиске причин, почему их новенький китайский модуль наотрез отказывается определяться в системе. (P/s - продавец признал брак, жаль деньги не вернуть, давненько покупал)
Имею Digispark ATtiny85 в нем 0 и 1 пин идут на драйвер двигателя DRV8833. Пин 2 на кнопку и на землю.
Задача по нажатию кнопки запустить двигатель на 10 секунд в одну сторону, потом пауза 3 секунды и снова запуск двигателя в обратную сторону на 10 секунд. И так повтор до тех пор пока не нажмется кнопка. ( двигатель запускается в одно направление путем подачи сигналов low и high соответственно пинам 0 и 1, а в обратную high и low соответственно пинам 0 и 1. Остановка двигателя это low и low на пинах 0 и 1.
Не понимаю как именно сделать цикл при включении. С помощью while или loops. Помогите пожалуйста. Я только учусь.
С одной сервой планер летает не долго и не далеко, можно кинуть с горки и постараться волной провести его подальше. Но это нужно ходить подымать и забираться обратно. Лениво, напрашиваются элероны и моторчик.
Для элеронов нужно еще 2 сервы и резка крыла. А это дополнительный вес и уменьшение прочности. Гемини подсказал вариант реализации поворота без руля направления и элеронов только за счет дифференциальной тяги двух моторов.
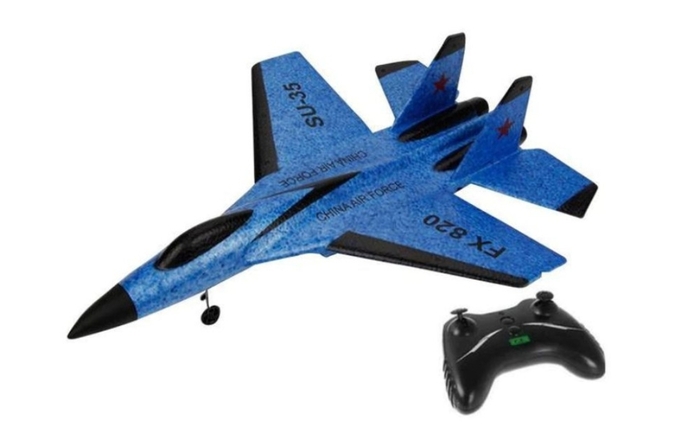
По идее при разном газе получится не только управлять рысканием, но еще и креном за счет разных реактивного момента и подъемной силы. Собственно китайский SU-35 только двумя моторами и управляется.
Детский SU-35
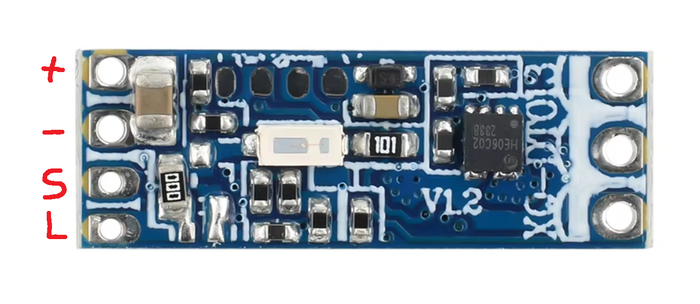
Моторы выбирал между коллекторными 8520 и бесколлекторными от тинивупов. Вторые будут меньше по весу, тяги должно быть больше, предсказуемей поведение при разрядке. На алике для них заказал микро регуляторы, так как те что есть тяжелые, а плату от вупа пихать в самолет жалко. Плюс аликовские копеечные. На странице товара указана неправильная распиновка, нужно смотреть по шелкографии на плате.
Микро регулятор для бесколлекторного мотора
Управляются регуляторы той же библиотекой, что и сервоприводы, значения передаются в микросекундах. Гемини присоветовал добавить сглаживание чтобы сильно не дергать питание. Также на приемнике нужно выставить Failsafe(PULSE_MIN) для обоих каналов к котором подключены моторы, тогда при потере связи самолет не улетит, а если сядет не станет наматывать траву винтами.
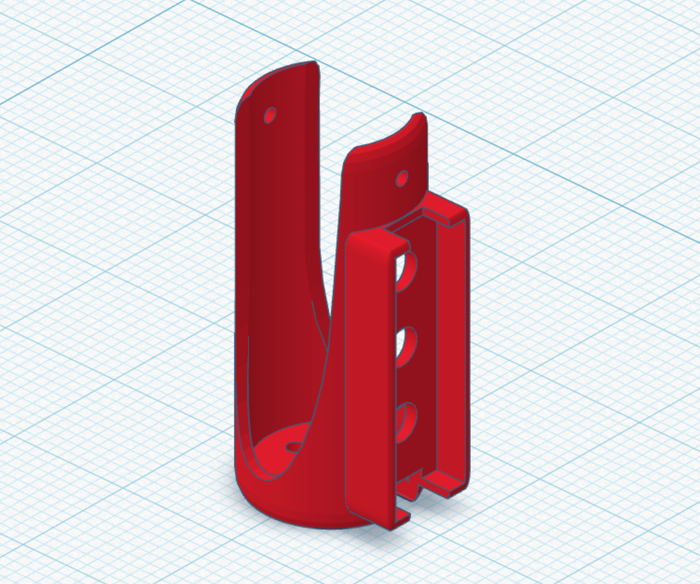
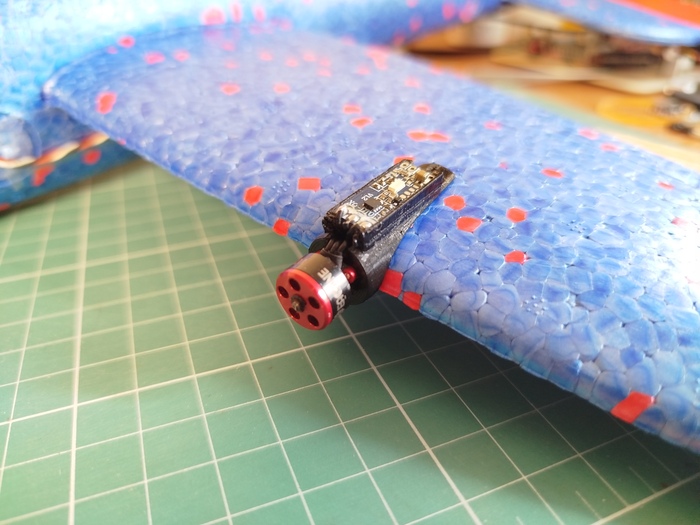
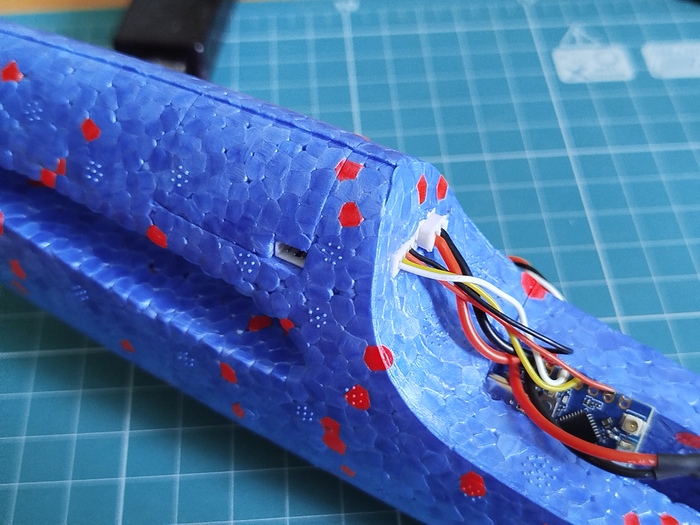
На Thingiverse попалась идея крепления сборки такого регулятора с мотором на передней кромке крыла. Немного переделал под себя и распечатал несколько вариантов на пробу. Удачный выложил на Github проекта в папку STL.
1/3
Крепление мотора и регулятора на крыло
В хозяйстве нашлись несколько моторов TC0803 от подбитого вупа Eachine Trashcan. Один целый, один со сломаным валом и два с погнутым. Надо два, поэтому пришлось один выпрямлять.
1/2
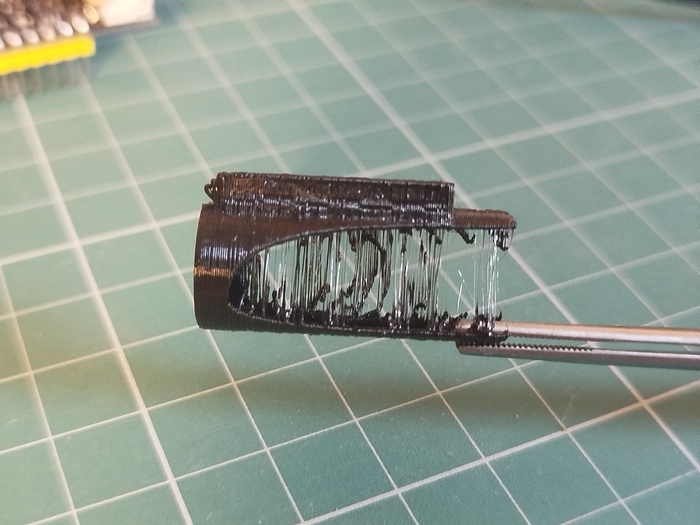
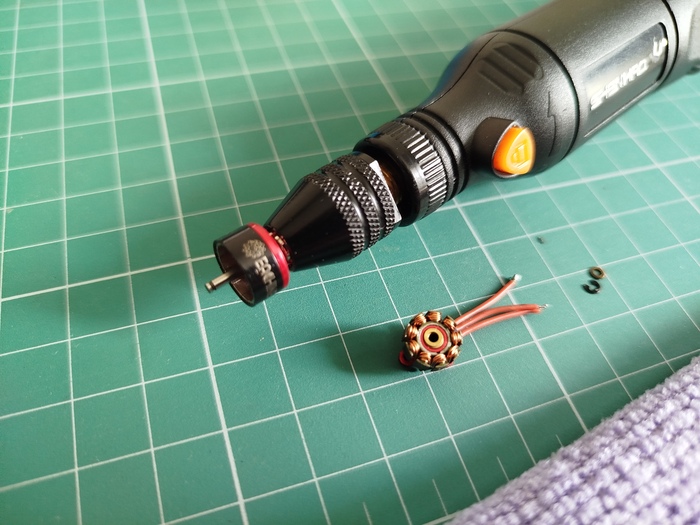
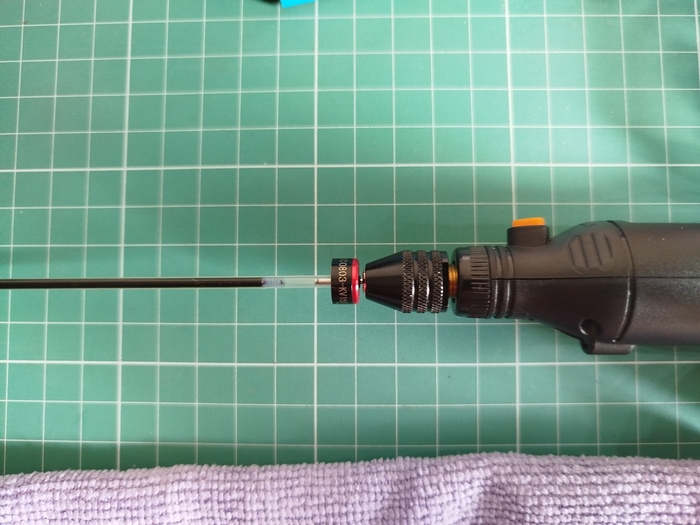
Выпрямление вала на моторе
Для этого разобрал мотор, снял колокол, зажал вал в патроне гравера и надел на внутреннюю часть вала стержень шариковой ручки. Нужно осторожно надавливать на стержень и после этого проверять по линейке биение противоположного конца стержня во время прокручивания патрона.
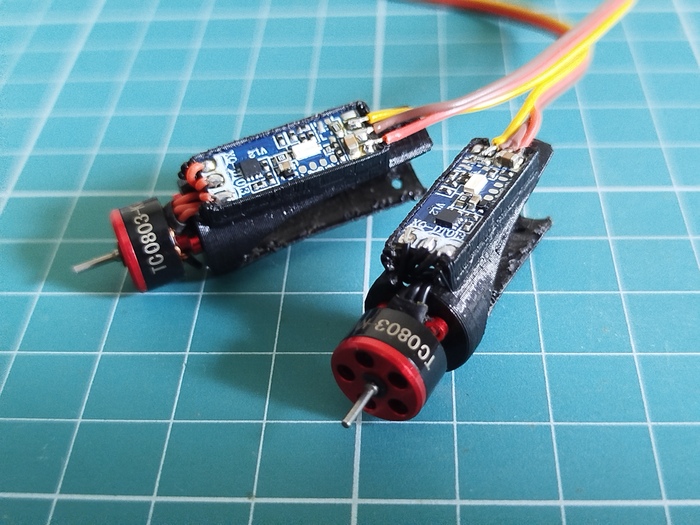
Когда вал выпрямлен, можно собирать мотор и прикручивать его вместе с ESC к креплению.
Моторы с регуляторами
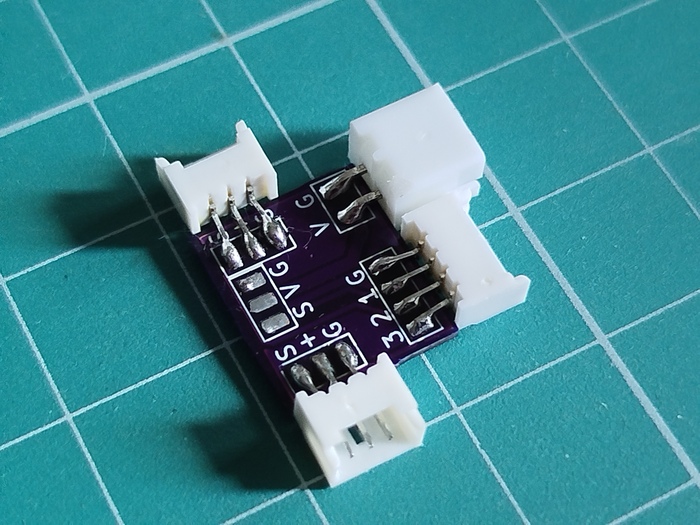
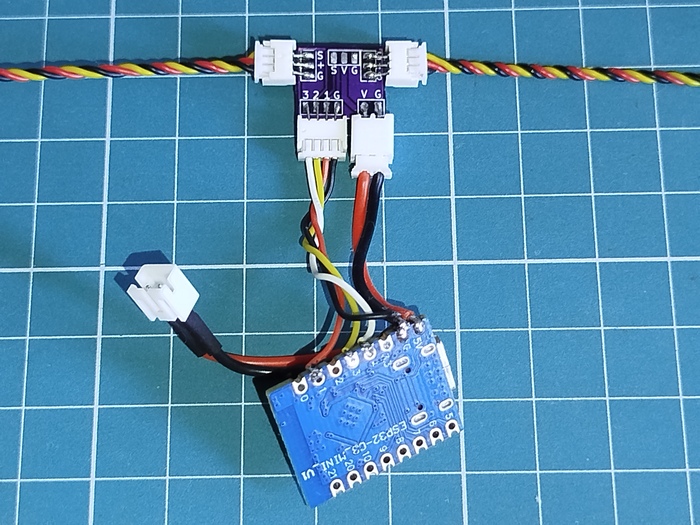
Для Dart 250G в свое время делал миниатюрные PDB под 2S аккумулятор. Одна сопля и можно ее использовать с 1S в этом проекте.
1/2
Самолетная микро PDB
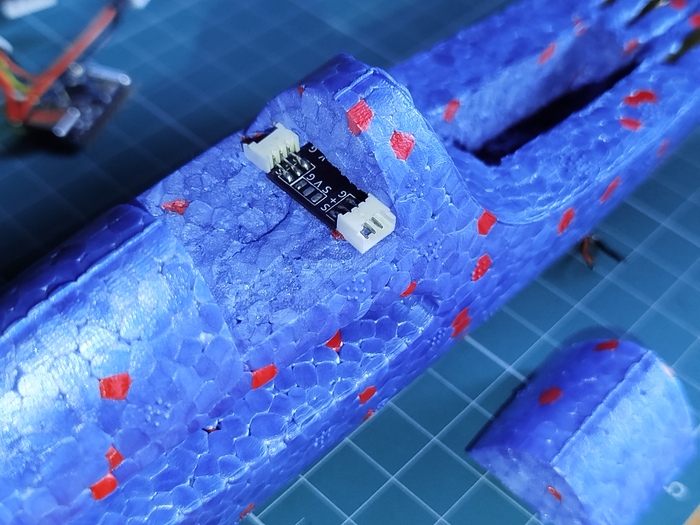
Вырезал под нее отсек над крылом с доступоми к разъемам питания и сигнальному из носовой части. После установки PDB заклеил крыло: для сохранения геометрии, прочности и чтобы при падении не вылетали провода моторов.
1/3
Отсек для распределительной платы
Тестировать моторы с регуляторами нужно обязательно с надетыми пропеллерами, иначе мотор быстро раскрутится и процессор простенького ESC захлебнется в эвентах, мотор начнет троить и остановится.
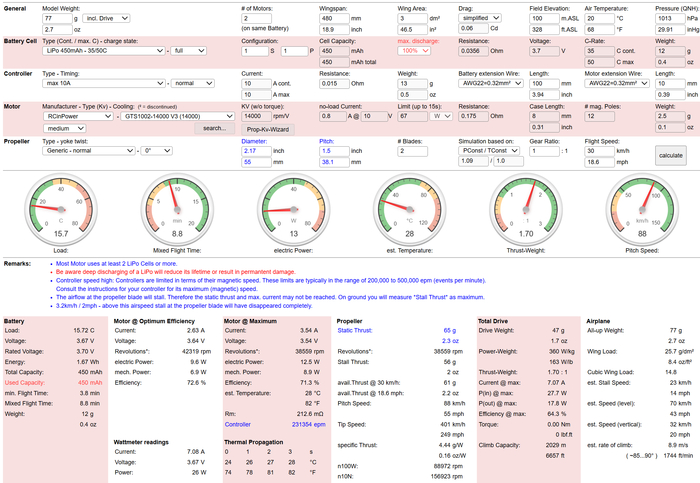
Проверил силовую установку на столе, всё работает. Но после сборки выяснилось что 250mAh аккумулятор сильно греется и быстро садится. Решил открыть калькулятор ecalc и пересчитать сетап.
Калькулятор ecalc
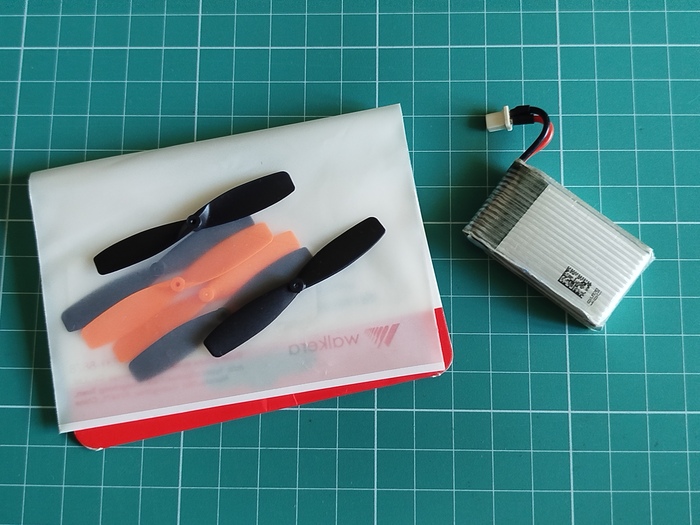
Подставил примерные комплектующие и посмотрел каких вообще характеристик стоит ожидать от самолета. Вышло что эффективней будет поставить двойные 55мм пропеллеры от Walkera Ladybird, а аккумулятор можно взять помощнее. Батарейка 600мАч от Eachine QX90C весит почти в 2 раза больше 250мАч, но взлетный вес не прибавился, потому что снялись носовые утяжелители.
Пропеллеры 55мм и аккумулятор 600mAh
Собрал самолет с новыми винтами и аккумом, подвесил на веревке к сушилке и потестил. Электроника хорошо отрабатывает дифференциальную тягу: при отклонении джойстика один пропеллер заметно ускоряется, создавая нужный момент для разворота. Триммировать по Yaw не пришлось, при равных значениях сигнала на моторах направление удерживается.
Сейчас самолет весит 77г и готов к полевым испытаниям. В следующей части мы наконец-то выберемся на улицу, проверим стабильность связки Bluetooth + ESP-NOW в чистом поле и узнаем, как этот малыш покажет себя в реальном полете под управлением VR-контроллера.