
Как мы испытывали робота-амфибию на реках Новосибирска
Дронам мешают заросли, катера садятся на мель: как мы испытывали робота-амфибию на реках Новосибирска
Мы — команда инженеров из Новосибирска, занимаемся разработкой амфибийных роботов и другой беспилотной водной техники, способной работать в трудных условиях. Сейчас мы тестируем разработанную нами технику в рамках Национального полигонного эксперимента «Акватория», который проводят ЦСР «Северо-Запад» и ИЦ «Маринет 5.0».
Хотим рассказать о практическом опыте испытаний нашей техники на малых городских реках, о технических трудностях, с которыми мы столкнулись, и о задачах, которые подобные робототехнические комплексы могут решать в сфере экологического мониторинга.
В чём заключается проблема?
Малые реки Новосибирска — Каменка, Ельцовка, Тула — на отдельных участках отличаются небольшой глубиной, густой прибрежной растительностью, обилием водорослей, затопленных деревьев и бытового мусора.
Для экологического обследования таких водоёмов традиционные технические средства подходят далеко не всегда.
Даже небольшое маломерное необитаемое судно (МНС) с гребным винтом может сесть на мель, столкнуться с подводным препятствием или потерять подвижность из-за намотавшихся на винт водорослей и мусора.
Применение квадрокоптеров также связано с ограничениями. На многих участках река проходит под плотными кронами деревьев, а пространство между нависающими ветвями и поверхностью воды составляет лишь узкий коридор. Управление летательным аппаратом в таких условиях существенно усложняется, а риск столкновения с препятствиями и потери аппарата возрастает.
Пешее обследование берегов зачастую не менее затруднительно. Например, на отдельных участках реки Тулы берега крутые и густо заросшие, а каменистое дно может неожиданно сменяться вязким грунтом. Передвижение исследователей с оборудованием для видеофиксации здесь сопряжено с определенным риском и значительными затратами времени.
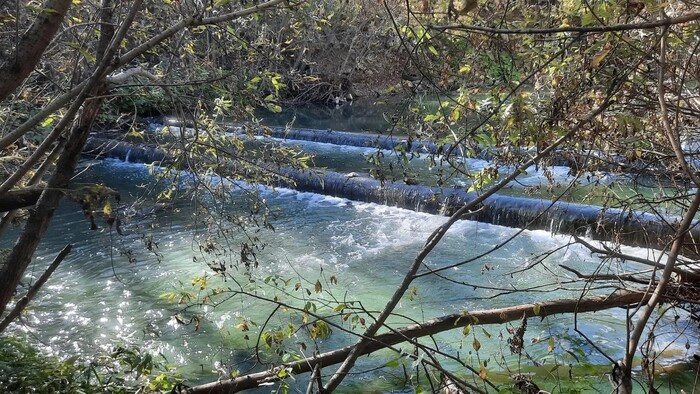
Густые заросли, крутые берега и препятствия делают обследование реки трудным и для людей и для машин
Между тем именно труднодоступность таких территорий затрудняет своевременное обнаружение несанкционированных сбросов, стихийных свалок и других нарушений природоохранного законодательства.
Что мы разработали?
Для работы в подобных условиях мы разрабатываем амфибийную робототехническую платформу «Амфибот».
Ее ключевая особенность — специальные колеса с лопастями, позволяющие аппарату передвигаться по суше в режиме полного привода, преодолевать мелководные и заболоченные участки, а также уверено двигаться по воде в режиме плавания.
Таким образом, переход между различными средами — «вода — препятствие — суша — вода» — является для аппарата штатным режимом работы.
В ходе осенних испытаний в рамках НПЭ «Акватория» мы задействовали даже два типа наших аппаратов:
Маломерное необитаемое судно (МНС) с одним движителем нашей разработки, приспособленное для работы на мелководных внутренних водоемах.
Амфибийную платформу «Амфибот» с шестью ведущими колесами — для прохождения предельного мелководья, каменистых перекатов и других сложных препятствий.
Результаты первых испытаний МНС оказались весьма обнадеживающими. Применение нашего движителя позволило практически исключить характерную для гребных винтов проблему наматывания водорослей. Наш МНС (вторая расшифровка - младший научный сотрудник) справился со всеми заданиями: успешно преодолел все заросшие и проблемные участки реки и все пороги, глубина которых превышала 10 см и отснял на камеру состояние берегов реки.
Вместе с тем испытания позволили установить и неизбежные ограничения надводного судна. На перекатах с крупными камнями и протяженных мелководных участках глубиной менее 8–10 см движение МНС становилось невозможным.
Следующим этапом стали испытания «Амфибота» на аналогичных участках — там, где МНС уже не мог продолжать движение из-за контакта с дном и подводными препятствиями.
Неожиданная техническая проблема: связь и управление
Отдельной задачей оказалась организация устойчивой связи с аппаратами.
Первоначально эксперимент предполагал управление аппаратом по радиоканалу и в пределах прямой видимости оператора. Одной из целей испытаний было определение максимальной протяжённости участка реки, который можно обследовать при таком способе управления.
Однако уже первый летний выход на реку Тулу показал, что из-за густой прибрежной растительности и извилистого русла дальность прямой видимости аппарата на отдельных участках составляет всего 20 метров, на лучших - 50.
Стало очевидно, что для обследования протяженных участков потребуется дистанционное управление с использованием бортовой FPV-камеры, позволяющей оператору наблюдать обстановку от первого лица.
Это потребовало организации передачи видеопотока в реальном времени, а также обработки и передачи телеметрической информации.
Для первых экспериментов мы попытались использовать имевшийся в нашем распоряжении бывалый одноплатный компьтер Raspberry Pi. Однако в выбранной конфигурации он не обеспечил необходимой производительности для решения задач передачи видео.
Сроки проведения эксперимента уже горели, ждать новый одноплатник было некогда, и мы обратились за помощью к нашим коллегам по Ассоциации БАС Сибири.
Результат оказался значительно практичнее, чем мы предполагали: коллеги предоставили нам микрокомпьютер ELTAY SC (с ОЗУ на 8Гб) для опытной эксплуатации и проведения испытаний.
Перед нами стояла задача обеспечить обработку видеоданных с бортовой камеры в реальном времени, сбор телеметрии и взаимодействие с системой управления роботом. При этом вычислительное оборудование должно сохранять работоспособность в условиях постоянных вибраций и механических воздействий, возникающих при движении по каменистому дну и преодолении затопленных препятствий.
Возможность испытать отечественное оборудование в жестких полевых условиях представляет отдельный интерес, как для нас, так и для наших партнеров.
Нужно отметить, что весь этот проект во многом стал результатом сотрудничества участников Ассоциации БАС Сибири. В оснащении наших надводных и амфибийных платформ нам помогли:
ИП «Шелев» — аккумуляторные батареи;
КБ «Спектр» — FPV-камера и батереи;
ООО «Элрон» — бортовой микрокомпьютер;
ООО «ЦТЗ Аэросоюз» — антенна точного геопозиционирования GNSS RTK.
Огромное спасибо всем коллегам за помощь! Надо добавить, что ничуть не менее ценными, чем помощь с “железом” оказались для нас и многочисленные технические консультации и обсуждения с коллегами по Ассоциации - разработчиками самых различных беспилотных систем. В целом проект стал хорошим примером практической инженерной кооперации, ради которой, в том числе, и создавалась Ассоциация БАС Сибири.
Как проходили испытания «Амфибота»?
Испытания проводились на реальных участках русла реки Тулы.
Основная задача заключалась в проверке следующей гипотезы: сможет ли амфибийный робот преодолевать каменистые пороги, перекаты, завалы из природного и бытового мусора, а также сильно обмелевшие участки, на которых применение маломерных надводных судов невозможно.
Одновременно аппарат должен был вести панорамную видеосъемку береговой линии с помощью бортовой камеры с обзором 360° и разрешением 8K. Видео с бортовой камеры FPV в режиме реального времени передавалось пилоту находящемуся на пункте управления развернутом в автомобиле. Связь обеспечил микрокомпьютер ELTAY RM66 с базовой платой BB CM4, оснащенные операционной системой Armbian. Все записанные видеоматериалы предполагается использовать для анализа экологического состояния реки и прилегающих территорий.
В процессе испытаний мы регистрировали основные технические параметры:
энергопотребление в различных режимах — при движении по воде, мелководью и суше;
скорость передвижения;
устойчивость аппарата при преодолении препятствий;
количество успешных и неудачных попыток прохождения сложных участков.
Наиболее интересными с инженерной точки зрения оказались переходные режимы движения. Наблюдение за тем, как аппарат выходит из воды, преодолевает каменистый порог, а затем вновь переходит в режим плавания, позволяет непосредственно оценивать особенности работы движителей и устойчивость аппарата.
За прошедшую экспериментальную кампанию наши надводные и амфибийные аппараты преодолели по руслу Тулы в общей сложности более 10 км.
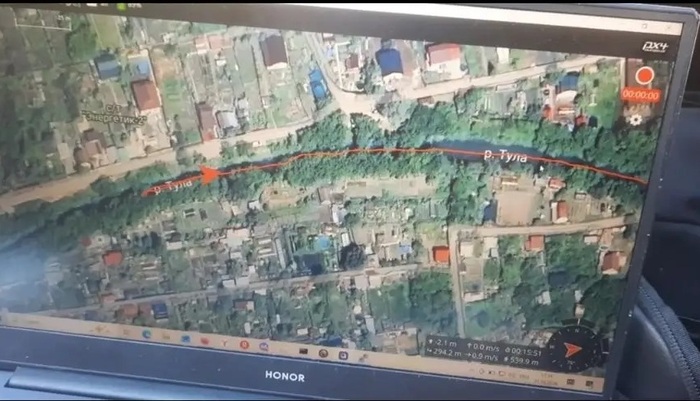
Аппараты преодолели по руслу Тулы в общей сложности более 10 км. Хорошо видно, что деревья часто полностью перекрывают русло реки.
Маршрут включал участки с различными условиями: глубоководные и мелководные зоны, каменистые пороги, илистое дно, проходы под многочисленными мостами, через затопленные препятствия, вблизи многочисленных сточных труб, а иногда и с водой очень необычного цвета.
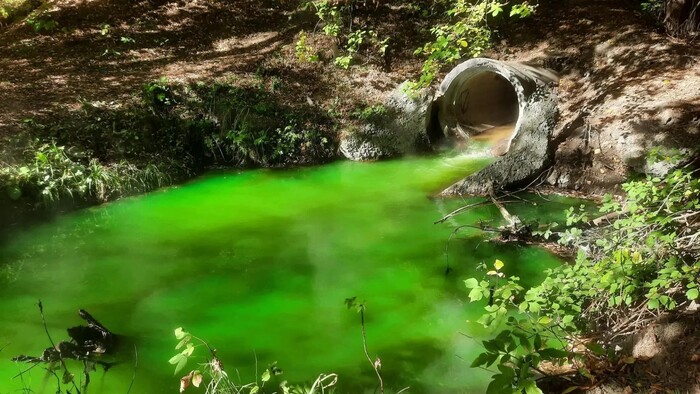
Один из стоков (цвет реальный)
Каждый такой участок представлял отдельный интерес как для оценки проходимости аппаратов, так и для документирования фактического состояния городской реки.
Завершение маршрута в районе устья, где Тула впадает в Обь и открывается панорамный вид на широкую сибирскую реку, стало для нашей команды важным и эмоциональным этапом проводимых испытаний.
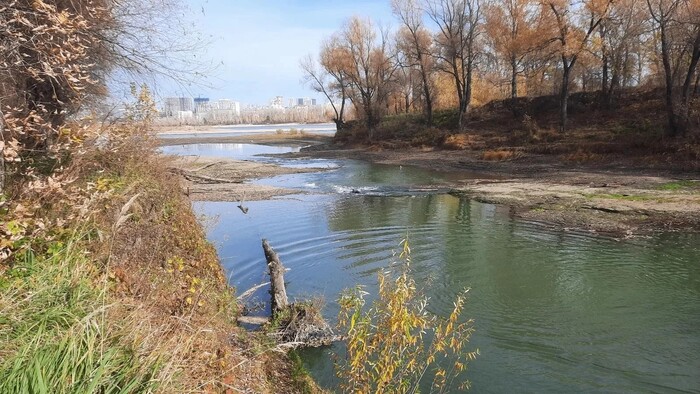
В устье Тулы также серия каменистых порогов. На горизонте - правый берег Оби
Для чего необходимы такие исследования?
Наша цель — не только создание работоспособной робототехнической платформы, но и разработка практического инструмента для регулярного экологического мониторинга малых рек.
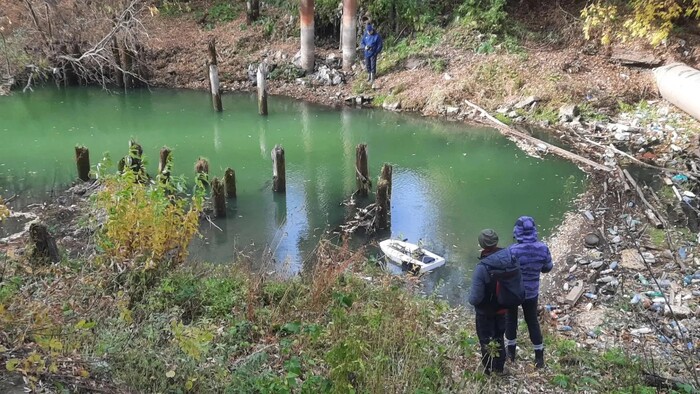
Затор на одном из участков реки. МНС готов к старту для движения вверх по течению.
Проект получил официальную поддержку Министерства природных ресурсов и экологии Новосибирской области.
Совместно с представителями министерства мы прорабатываем несколько прикладных направлений использования подобных комплексов:
обнаружение и документирование несанкционированных сбросов в водные объекты;
выявление стихийных свалок на берегах;
фиксация незаконных построек и иных нарушений в водоохранных зонах.
Параллельно мы формируем набор протоколов испытаний, параметров телеметрии и критериев оценки работы аппаратов. В перспективе эти материалы могут быть использованы при разработке отраслевых требований и стандартов для роботизированных комплексов экологического мониторинга.
В настоящее время наша команда рассчитывает на получение грантовой поддержки на дальнейшее развитие тематики амфибийных роботов. В наших планах научить наших роботов погружаться под воду. Это непростая и недешёвая техническая задача — она требует перевода всех компонентов аппарата в полностью водозащищённое исполнение, — но её решение позволит создать новую линейку машин для сквозного мониторинга сложных гидротехнических сооружений на всех трёх уровнях: наземном, надводном и подводном.
Вместо заключения
Сейчас мы продолжаем обработку собранных материалов: гигабайты параметров телеметрии и сотен гигабайт видеозаписей, записанных во время испытаний.
Основное внимание нашей команды сосредоточено на инженерной работе, поэтому подробно рассказывать о каждом этапе проекта удается не всегда. Тем не менее мы считаем важным поделиться практическими результатами, возникающими техническими проблемами и опытом их решения.
В завершение очень хочется сказать несколько слов о самой реке Тула.
Работа на ее русле позволила нам по-новому взглянуть на этот природный объект в черте нашего города. Несмотря на существующие экологические проблемы, река обладает значительным природным и рекреационным потенциалом.
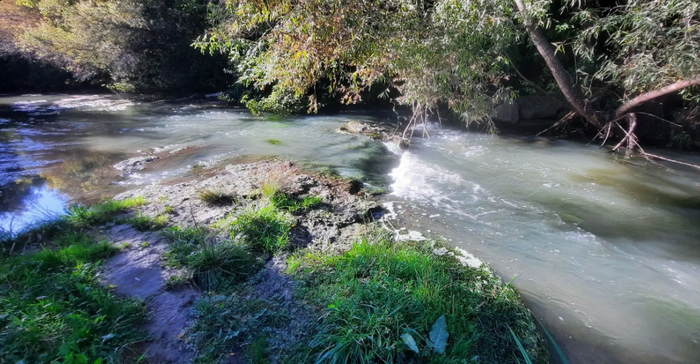
Каменистые пороги Тулы
На протяжении нашего маршрута мы встречали и живописные каскады каменистых порогов, и шумные семейства диких уток, снующие стаи мальков рыб и повсеместные следы активной деятельности бобров. Последние, кстати, заметно усложнили прохождение отдельных участков своими запрудами, ставшими дополнительными препятствиями для наших аппаратов.
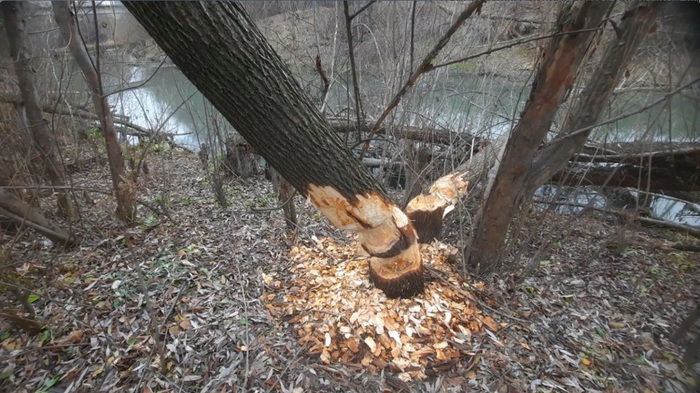
Следы активной деятельности бобров
Мы убеждены, что при должном внимании к состоянию реки и ее берегов Тула могла бы стать привлекательным местом для отдыха, спортивных пробежек, прогулок с детьми и простого, но столь дефицитного для горожан, общения с природой.
Именно такие впечатления ещё раз подтверждают практическую значимость проводимых исследований: современные робототехнические технологии способны помочь не только в обследовании дальних труднодоступных территорий, но и в решении насущных природоохранных задач прямо в черте нашего города.
Если вам интересна эта тема, будем рады обсуждению затронутых вопросов в комментариях.
А если в вашем городе есть похожие малые реки — расскажите, какие исследования проводятся и какие технологии применяются для их экологического мониторинга.