В скором времени линейка JXC Model пополнится по-настоящему культовой новинкой - официально лицензированной моделью Mitsubishi Lancer Evolution IX. Этот автомобиль, ставший легендой дрифт‑культуры, выйдет в масштабе 1:64 и предстанет в эффектной красно‑белой ливрее DriftMAXX с номером 1.
Видеоролик, на котором британский мастер по имени Брайан бережно готовит свой корабль к спуску на воду и демонстрирует оглушительный, реалистичный паровой гудок.
Источник видео: официальное сообщество Grays Thurrock Model Boat Club в Facebook.
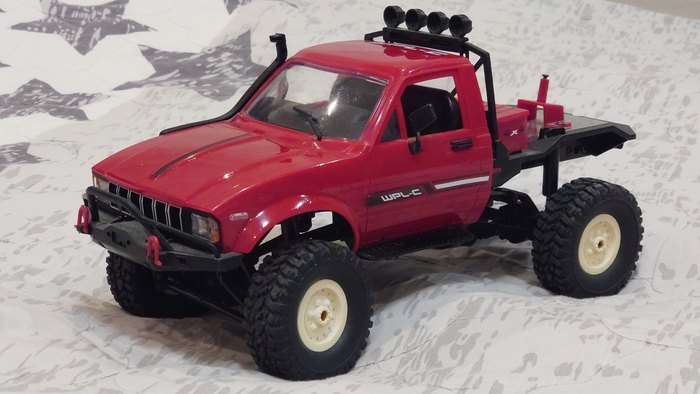
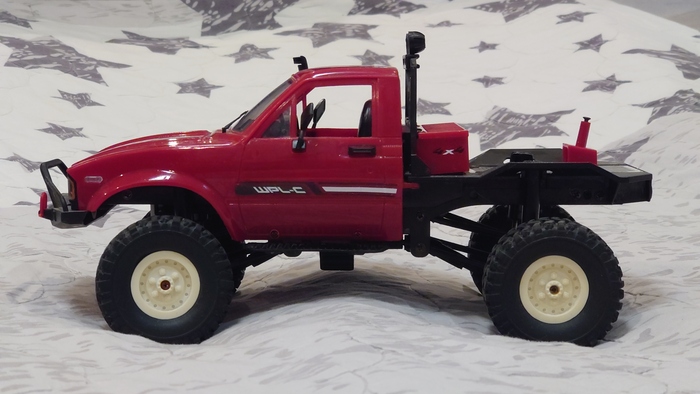
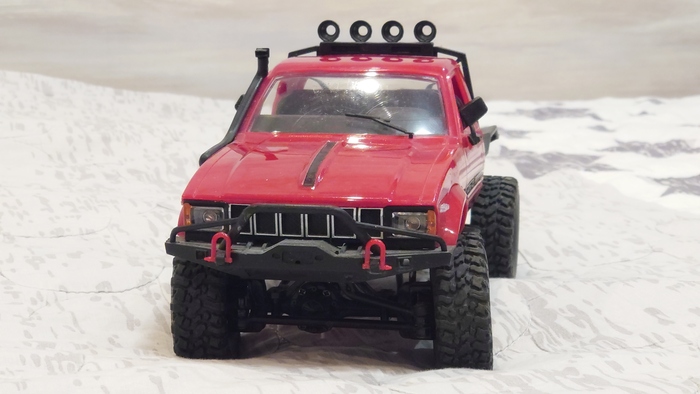
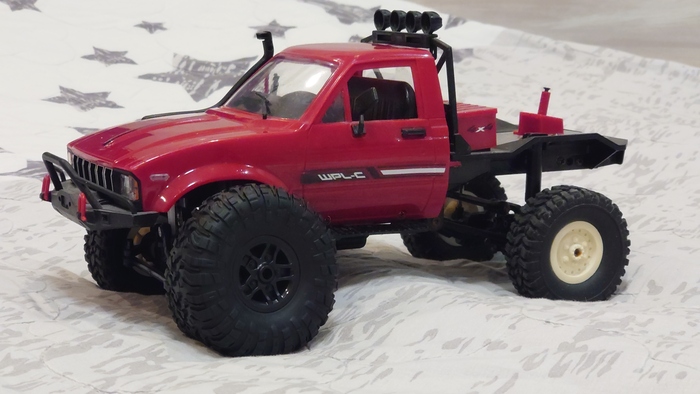
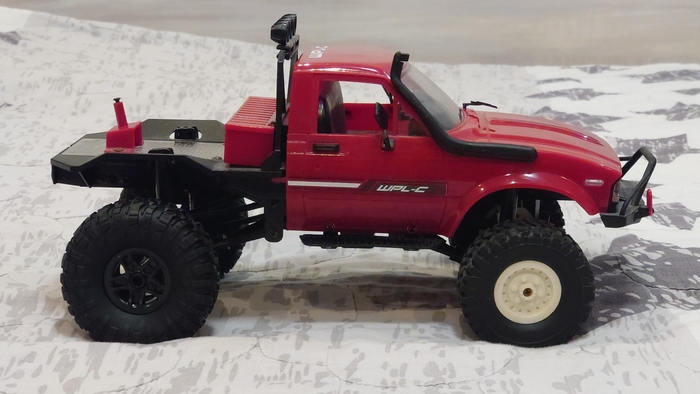
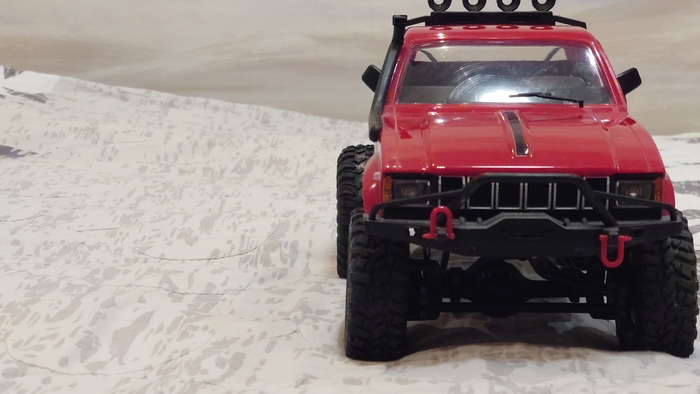
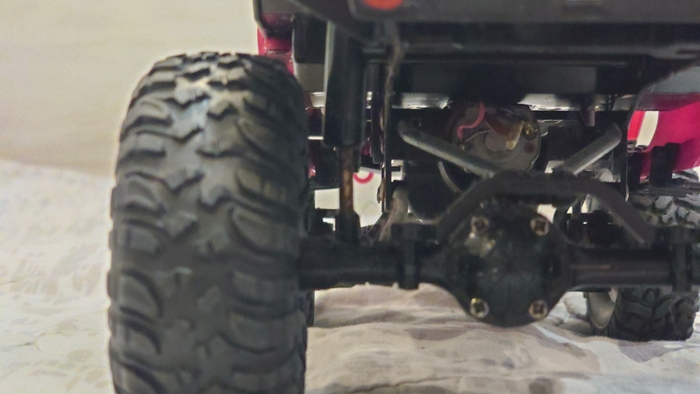
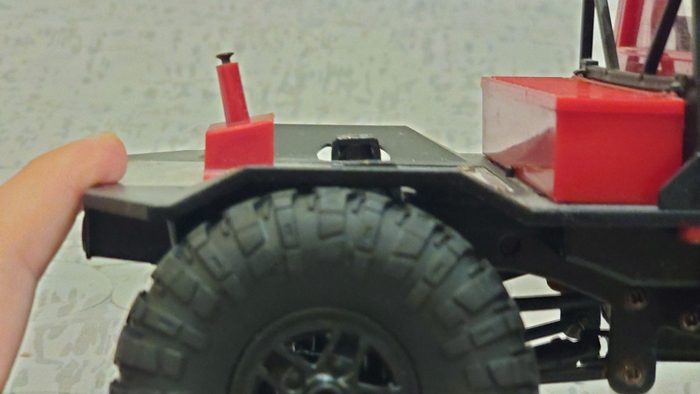
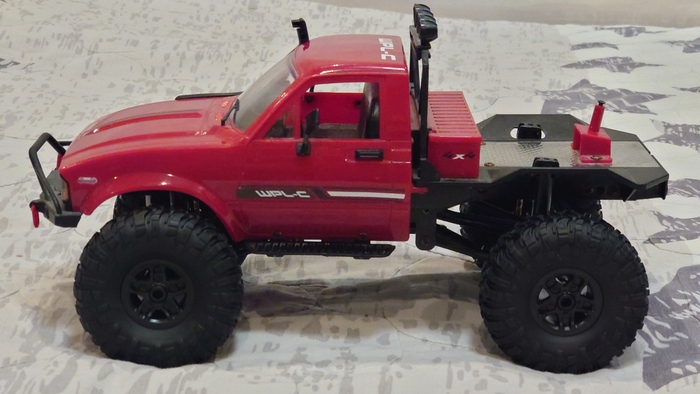
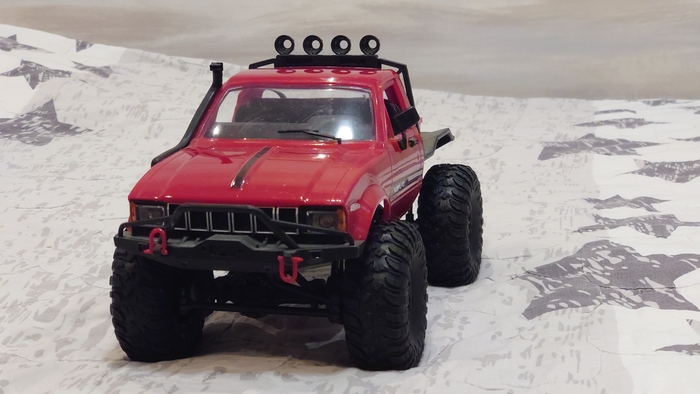
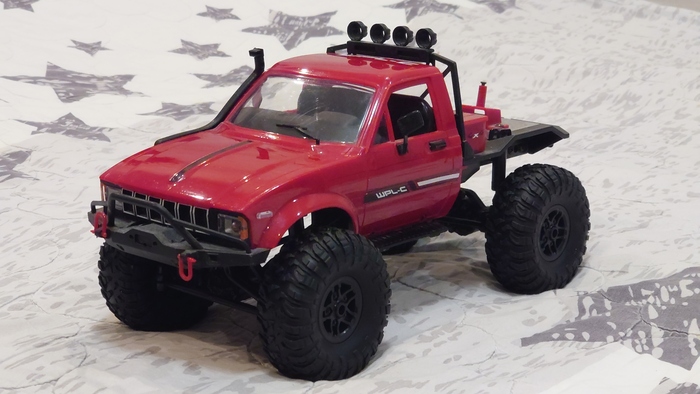
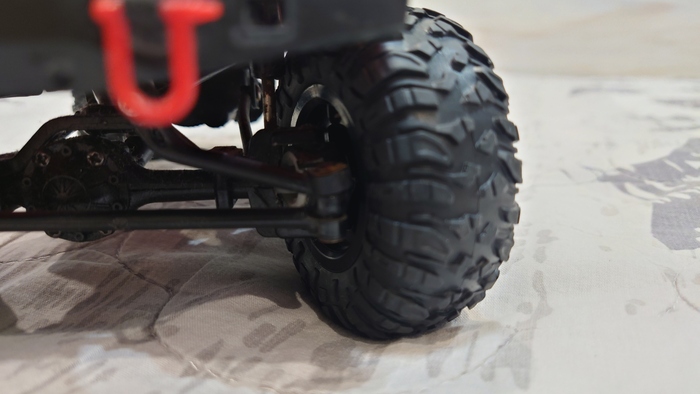
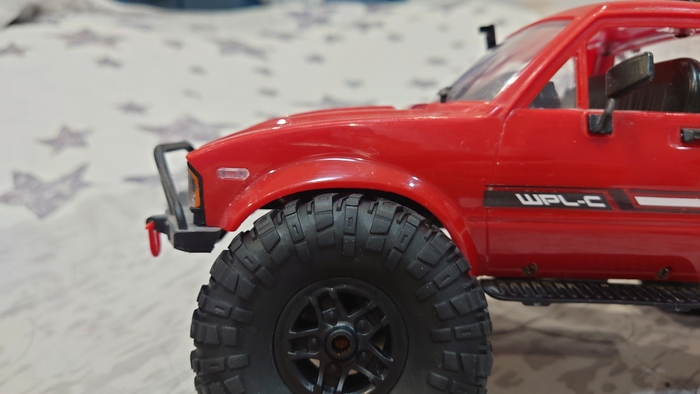
Есть у меня RC внедорожник от WPL. Думаю это довольно известный в определенных кругах брэнд. (У них есть Хантер и Буханка !!!) Внедорожник в масштабе 1/12. Когда его покупал, не думал, что за эти деньги он будет настолько хорош. Аутентичная подвеска, плавная серва, ускорение пропорциональное нажатию триггера. В общем топ за свои деньги. И подумал я почему бы его немножко не прокачать. На них есть куча всяких металлических мостов, амортизаторов и прочего тюнинга. Но это все в данном масштабе, с данным весом, на мой взгляд избыточно. Я решил пойти другим путем, по взрослому. Воткнуть туда сразу огромные колеса =)
1/3
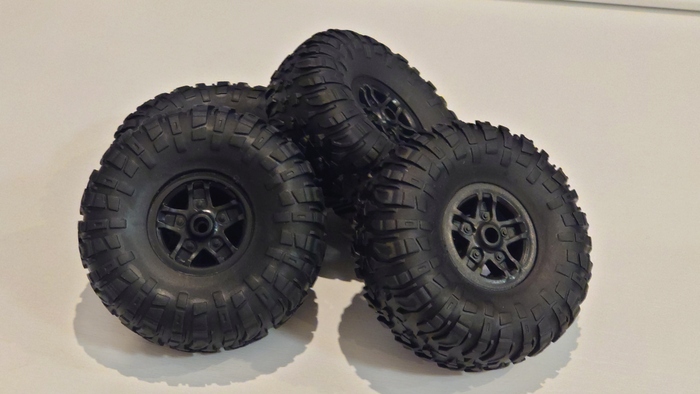
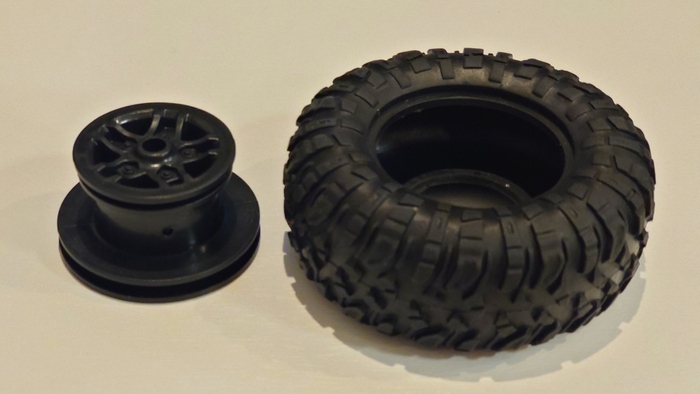
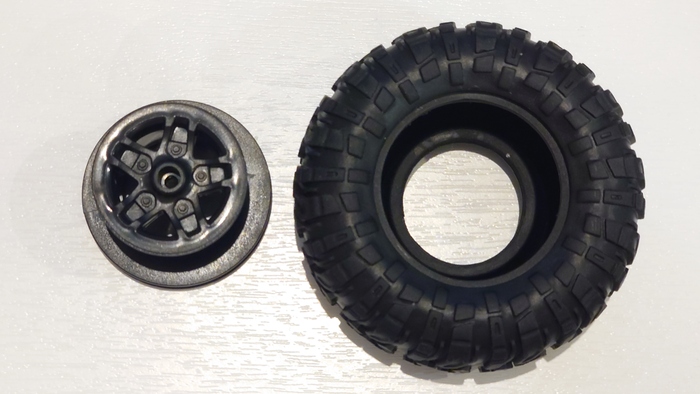
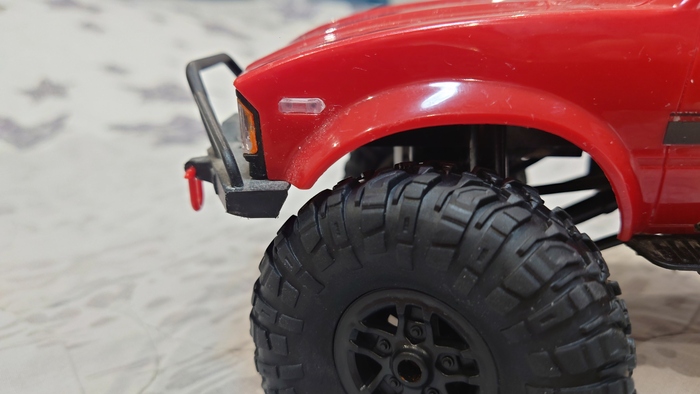
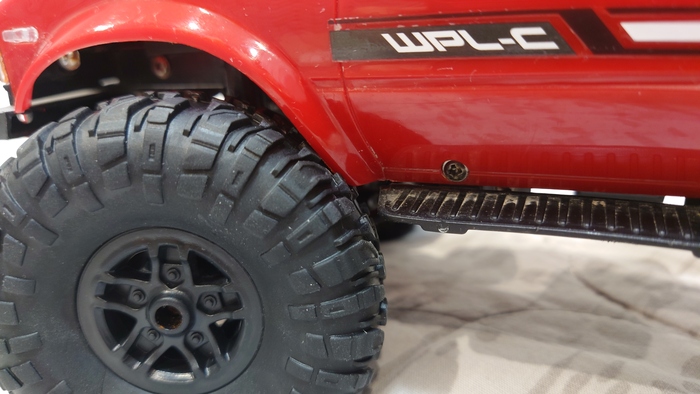
Заказал на озоне самые большие колеса, которые смог найти под посадку на 5мм шестигранник. Размер колес 75мм против стоковых 65мм. Если перевести в реальный масштаб то старые были ≈ 30.7 дюйма, а новые ≈ 35.4 дюйма. Заказ с озона переносили несколько раз по срокам. Шел полтора месяца. И вот наконец-то я их получил. Колеса прикольные, но странные. Почему-то посадочные отверстия разные со внутренней и наружной стороны. Диски сделаны аналогично. Зачем? Для меня загадка.
1/3
Наглядная разница.
Воткнул задние. Вылет колес наружу увеличился. С внутренней стороны встали вровень со старыми.
1/3
Сзади кузова нет, колеса при максимальном сжатии подвески ни за что не цепляют.
На всех тапках выглядит бомбически =) Но есть нюнс. Ездит только прямо. Мотор колеса легко крутит.
1/3
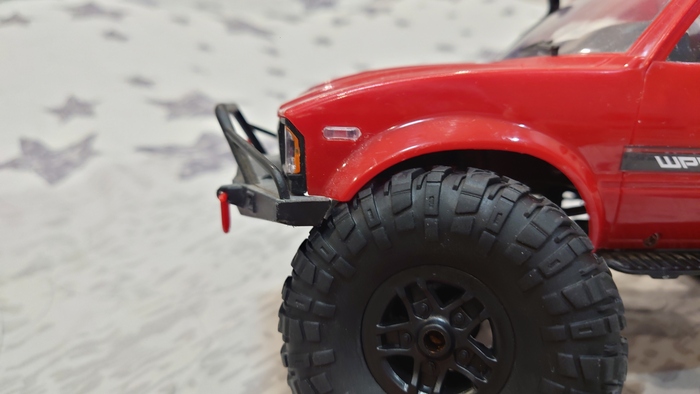
Как и предполагалось сразу, с передним арками колеса не подружились. На выворотах цепляются И на максимальном сжатии упираются в арки. А поэтому тут не избежен боди-лифт. Изначально я предполагал. что обойдусь малой кровью, воткну проставки по сантиметру и все будет норм. Но суровая действительность сыграла злую шутку. Геометрия кабины не позволяет ее просто поднять. Нижние края упираются в кузов. А значит придется кузов немного переизобрести заново. Об этом будет следующая серия.
1/5
В следующей серии, напечатаю новый кузов, подниму кабину. Если не поможет придется резать арки. Все по взрослому =) Ну и будет покатушка.
Мужики ля какая цаца эта кастомизированная аппа FlySky NB4 Pro, про то сколько она стоить может даже думать не хочется, наверняка дороже последней модели айфона
С одной сервой планер летает не долго и не далеко, можно кинуть с горки и постараться волной провести его подальше. Но это нужно ходить подымать и забираться обратно. Лениво, напрашиваются элероны и моторчик.
Для элеронов нужно еще 2 сервы и резка крыла. А это дополнительный вес и уменьшение прочности. Гемини подсказал вариант реализации поворота без руля направления и элеронов только за счет дифференциальной тяги двух моторов.
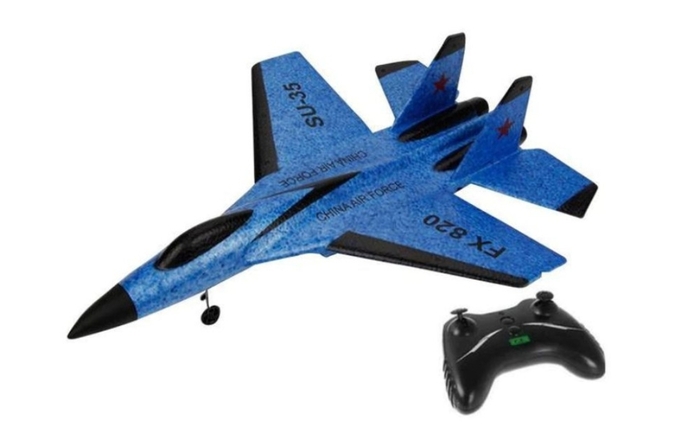
По идее при разном газе получится не только управлять рысканием, но еще и креном за счет разных реактивного момента и подъемной силы. Собственно китайский SU-35 только двумя моторами и управляется.
Детский SU-35
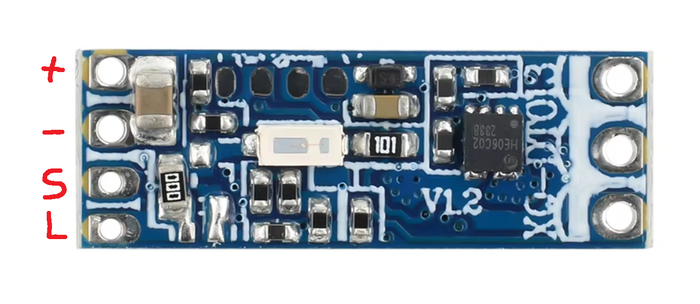
Моторы выбирал между коллекторными 8520 и бесколлекторными от тинивупов. Вторые будут меньше по весу, тяги должно быть больше, предсказуемей поведение при разрядке. На алике для них заказал микро регуляторы, так как те что есть тяжелые, а плату от вупа пихать в самолет жалко. Плюс аликовские копеечные. На странице товара указана неправильная распиновка, нужно смотреть по шелкографии на плате.
Микро регулятор для бесколлекторного мотора
Управляются регуляторы той же библиотекой, что и сервоприводы, значения передаются в микросекундах. Гемини присоветовал добавить сглаживание чтобы сильно не дергать питание. Также на приемнике нужно выставить Failsafe(PULSE_MIN) для обоих каналов к котором подключены моторы, тогда при потере связи самолет не улетит, а если сядет не станет наматывать траву винтами.
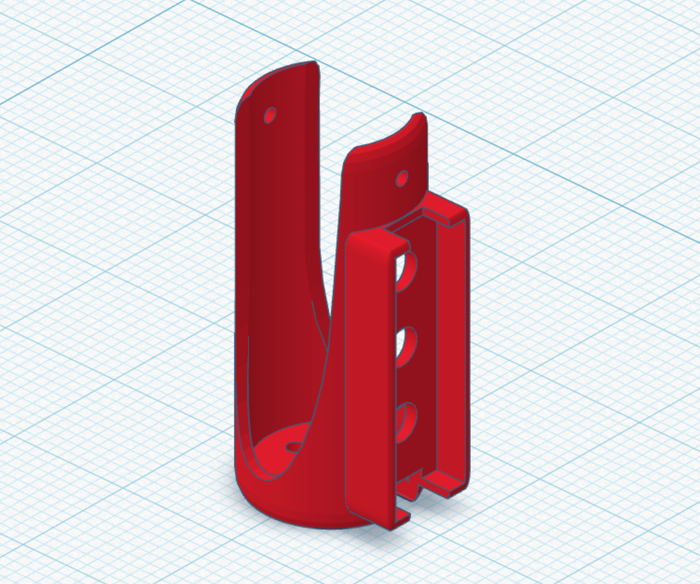
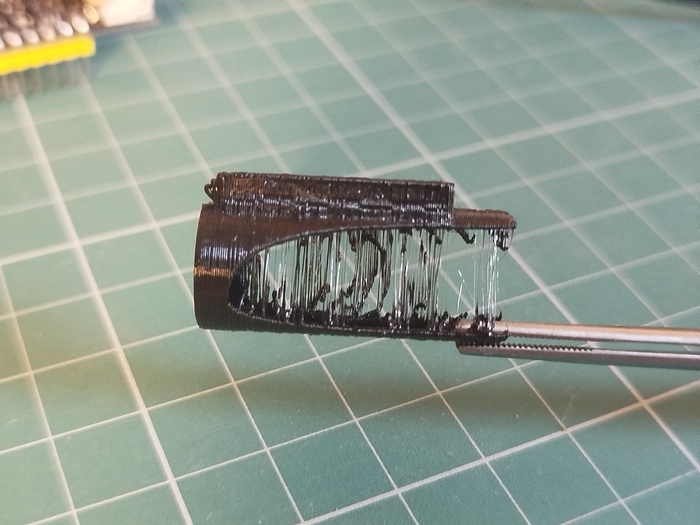
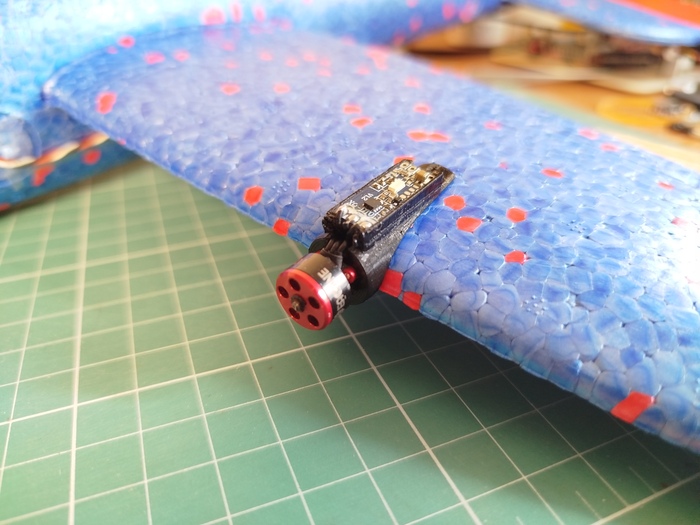
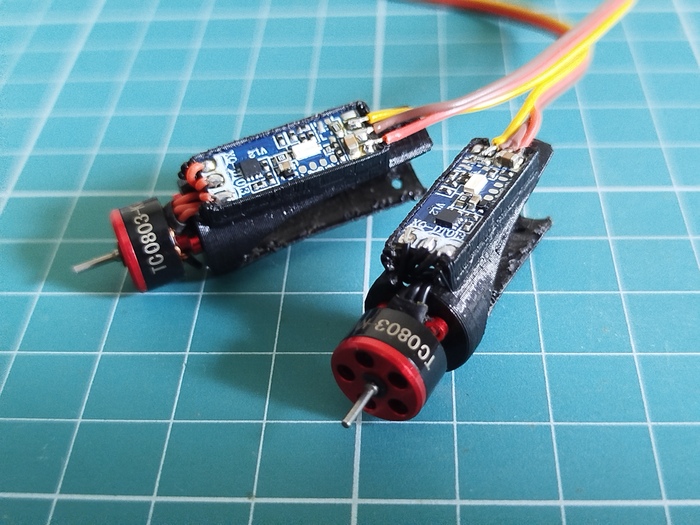
На Thingiverse попалась идея крепления сборки такого регулятора с мотором на передней кромке крыла. Немного переделал под себя и распечатал несколько вариантов на пробу. Удачный выложил на Github проекта в папку STL.
1/3
Крепление мотора и регулятора на крыло
В хозяйстве нашлись несколько моторов TC0803 от подбитого вупа Eachine Trashcan. Один целый, один со сломаным валом и два с погнутым. Надо два, поэтому пришлось один выпрямлять.
1/2
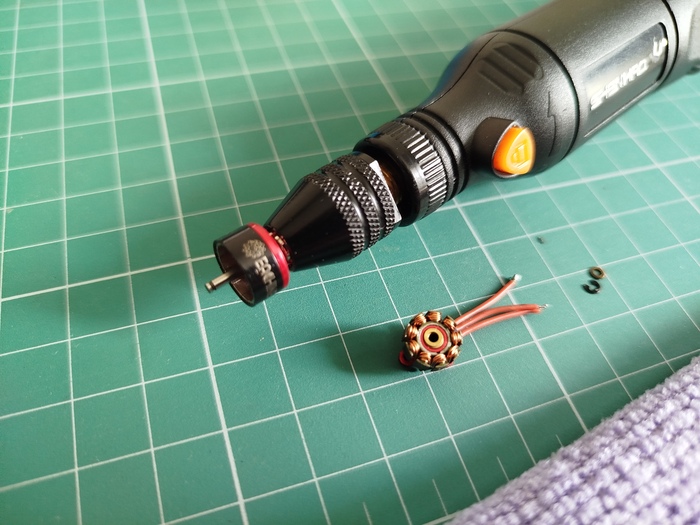
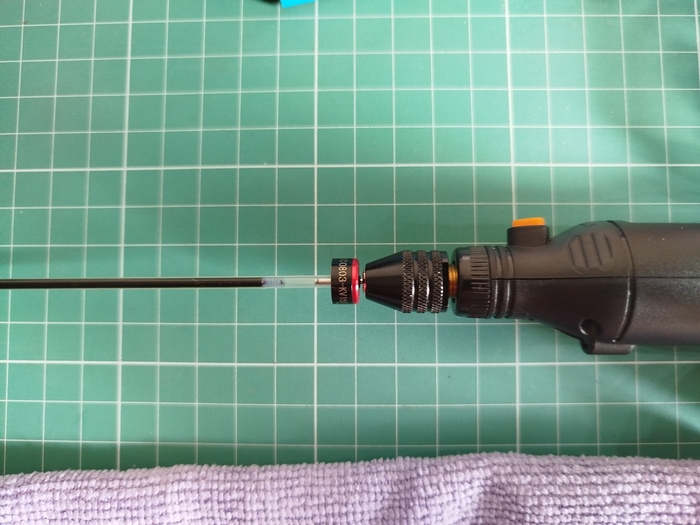
Выпрямление вала на моторе
Для этого разобрал мотор, снял колокол, зажал вал в патроне гравера и надел на внутреннюю часть вала стержень шариковой ручки. Нужно осторожно надавливать на стержень и после этого проверять по линейке биение противоположного конца стержня во время прокручивания патрона.
Когда вал выпрямлен, можно собирать мотор и прикручивать его вместе с ESC к креплению.
Моторы с регуляторами
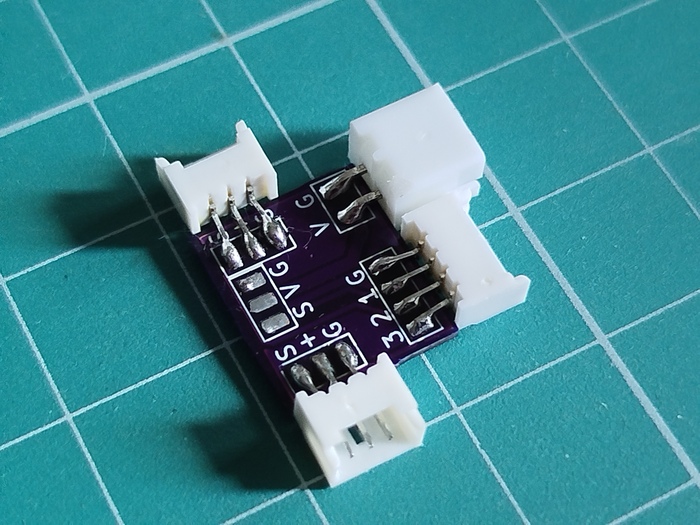
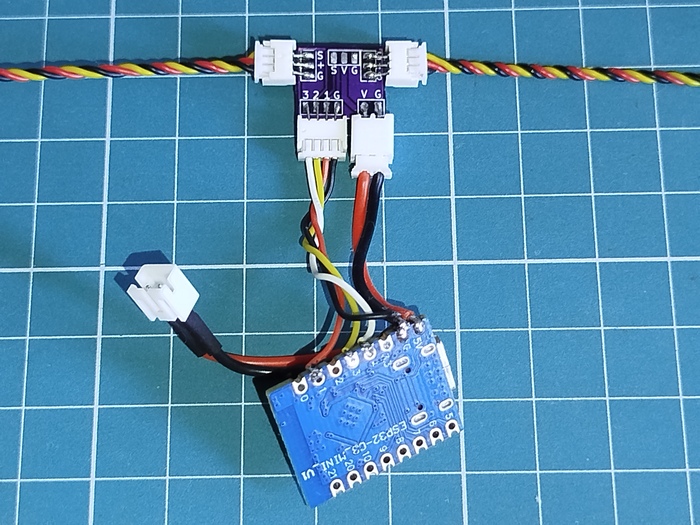
Для Dart 250G в свое время делал миниатюрные PDB под 2S аккумулятор. Одна сопля и можно ее использовать с 1S в этом проекте.
1/2
Самолетная микро PDB
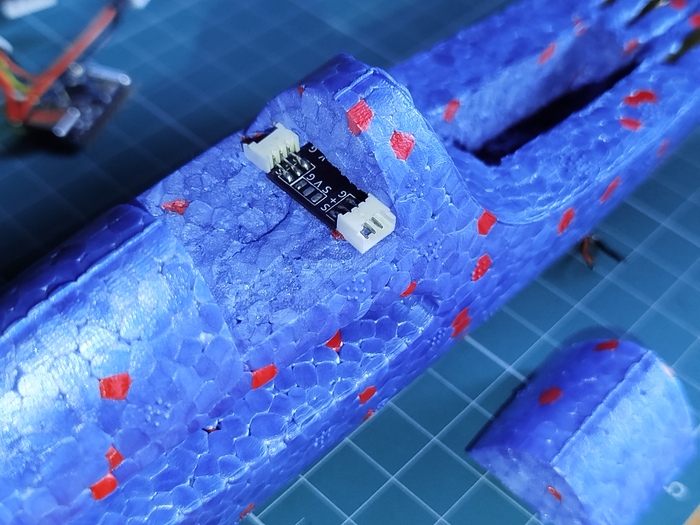
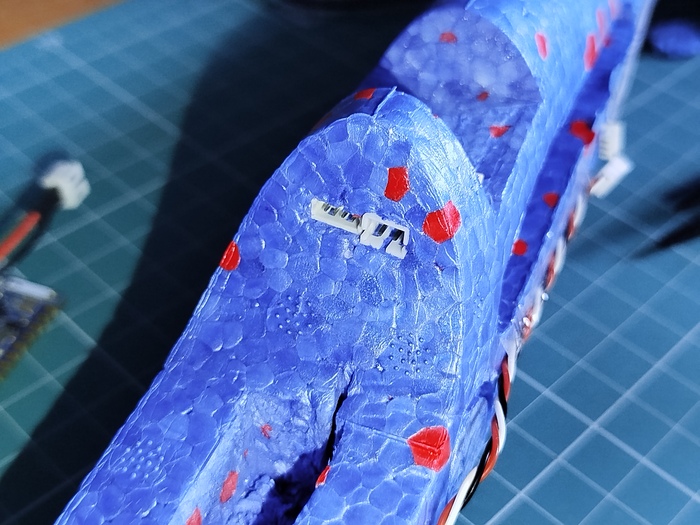
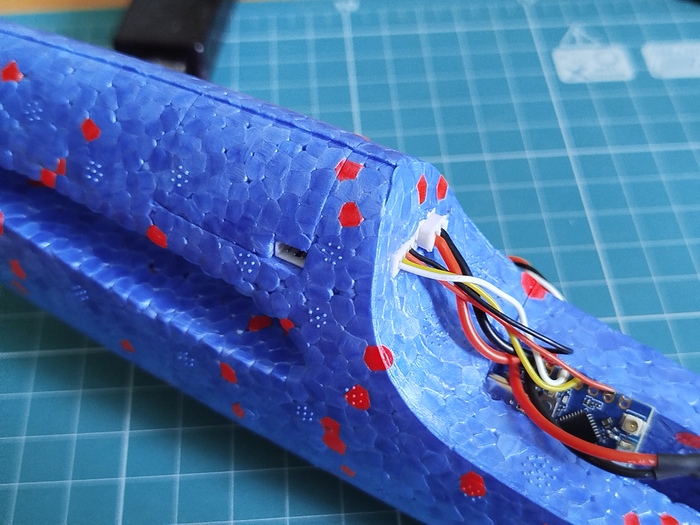
Вырезал под нее отсек над крылом с доступоми к разъемам питания и сигнальному из носовой части. После установки PDB заклеил крыло: для сохранения геометрии, прочности и чтобы при падении не вылетали провода моторов.
1/3
Отсек для распределительной платы
Тестировать моторы с регуляторами нужно обязательно с надетыми пропеллерами, иначе мотор быстро раскрутится и процессор простенького ESC захлебнется в эвентах, мотор начнет троить и остановится.
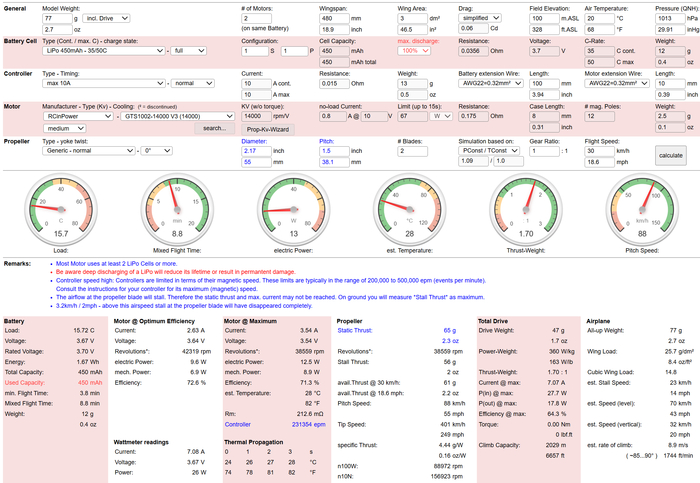
Проверил силовую установку на столе, всё работает. Но после сборки выяснилось что 250mAh аккумулятор сильно греется и быстро садится. Решил открыть калькулятор ecalc и пересчитать сетап.
Калькулятор ecalc
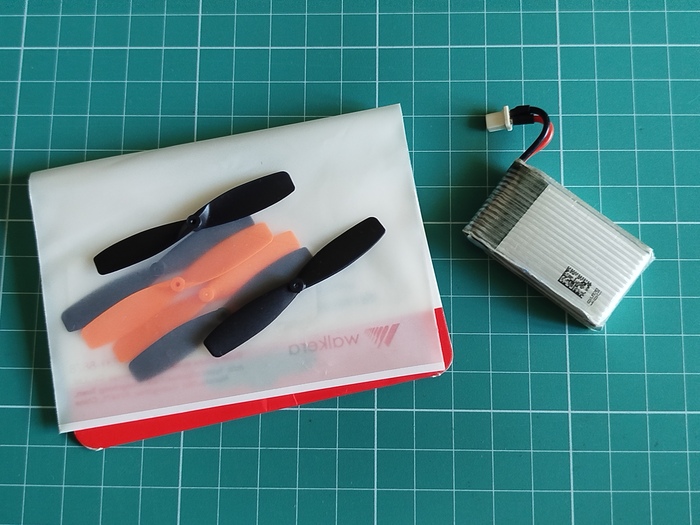
Подставил примерные комплектующие и посмотрел каких вообще характеристик стоит ожидать от самолета. Вышло что эффективней будет поставить двойные 55мм пропеллеры от Walkera Ladybird, а аккумулятор можно взять помощнее. Батарейка 600мАч от Eachine QX90C весит почти в 2 раза больше 250мАч, но взлетный вес не прибавился, потому что снялись носовые утяжелители.
Пропеллеры 55мм и аккумулятор 600mAh
Собрал самолет с новыми винтами и аккумом, подвесил на веревке к сушилке и потестил. Электроника хорошо отрабатывает дифференциальную тягу: при отклонении джойстика один пропеллер заметно ускоряется, создавая нужный момент для разворота. Триммировать по Yaw не пришлось, при равных значениях сигнала на моторах направление удерживается.
Сейчас самолет весит 77г и готов к полевым испытаниям. В следующей части мы наконец-то выберемся на улицу, проверим стабильность связки Bluetooth + ESP-NOW в чистом поле и узнаем, как этот малыш покажет себя в реальном полете под управлением VR-контроллера.
После тестов планера с приемником на улице стало понятно что дальность Bluetooth у VR контроллера никакая. Пара метров - и сервы начинают подлагивать, в 5 метрах связи уже нет. Запустить с определенным положением руля можно, но управлять полетом уже не получится.
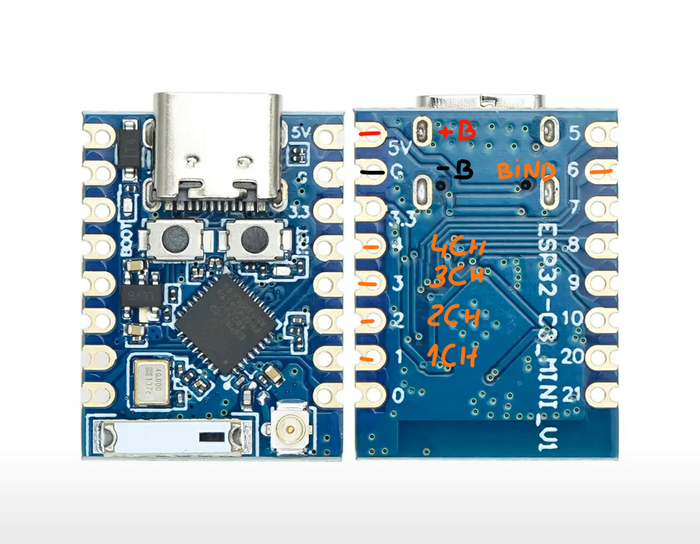
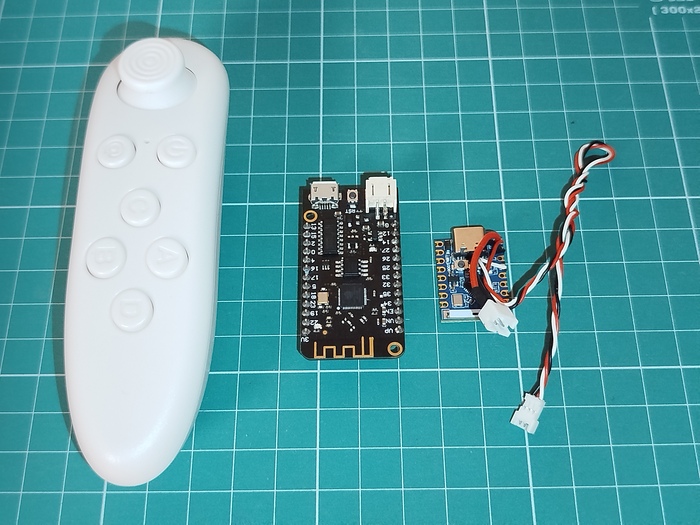
Решил пускать сигнал с VR пульта через ретранслятор. Тем более что изначально планировалось ставить на самолёт более лёгкую плату - двухграмовую ESP32C3 Pro Mini с выносной антенной, но из-за того что пульт не поддерживал BLE пришлось делать на Lolin32 Lite с обычным ESP32.
ESP32C3 Pro Mini
Гемини подсказал, что связать две платы ESP32 можно по протоколу ESP-NOW и это будет прям очень быстро (единицы миллисекунд) и далеко (сотни метров).
VR контроллер, ретранслятор и приемник
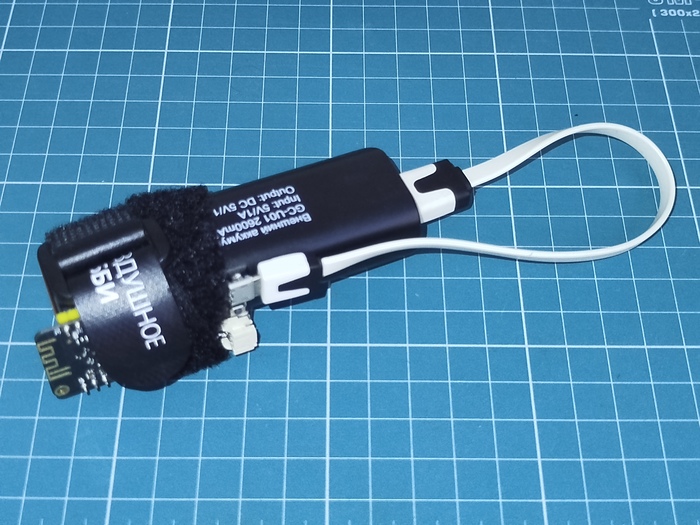
Схема такая получается: сигнал с VR контроллера отправляется по Bluetooth на плату ESP32, которая висит с павербанком где-то рядом на дереве. Миксуем каналы так как нам нужно и сразу же отправляем пакет дальше по ESP-NOW на приемник самолёта.
Ретранслятор из ESP32 с павербанком
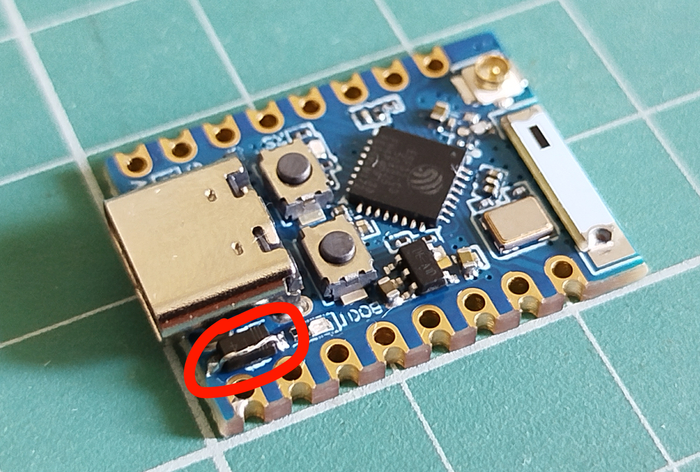
Плату ESP32 для работы ретранслятором доделывать не нужно, возможно потом добавлю буззер для оповещений и всё. А вот на плате приемника надо закоротить диод для питания от 1S аккумулятора, иначе будет вырубаться уже при 3.9В. Если использовать внешнюю антенну через IPX разъем, то перепаять переключатель рядом с SMD антенной на сторону разъема.
ESP32C3 с закороченым защитным диодом
Чтобы связать приемник с ретранслятором нужно включить платы с прижатым к земле контактом Bind (pin6 на приемнике, pin13 на ретрансляторе). Приемник в состоянии бинда шлёт в эфир свой мак адрес, а ретранслятор ждет такое сообщение и получив запишет его.
Далее от приемника требуется только принять пакет с каналами управления и выдать PWM на пины сервам/моторам. Весь тюнинг будет делаться через прошивку ретранслятора, так что приемник можно паковать внутрь самолёта.
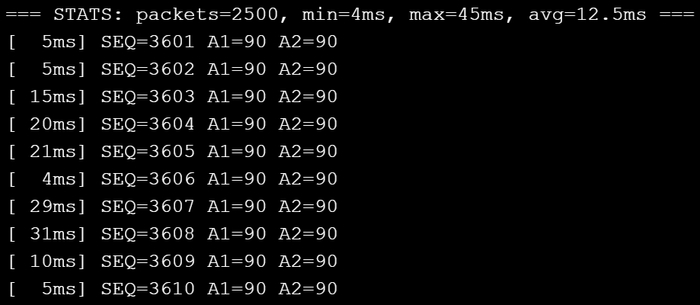
Средняя задержка на приемнике 12мс
Скетчи для ретранслятора и приемника загрузил на Github. В папке со скетчем нужно переименовать config_template.h в config.h и внести нужные настройки. Для приемника это например значения каналов при Failsafe, а для ретранслятора - калибровки контроллера и выбор микшера.
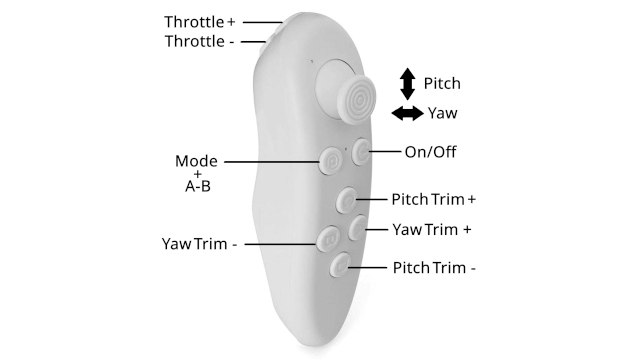
На кнопки VR контроллера ABCD повесил через микшер трим Yaw/Pitch чтобы можно было компенсировать потенциальную разницу в установке моторов и начальный угол руля высоты.
Раскладка кнопок на контроллере VR Box
На этом программная и аппаратная часть ретранслятора готовы. Сервопривод на столе откликается мгновенно, лаги исчезли, а связка Bluetooth + ESP-NOW работает стабильно. Дальность приема в поле на штатных антеннах составила не менее 100м, что для визуального полета мне пока будет достаточно. В следующей статье расскажу про подключение и тест моторов.